컨텐츠로 건너뛰기

피지컬 AI Lab

  • 소개
  • 문의
  • 편집 원칙
  • 피지컬 AI Lab
  • 글 목록
  • 면책 안내
  • 개인정보처리방침

데이터셋·하드웨어

로봇 데이터셋, 센서, 엣지 AI 하드웨어 정리

텔레옵이란: 사람이 로봇을 조종해 학습 데이터를 만드는 방법
작성: 2026년 7월 7일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
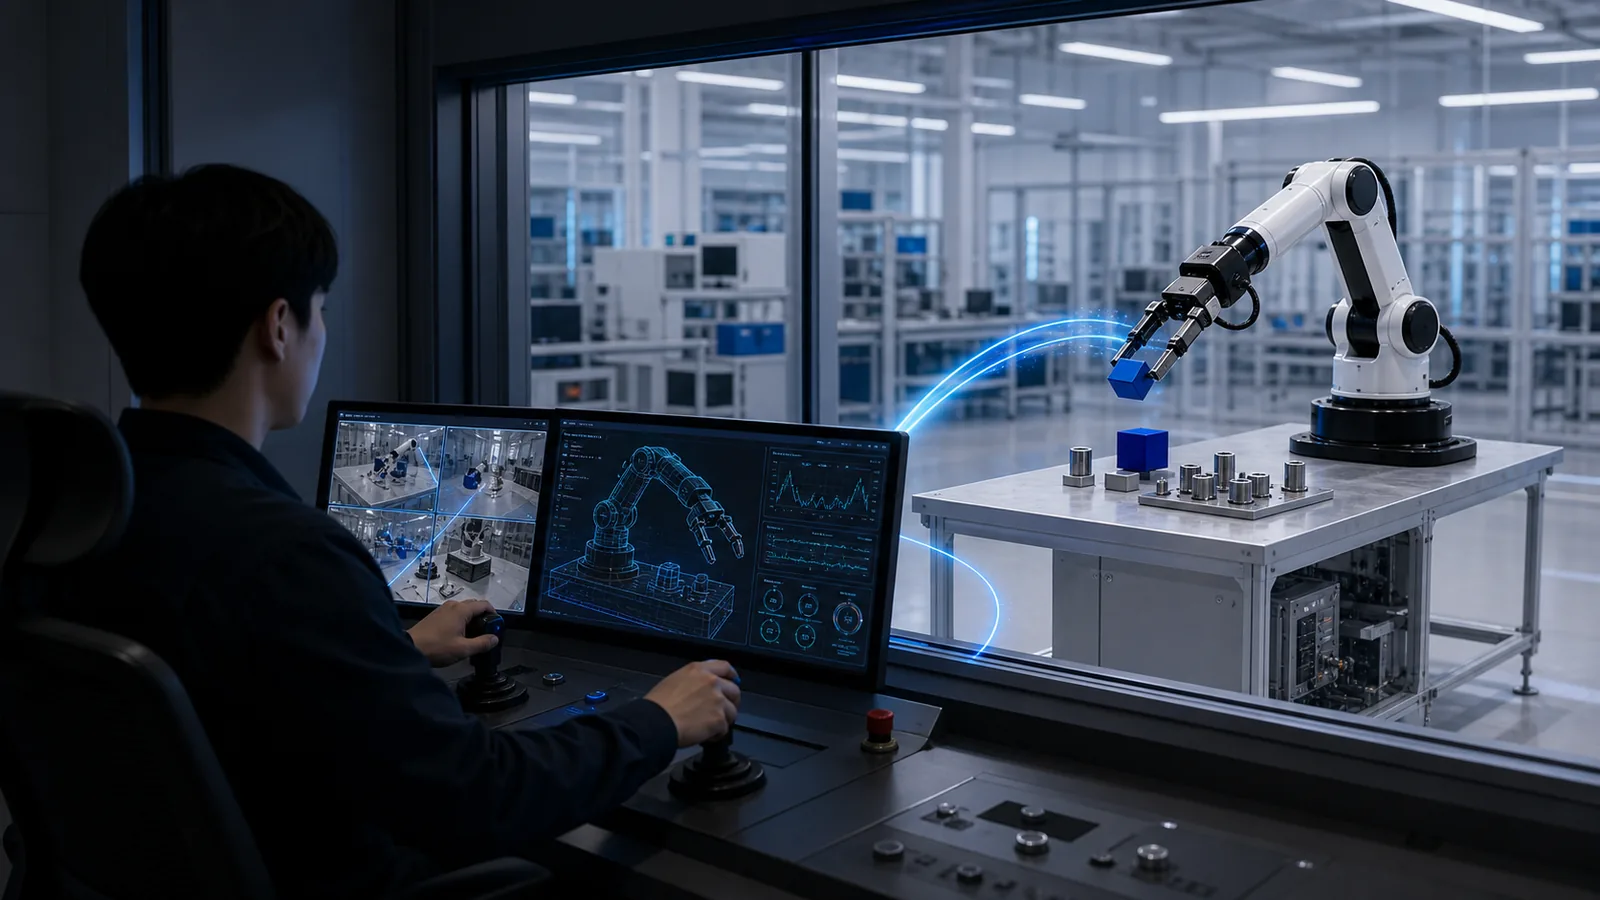
사람이 로봇을 원격조작하며 행동 데이터를 수집하는 모습을 보여주는 이미지

텔레옵은 사람이 로봇을 원격조작하는 방식입니다. 카메라·관절·그리퍼 기록이 어떻게 학습 데이터가 되고 VLA 훈련과 실패 복구에 쓰이는지 설명합니다.
카테고리 데이터셋·하드웨어

Bin picking AI: 뒤섞인 물건을 집는 로봇 기술

작성: 2026년 7월 7일 · 수정: 2026년 8월 22일 작성자: 피지컬 AI Lab
컨베이어와 상자에서 뒤섞인 물건을 로봇이 집는 장면 이미지

Bin picking AI는 상자 안에 뒤섞인 물건을 카메라와 3D 비전으로 인식하고 로봇팔이 집도록 돕는 기술입니다.

카테고리 데이터셋·하드웨어

창고 피킹 로봇이란 무엇인가

작성: 2026년 7월 7일 · 수정: 2026년 8월 22일 작성자: 피지컬 AI Lab
창고에서 로봇이 박스와 물건을 분류하는 피킹 작업 이미지

창고 피킹 로봇은 주문에 맞는 물건을 찾아 집거나 옮기는 로봇입니다. 휴머노이드보다 먼저 상용화가 빠른 이유를 물류 환경 관점에서 설명합니다.

카테고리 데이터셋·하드웨어

로봇 행동 데이터란 무엇인가: 로봇이 배우는 기록의 의미

작성: 2026년 7월 7일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
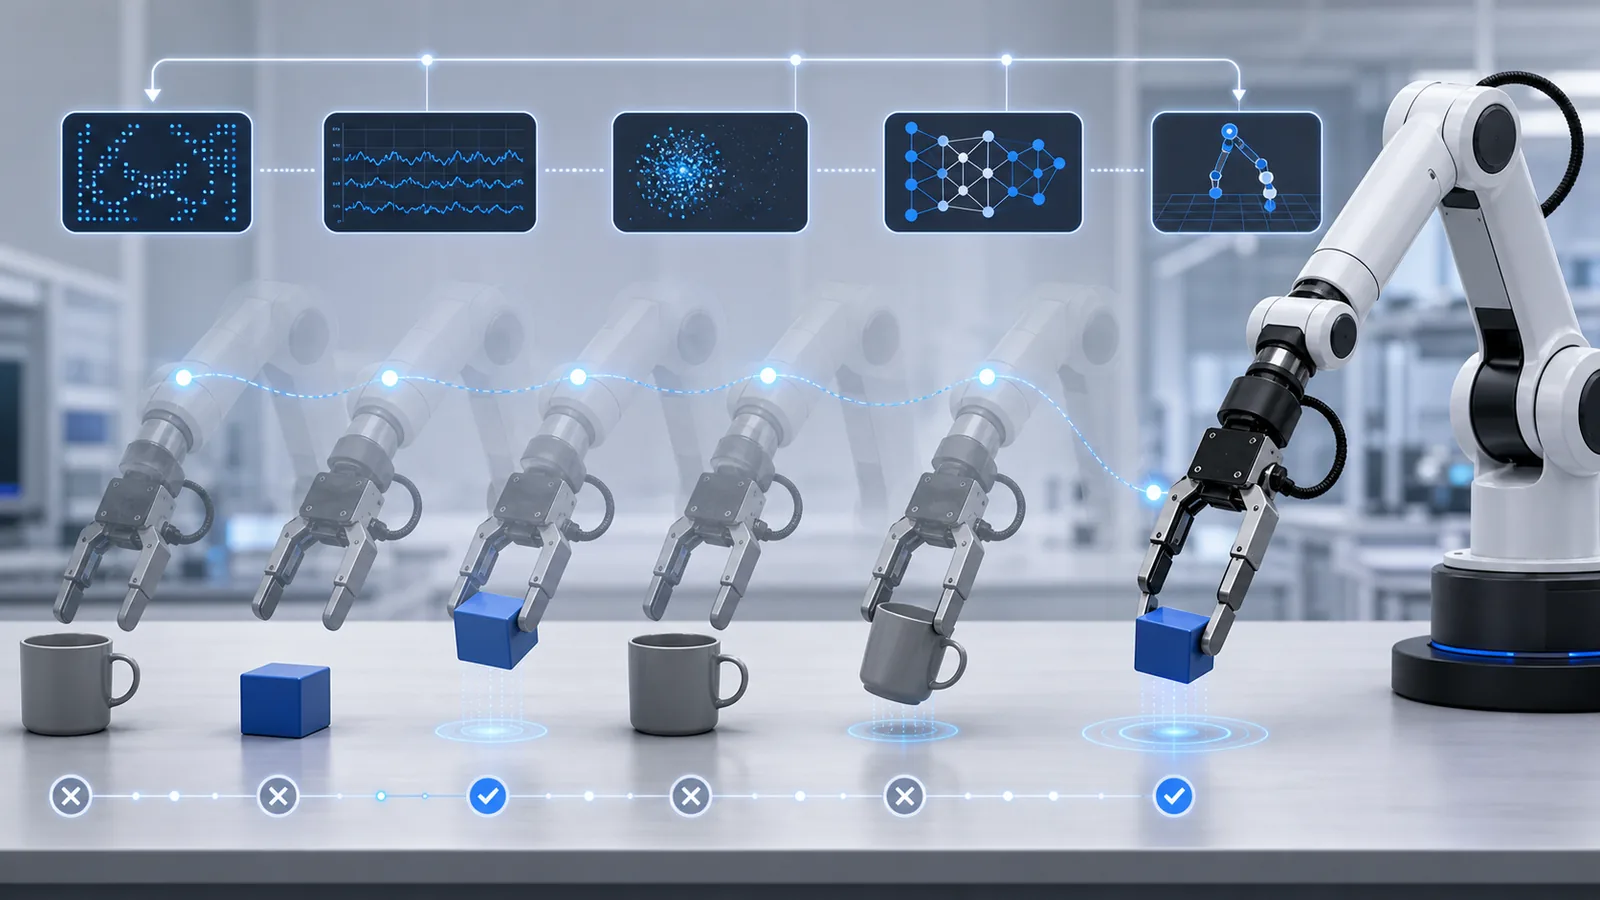
로봇 행동 데이터가 센서와 움직임 기록으로 쌓이는 모습을 보여주는 이미지

로봇 행동 데이터는 로봇이 무엇을 보고 어떤 동작을 했으며 결과가 어땠는지를 담은 기록입니다. VLA와 로봇 파운데이션 모델에서 왜 중요한지 쉽게 정리합니다.
카테고리 데이터셋·하드웨어
새 글
← 이전 페이지1 … 페이지18 페이지19

다른 언어로 읽기

English · 日本語 · 简体中文 · 繁體中文

주제별로 보기

  • 피지컬 AI 기초
  • 로봇 파운데이션 모델
  • 월드 모델과 시뮬레이션
  • 데이터와 하드웨어
  • 휴머노이드 로봇
  • 기업과 산업
  • 안전과 정책

전체 글 보기

사이트 안내

공식 자료를 먼저 확인하고 기술적 사실과 전망을 구분해 기록합니다.

  • 피지컬 AI Lab 소개
  • 편집 정책
  • 문의
© 2026 피지컬 AI Lab • 제작됨 GeneratePress · English · 日本語 · 简体中文 · 繁體中文