하모닉 감속기 원리와 한계: 플렉스스플라인이 변형되는 방식
웨이브 제너레이터·플렉스스플라인·서큘러스플라인이 맞물리는 하모닉 감속기 원리와 비틀림 강성·히스테리시스·충격·조립 한계를 설명합니다.
로봇 데이터셋, 센서, 엣지 AI 하드웨어 정리
웨이브 제너레이터·플렉스스플라인·서큘러스플라인이 맞물리는 하모닉 감속기 원리와 비틀림 강성·히스테리시스·충격·조립 한계를 설명합니다.
로봇 액추에이터를 회전형과 선형, 전기·유압·공압 방식으로 나누고 하중·속도·정밀도·안전·유지보수 기준으로 선택하는 방법을 설명합니다.
로봇 힘·토크 센서의 측정 원리와 손목 6축 센서, 관절 토크 센서, 촉각 센서 차이 및 힘 제어 선정 기준을 설명합니다.
로봇 엔코더의 역할과 증분형·절대형, 광학식·자기식·유도식 차이, 모터축과 출력축을 함께 읽는 듀얼 엔코더 구조를 설명합니다.
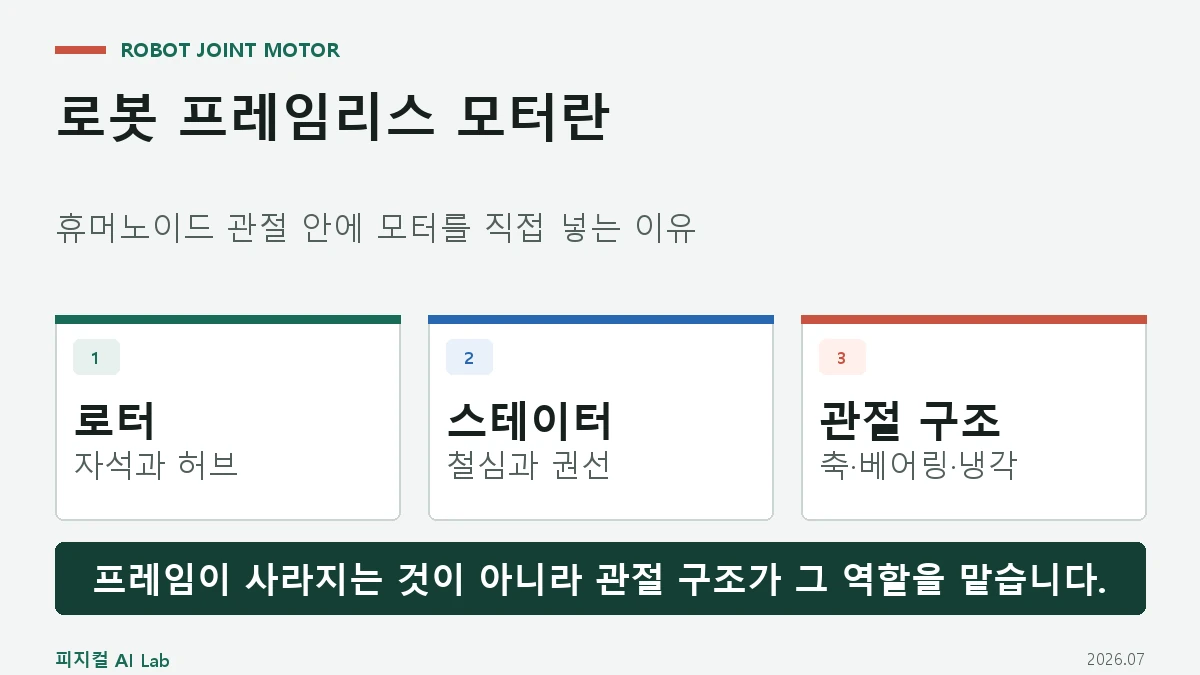
프레임리스 모터의 로터·스테이터 구조와 관절 통합 이유, 공극·베어링·냉각·엔코더·감속기 선택 기준을 설명합니다.
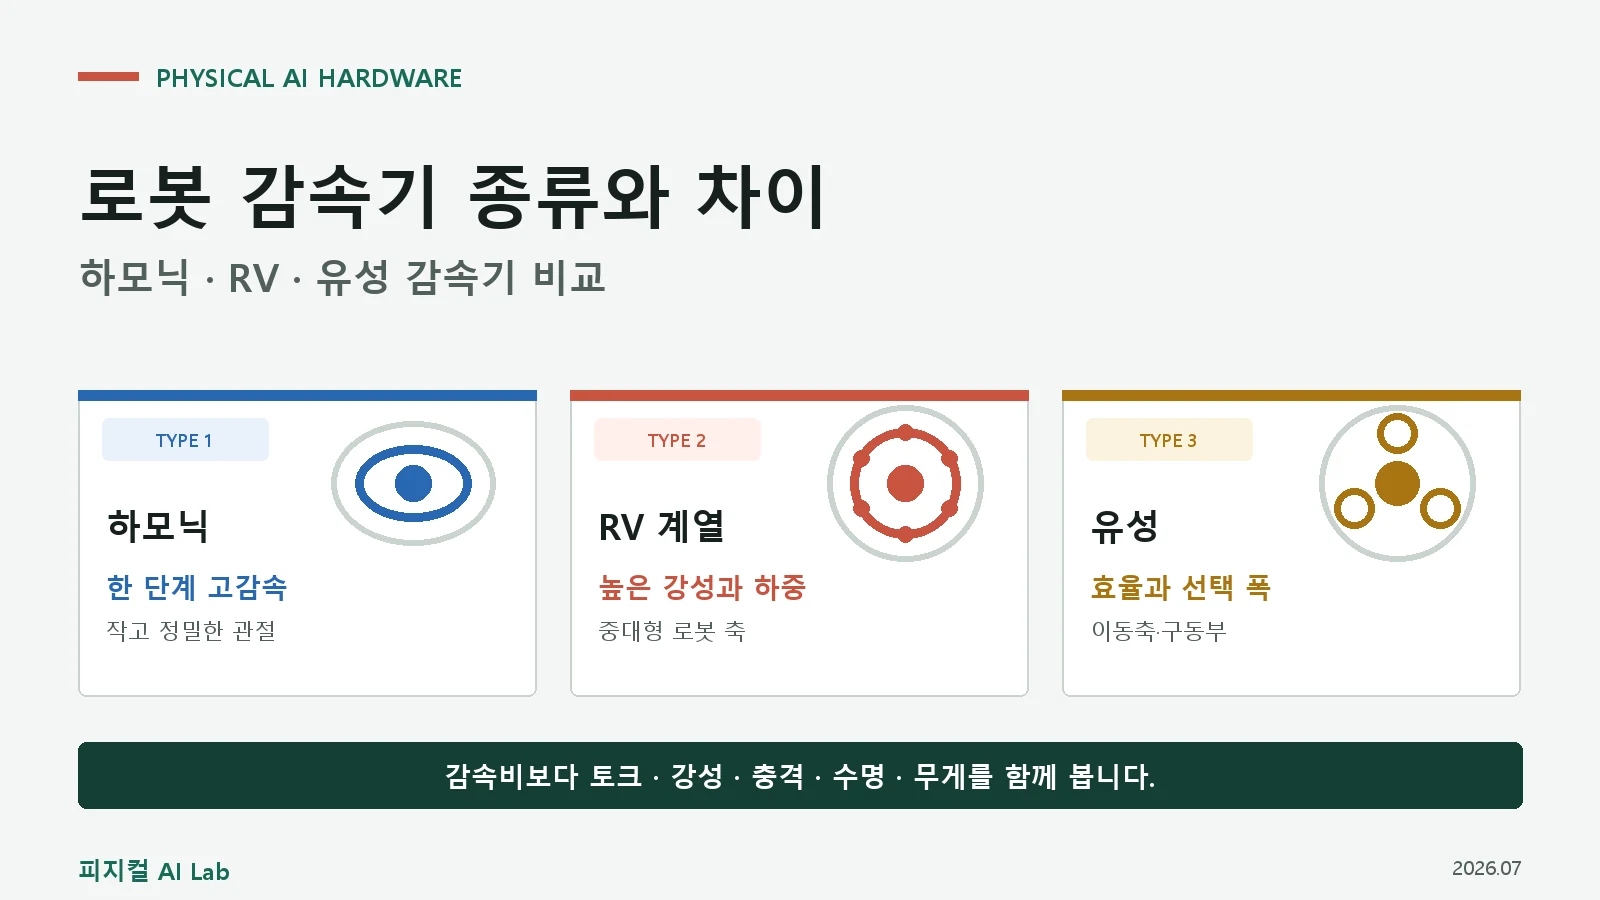
하모닉·RV·유성 감속기의 작동 구조와 강성, 백래시, 충격, 효율, 수명 차이를 비교하고 로봇 관절에 맞는 선택 기준을 설명합니다.
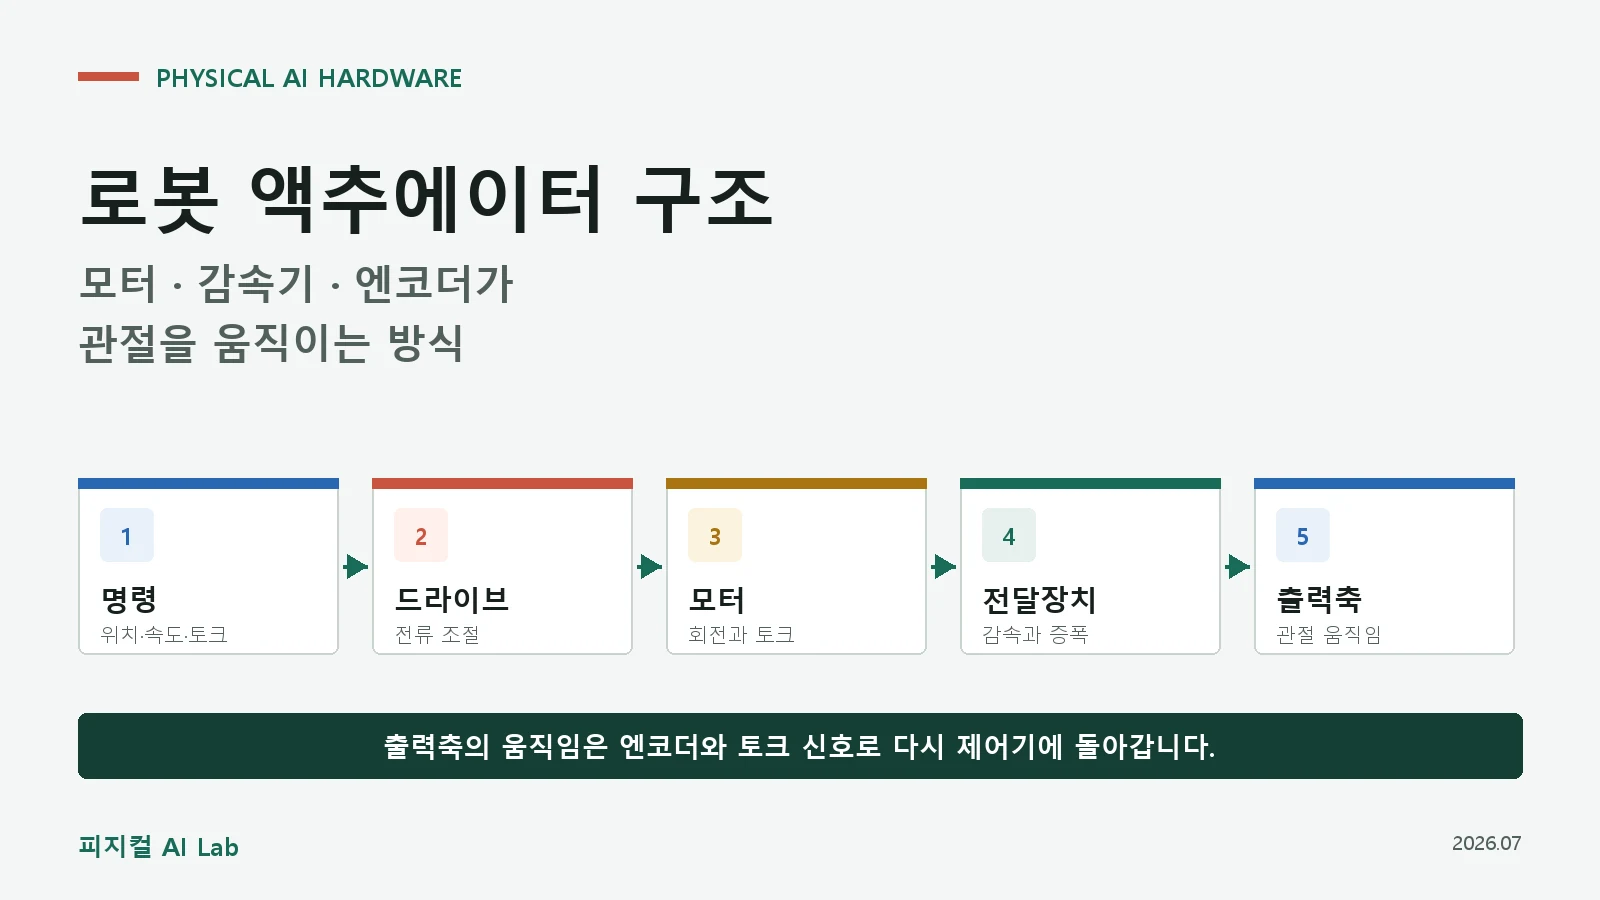
로봇 관절 안에서 드라이브, 모터, 감속기, 베어링, 엔코더와 토크 감지가 어떻게 연결되는지 동력 경로와 제어 루프로 설명합니다.
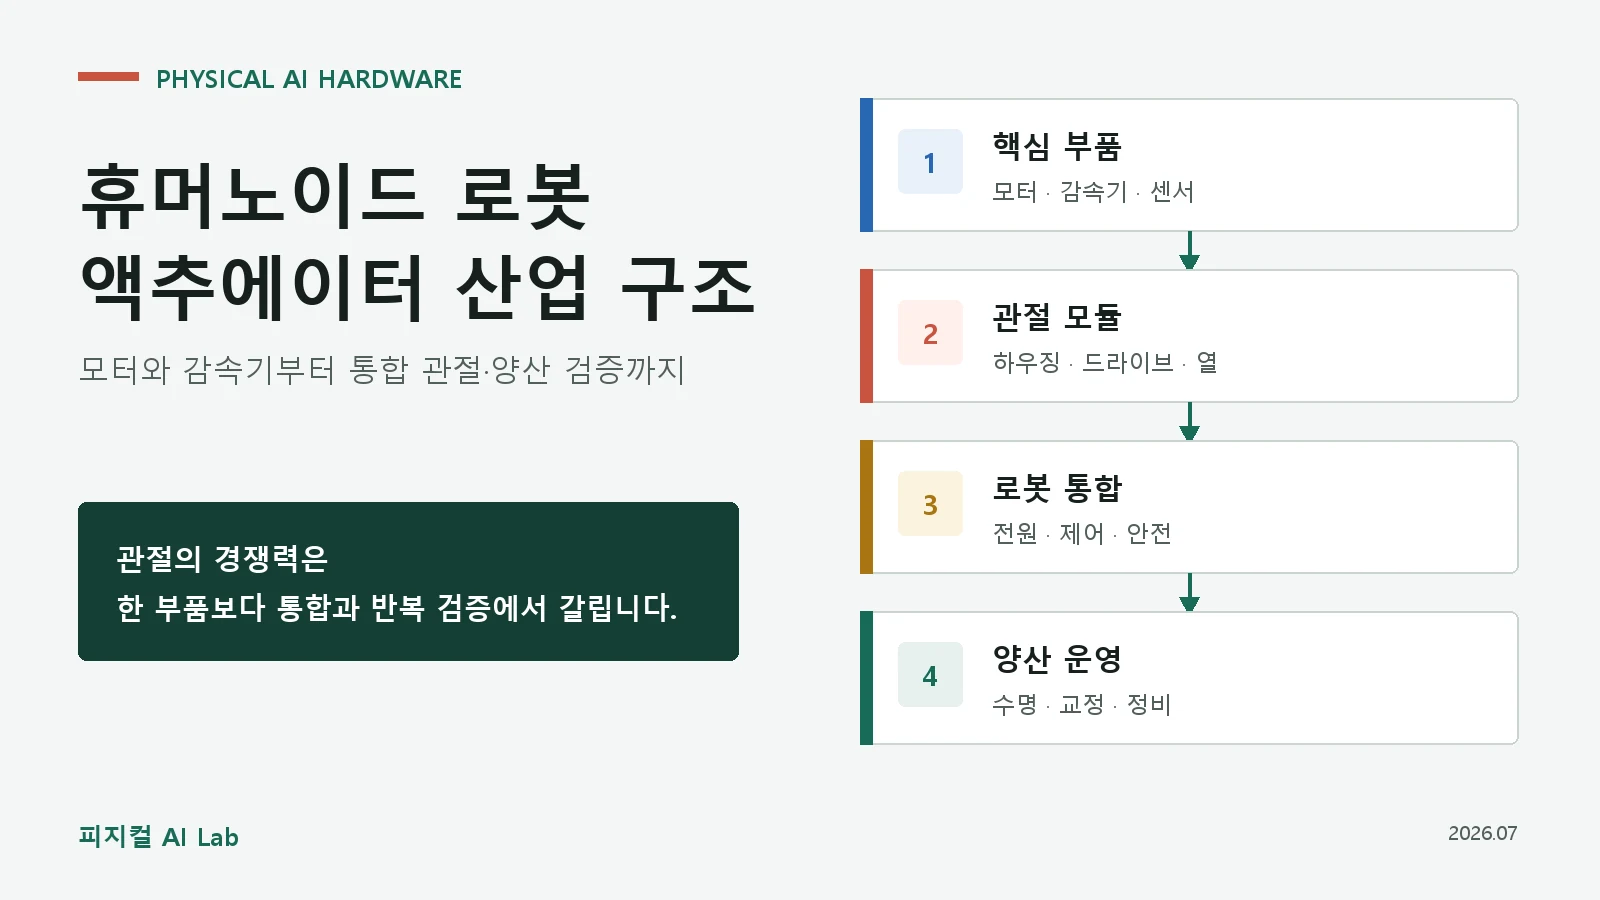
휴머노이드 액추에이터 산업을 모터·감속기·센서 같은 핵심 부품부터 통합 관절, 로봇 제조, 양산 검증과 유지보수까지 연결해 설명합니다.
엣지 AI 로봇은 센서 데이터를 클라우드로 보내기 전에 로봇 안이나 현장 장비에서 바로 판단하는 로봇입니다. 피지컬 AI에서 왜 낮은 지연, 통신 안정성, 전력과 발열 관리가 중요한지 정리합니다.
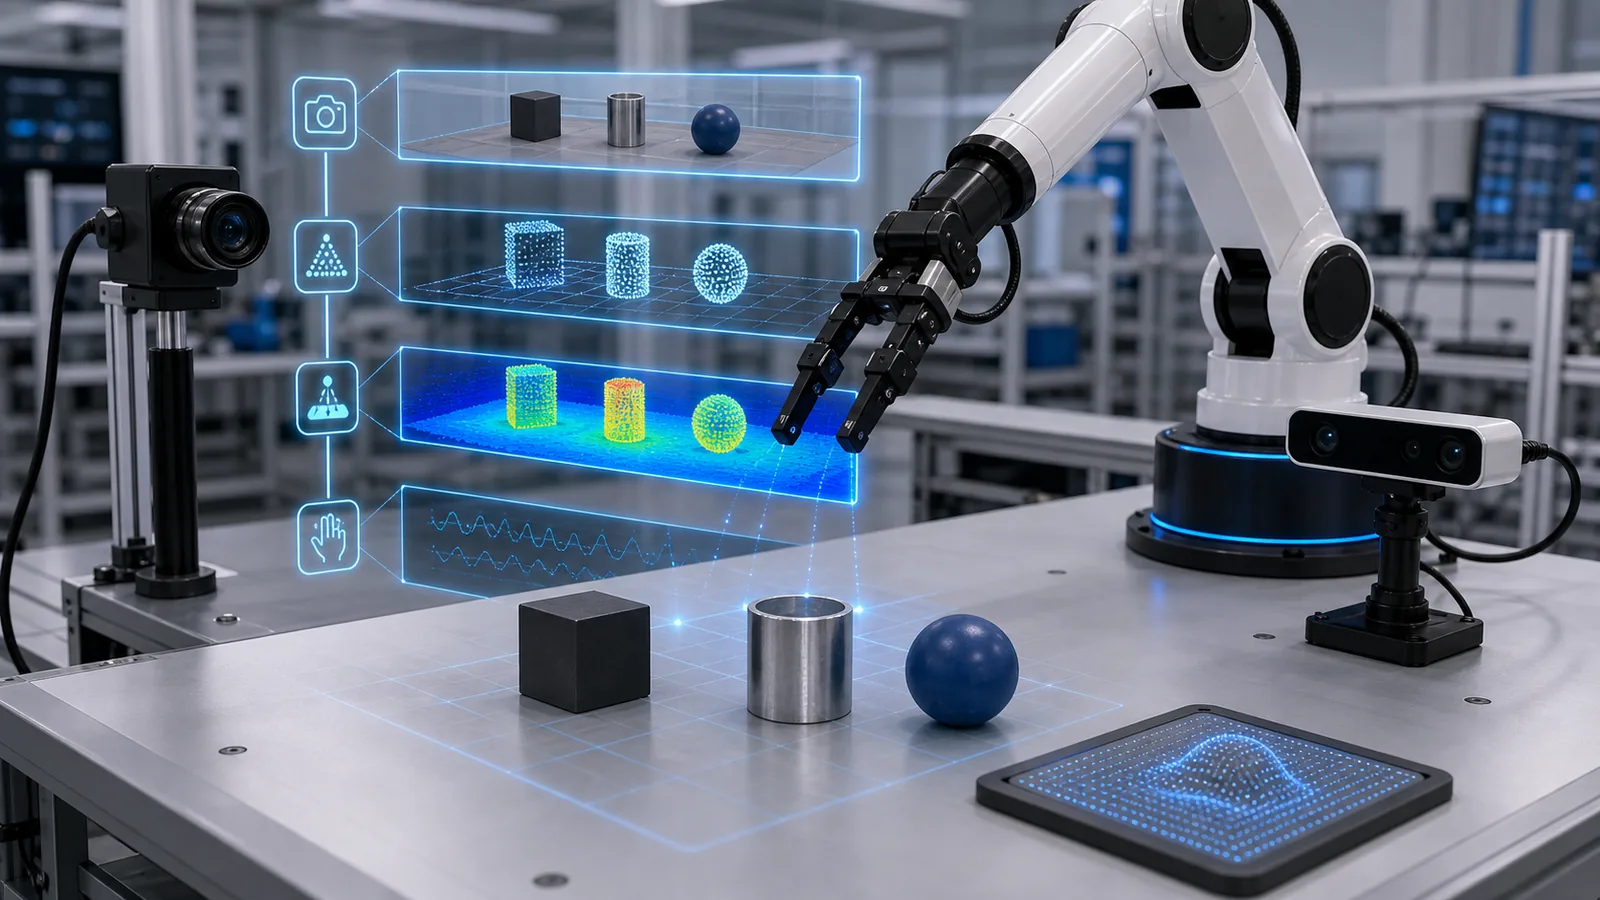
피지컬 AI에서 로봇 센서는 카메라, 깊이 센서, 라이다, IMU, 힘 센서, 관절 센서처럼 현실을 읽기 위해 쓰는 장치입니다. 로봇 센서 종류와 역할, 시간 동기화, 좌표계, 센서 융합, 시뮬레이션 센서의 한계를 정리합니다.