Gemini Robotics On-Device 2 지연 예산: 카메라부터 행동까지 오프라인 경로를 설계하는 법
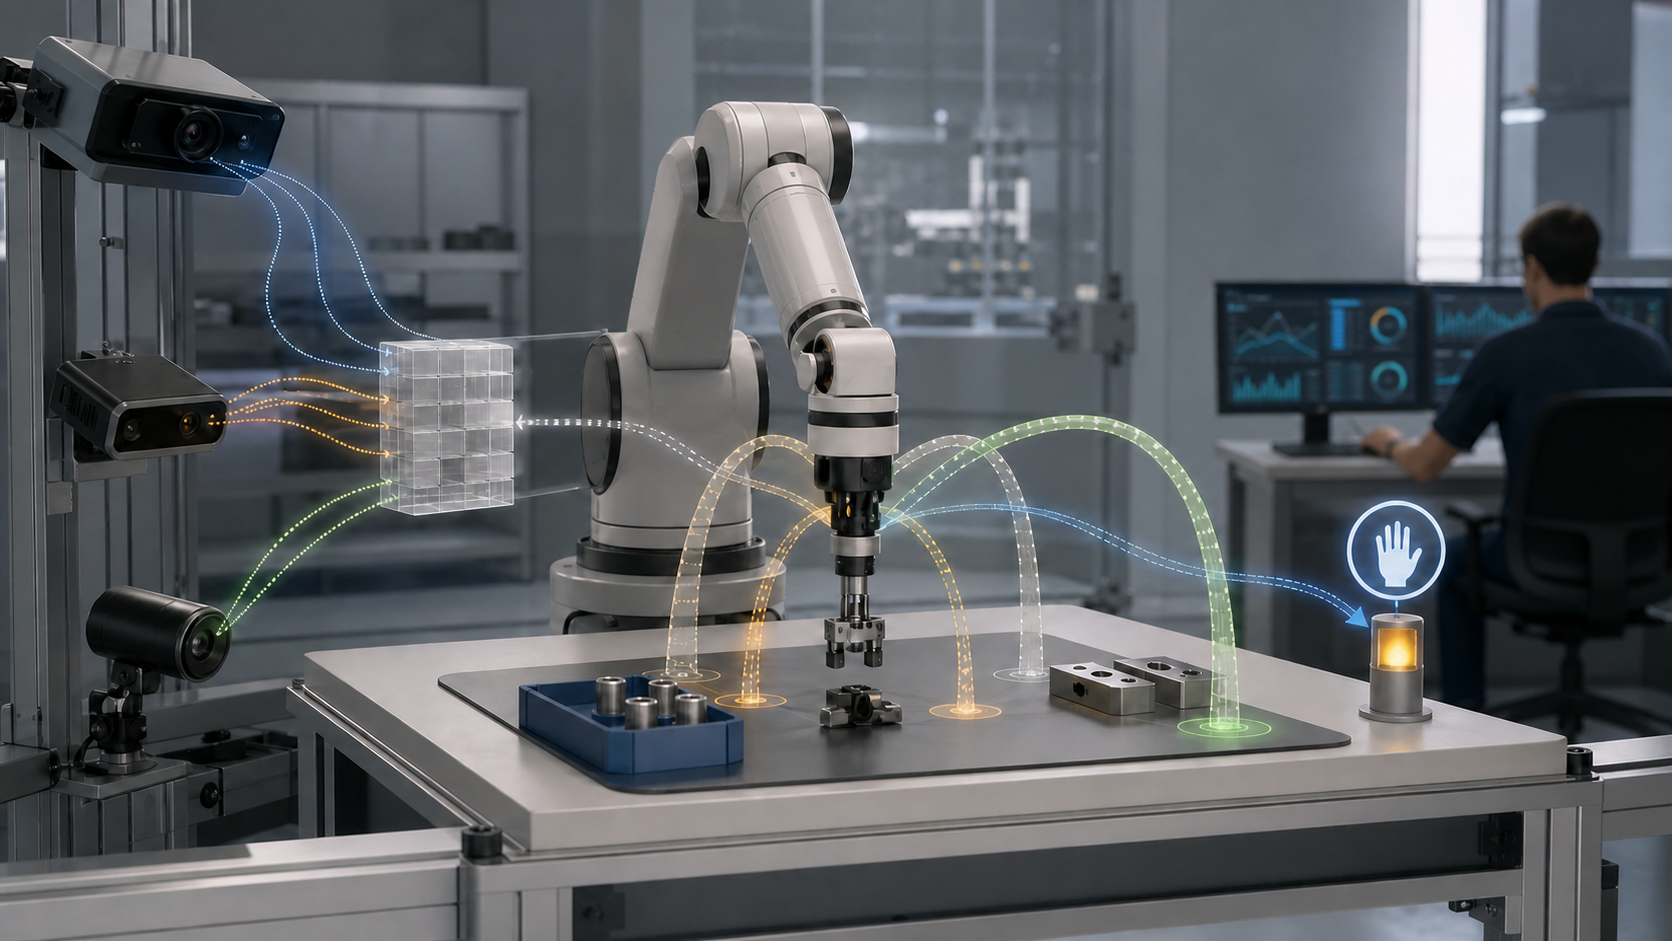
On-Device 2가 로컬에서 실행돼도 카메라부터 모터까지 지연이 사라지는 것은 아니다. 노출·전처리·추론·명령 전달·저수준 제어·기계 응답을 한 시계로 재고, 연결 단절 때 남길 기능을 설계한다.
VLA 모델, 로봇 파운데이션 모델, 로봇 학습 모델 정리
On-Device 2가 로컬에서 실행돼도 카메라부터 모터까지 지연이 사라지는 것은 아니다. 노출·전처리·추론·명령 전달·저수준 제어·기계 응답을 한 시계로 재고, 연결 단절 때 남길 기능을 설계한다.
Gemini Robotics 2의 Sharpa 손과 Franka Duo 백분율은 같은 시험의 순위표가 아니다. 공개 차트에서 확인할 수 있는 작업별 편차와 아직 비어 있는 반복 횟수·실패 기록·일반화 증거를 구분해 읽는다.
도움 요청률이 낮다고 자율성이 좋은 것은 아니다. 같은 작업군·환경·모델 버전에서 미요청 실패, 불필요한 요청, 사람 대기, 복구시간과 최종 성공을 함께 기록해 기권 임계값을 운영 KPI로 바꾸는 방법을 설명한다.
새 VLA가 같은 관측에서 어떤 행동을 제안하는지 보되 실제 모터 명령권은 주지 않는 것이 섀도 모드다. 이후 제한된 로봇·작업에만 카나리로 노출하고 기존 정책과 비교해 확대·중단·롤백을 결정하는 운영 구조를 설명한다.
인터넷 연결과 왕복 지연이 제한된 로봇에서 실행하는 On-Device 2의 입력·출력, ER 2와의 역할 차이, 추가 학습과 안전·개인정보 조건을 공식 모델 카드로 정리합니다.
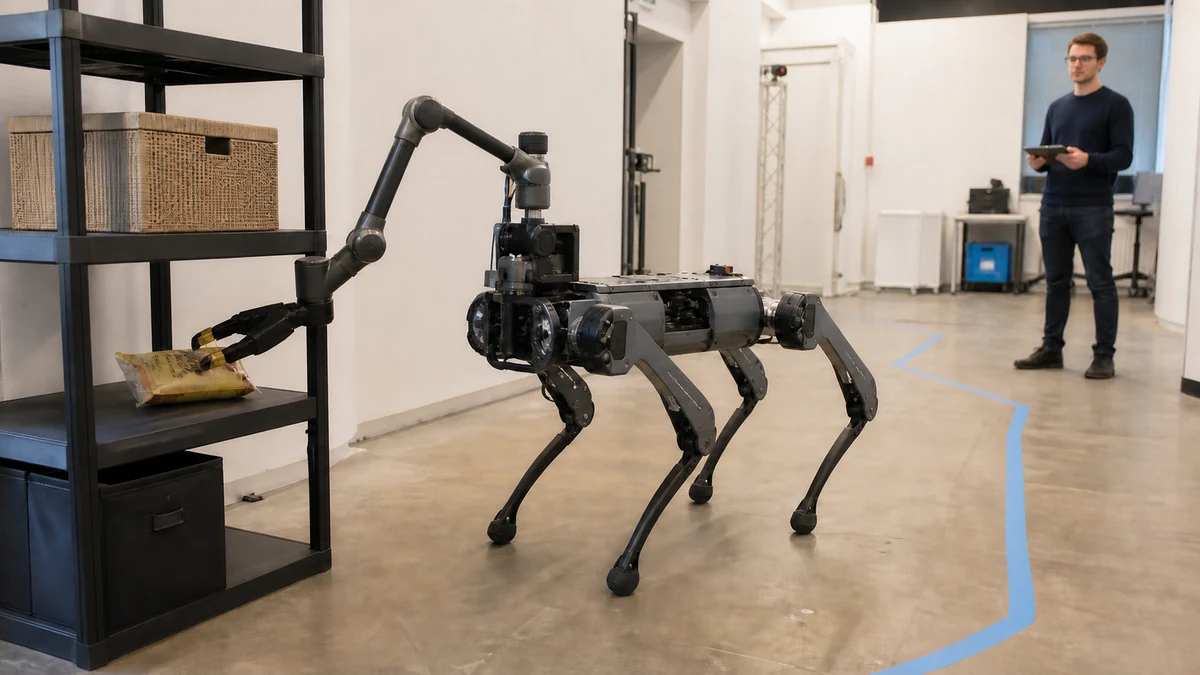
Spot이 자연어 요청을 받고 물건을 찾아 가져오는 공개 데모를 고수준 ER 2, 스트리밍 에이전트, Spot SDK와 안전 제어 계층으로 나눠 읽습니다.
Gemini Robotics ER 2의 무료·유료 토큰 가격과 배치 할인, 표준·Live API 스트리밍 선택, 민감한 로봇 영상 처리와 API 키 보안 조건을 공식 문서 기준으로 안내합니다.
구글이 하나의 완성 로봇을 판매하는 것이 아니라 추론 모델, 로컬 행동 모델, API와 파트너 기체를 연결하는 피지컬 AI 스택을 구축하고 있다는 점을 정리합니다.
구글의 최신 로봇용 고수준 추론 모델 Gemini Robotics ER 2가 무엇을 보고 판단하며, 어떤 제어기는 별도로 필요한지 공식 발표와 모델 카드 기준으로 설명합니다.
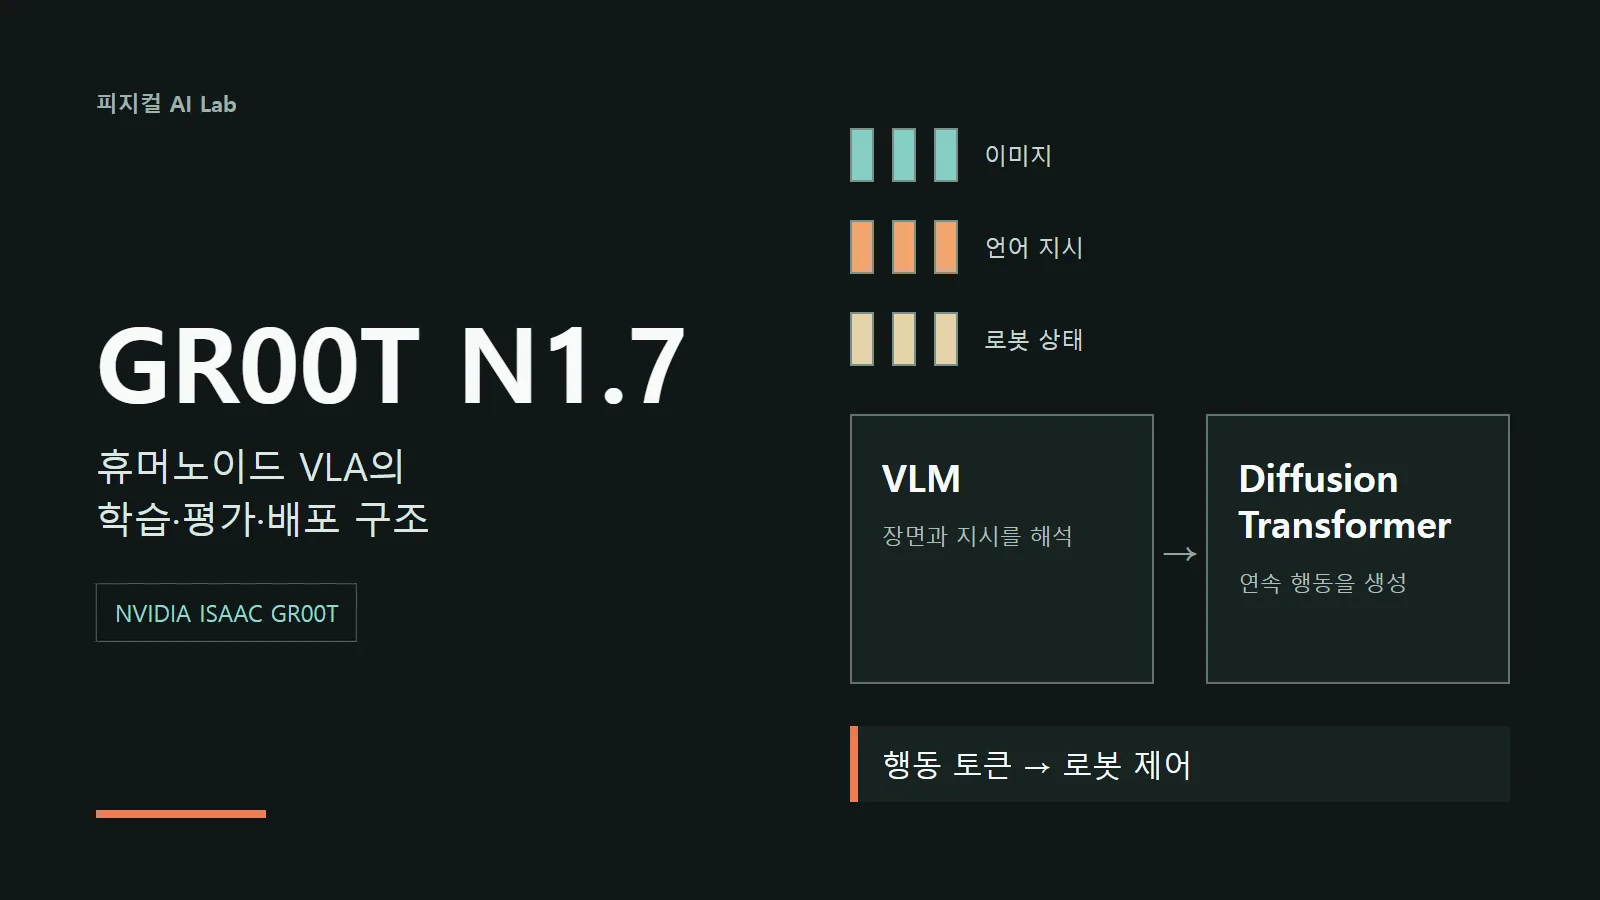
NVIDIA GR00T N1.7이 이미지·언어·로봇 상태를 행동으로 바꾸는 구조와 데이터 수집, 후학습, 평가, 배포 과정을 공식 자료로 정리합니다.