AMR 교통 교착상태: 좁은 통로와 교차로에서 데드락을 막는 방법
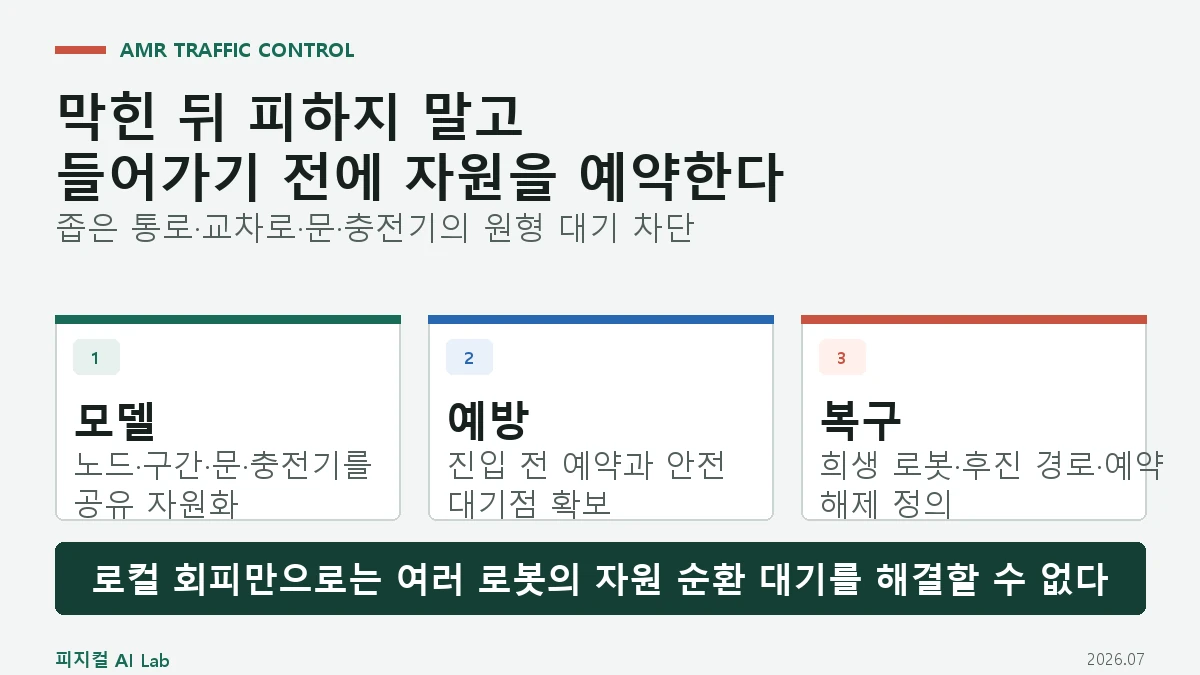
AMR 데드락은 로봇 두 대가 잠시 마주 보는 장면보다 넓은 문제입니다. 여러 로봇이 통로·교차로·문·충전기를 하나씩 점유한 채 서로의 자원을 기다리면 원형 대기가 생깁니다. 자원 예약, 대기 지점, 우선순위, 감지와 복구를 한 상태 기계로 설계해야 합니다.
로봇 데이터셋, 센서, 엣지 AI 하드웨어 정리
AMR 데드락은 로봇 두 대가 잠시 마주 보는 장면보다 넓은 문제입니다. 여러 로봇이 통로·교차로·문·충전기를 하나씩 점유한 채 서로의 자원을 기다리면 원형 대기가 생깁니다. 자원 예약, 대기 지점, 우선순위, 감지와 복구를 한 상태 기계로 설계해야 합니다.
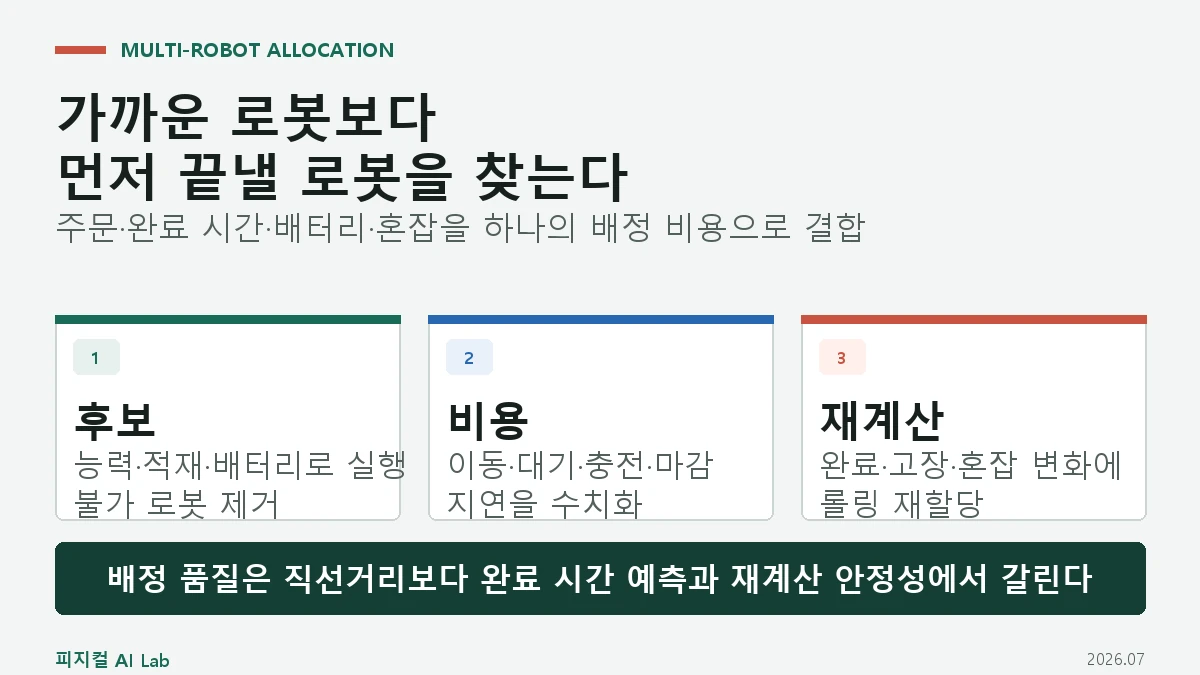
다중 로봇 작업 할당은 가장 가까운 로봇을 고르는 문제가 아닙니다. 이미 맡은 작업의 종료 시점, 배터리와 충전기, 통로 혼잡, 마감 시각을 하나의 비용으로 바꾸고 실행 중 다시 계산해야 합니다. 이 글은 후보 제거부터 비용 행렬, 입찰, 재할당과 운영 지표까지 구현 순서로 정리합니다.
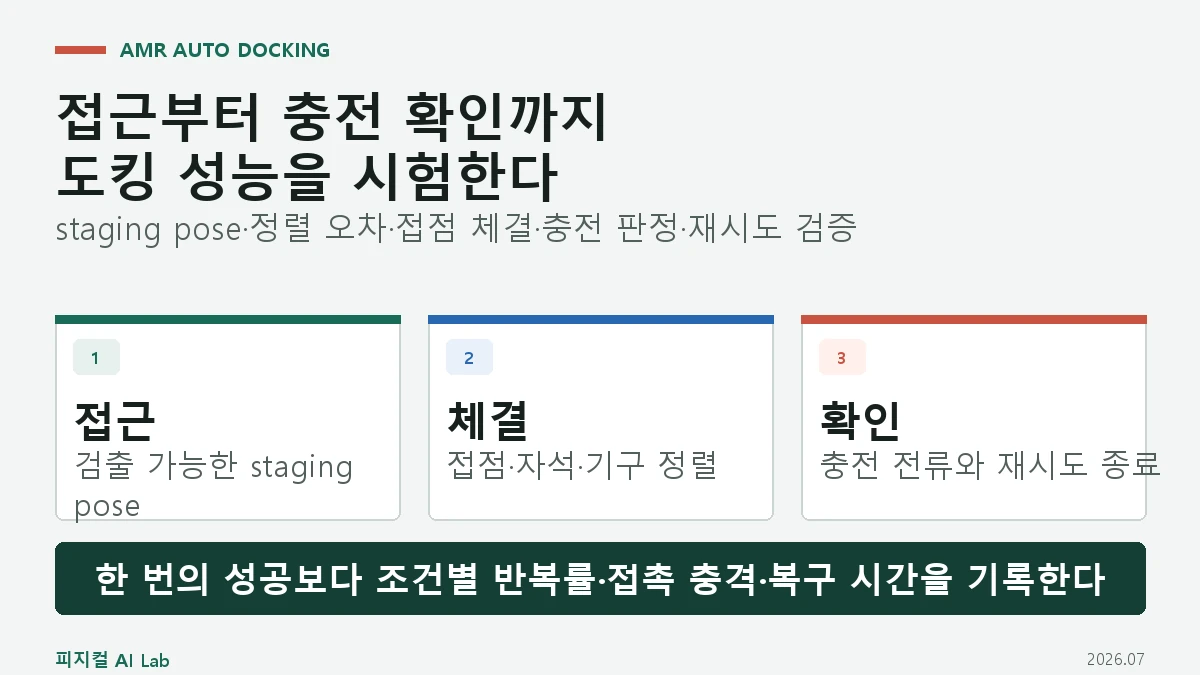
AMR 자동 도킹의 성공은 로봇이 충전기 앞에 멈춘 장면이 아니라 staging pose 진입, dock 검출, 저속 접근, 물리 접촉, 충전 전류 확인과 재시도 종료까지 모두 통과한 상태입니다. 시작 위치·각도·바닥·조명·배터리 상태를 바꿔 반복 성공률과 복구 시간을 측정해야 합니다.
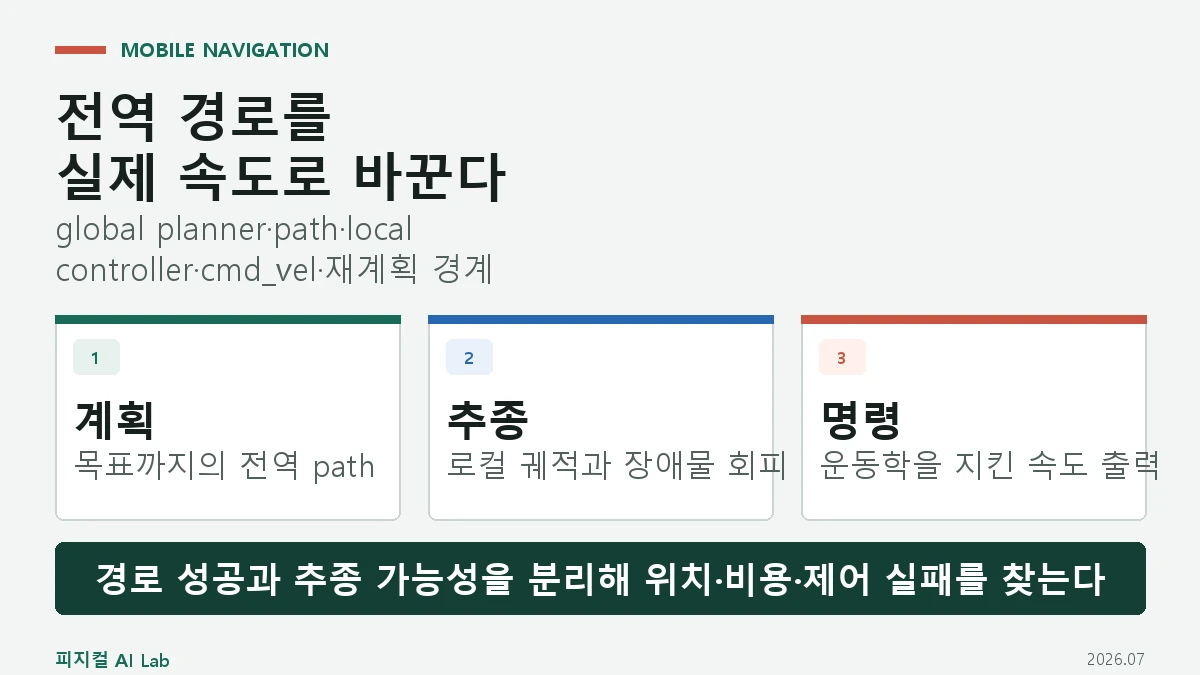
모바일 로봇의 전역 planner는 현재 pose에서 목표까지 이어지는 path를 만들고, 로컬 controller는 그 path와 가까운 장애물·odometry·차량 운동학을 사용해 매 주기 속도 명령을 계산합니다. 경로가 있어도 로봇이 움직이지 않는다면 path 유효성·local costmap·controller 제약·progress checker를 나눠 봐야 합니다.
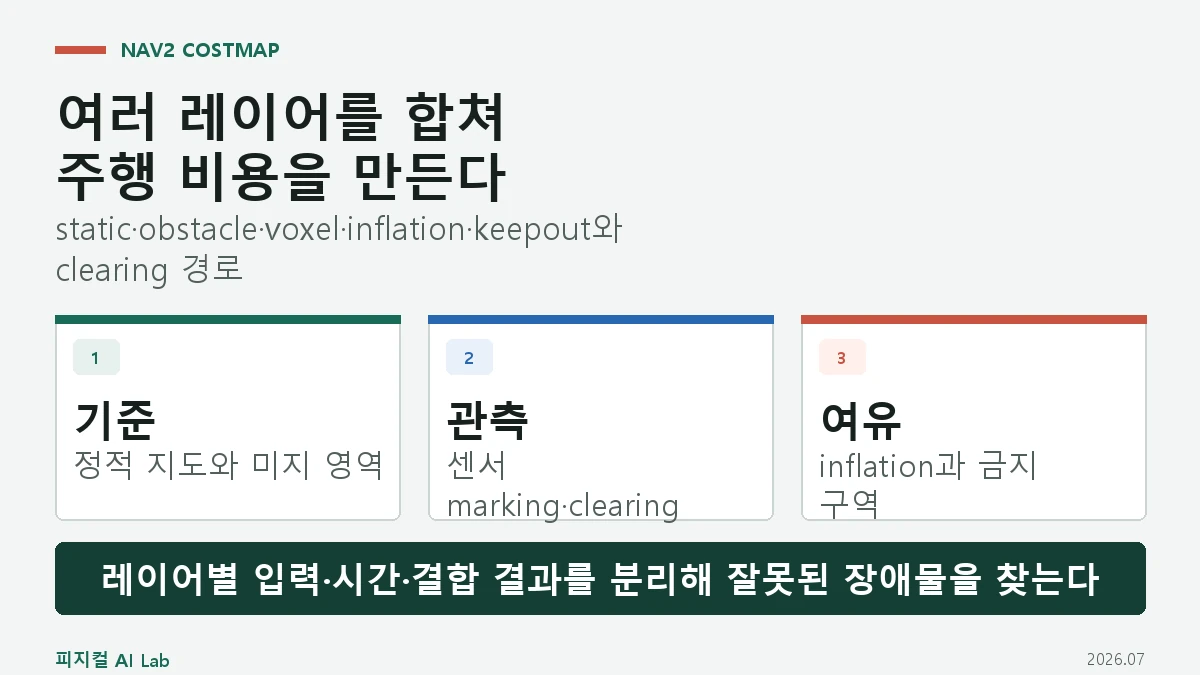
Nav2 코스트맵은 SLAM 지도를 그대로 따라가는 화면이 아니라 static·obstacle·voxel·inflation layer와 keepout 같은 filter를 겹쳐 planner와 controller가 사용할 이동 비용으로 바꾼 격자입니다. 잘못된 장애물 누적은 marking·clearing·TF·센서 범위·레이어 결합 순서에서 찾아야 합니다.
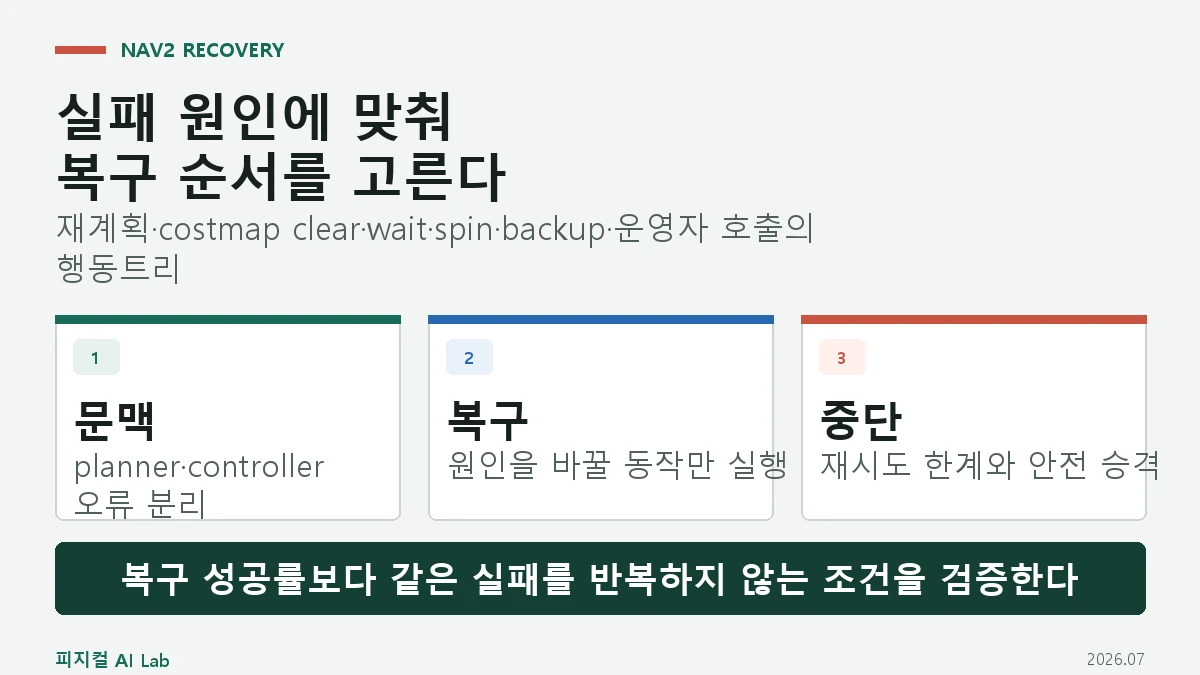
Nav2 행동트리는 ComputePath·FollowPath·ClearCostmap·Spin·Wait·BackUp 같은 동작을 성공·실패·실행 중 상태로 조합해 재계획과 복구 순서를 정합니다. 복구는 무조건 반복하는 기능이 아니라 오류 원인·공간 안전·재시도 한계와 운영자 호출 조건을 분리해야 합니다.
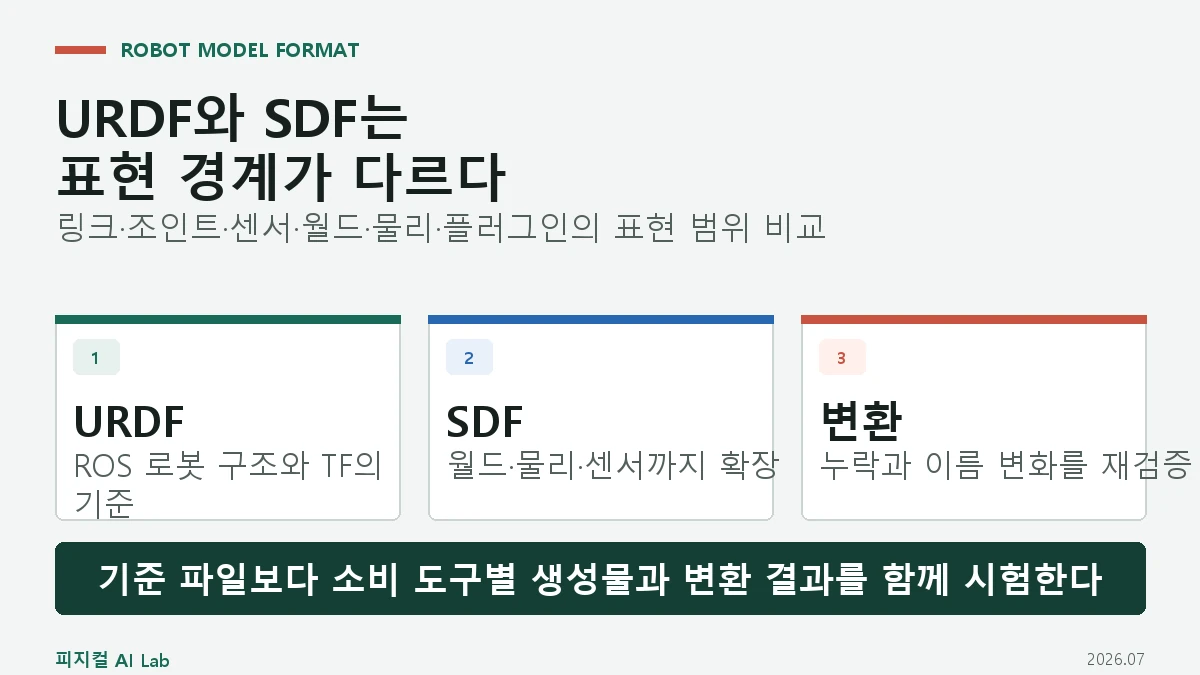
URDF는 ROS에서 한 로봇의 링크·조인트·형상과 관성 구조를 공유하기 좋고, SDF는 로봇뿐 아니라 센서·마찰·조명·물리 엔진·여러 모델이 놓인 월드까지 표현합니다. 둘 중 하나를 고르는 문제라기보다 기준 모델과 시뮬레이션 확장을 어디에 둘지 정해야 변환 손실을 줄일 수 있습니다.
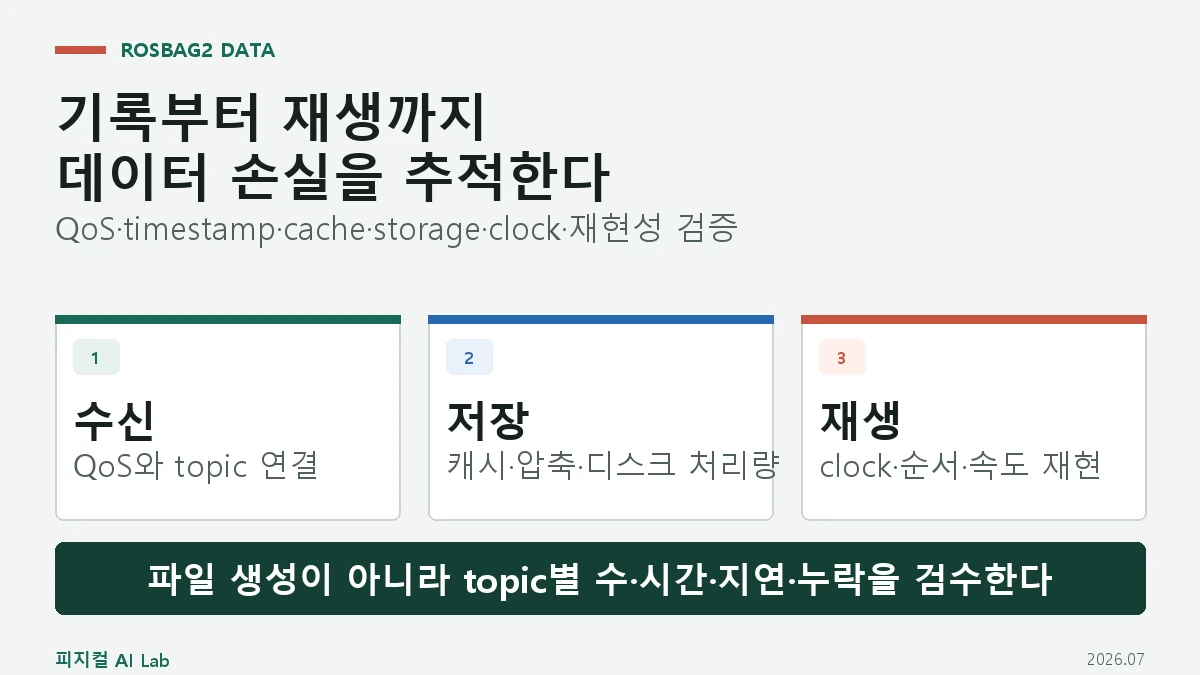
rosbag2는 timestamp가 붙은 ROS 2 메시지를 저장하고 재생하지만, 기록 성공 표시만으로 데이터 완전성이 보장되지는 않습니다. QoS 호환성, 수신 시각과 메시지 시각, 저장 장치 처리량, 캐시·분할·압축 정책과 재생 clock을 함께 검증해야 같은 실험을 재현할 수 있습니다.
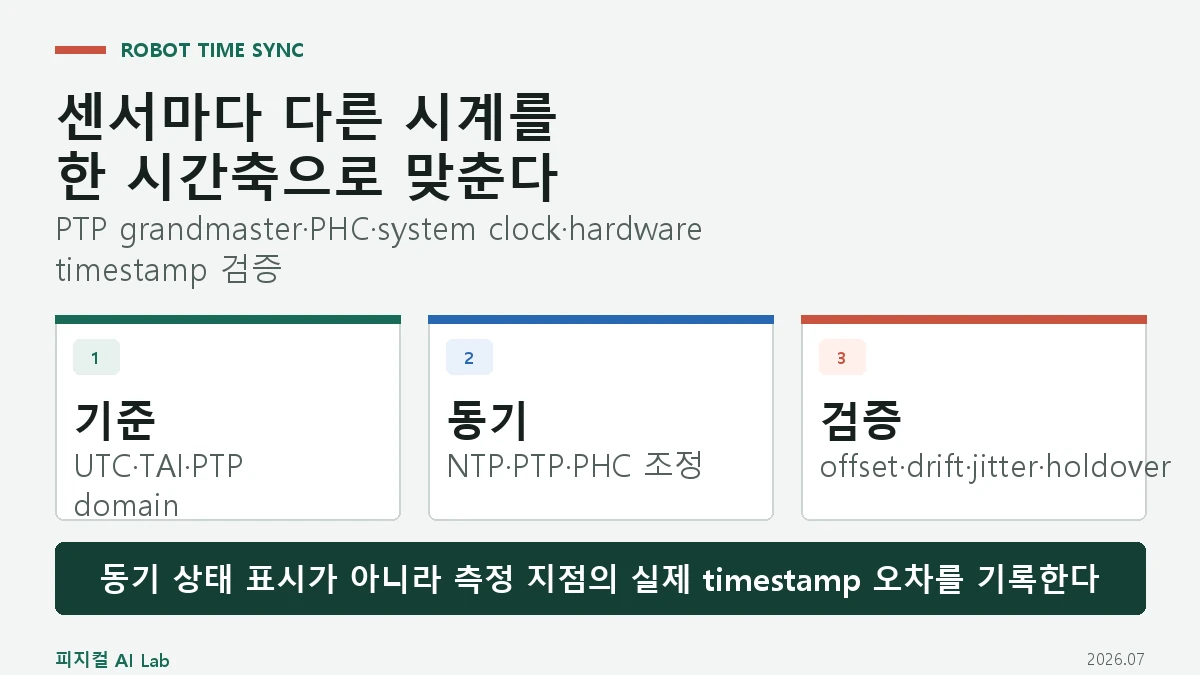
로봇 센서 시간 동기화는 장치 시계·NIC의 PTP Hardware Clock·운영체제 시계·ROS timestamp가 같은 기준을 따르게 만드는 작업입니다. Offset·drift·jitter를 구분하고 PTP와 NTP, 하드웨어 타임스탬프의 경계를 검증해야 센서 융합과 데이터 기록이 실제 측정 순서를 보존합니다.
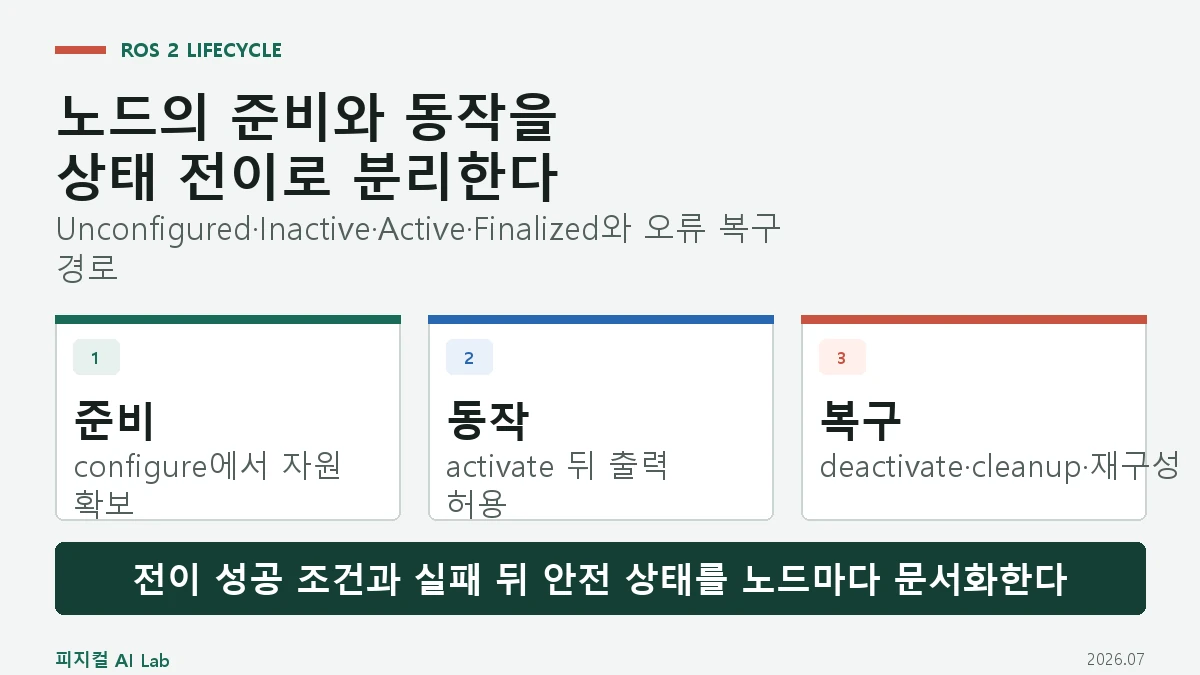
ROS 2 Lifecycle Node는 노드를 켜고 끄는 단순 스위치가 아니라 configure·activate·deactivate·cleanup·shutdown 전이를 통해 자원 준비와 실제 동작을 분리하는 상태 기계입니다. 의존 노드의 시작 순서와 오류 복구 정책을 명시하면 부분 장애를 전체 재부팅 없이 다룰 수 있습니다.