ROS 2 Executor와 Callback Group: 제어 주기와 센서 콜백이 서로 막히는 이유
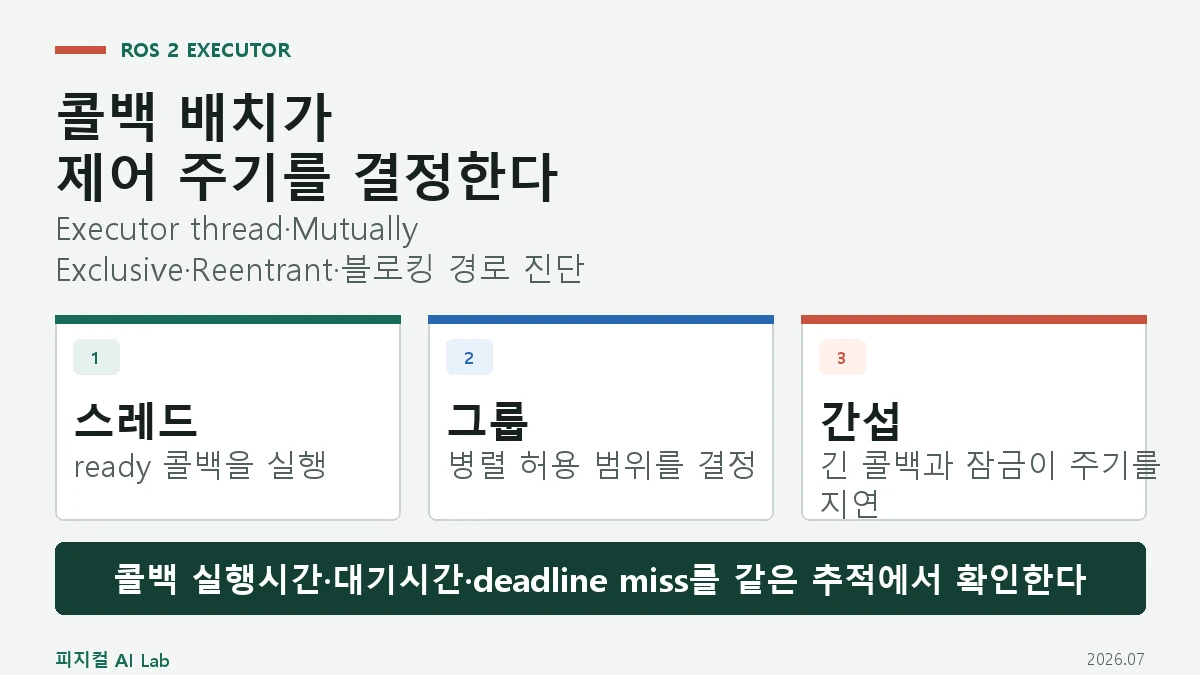
ROS 2 Executor와 Callback Group: 제어 주기와 센서 콜백이 서로 막히는 이유의 핵심 구조와 판단 기준을 정리한 대표 이미지

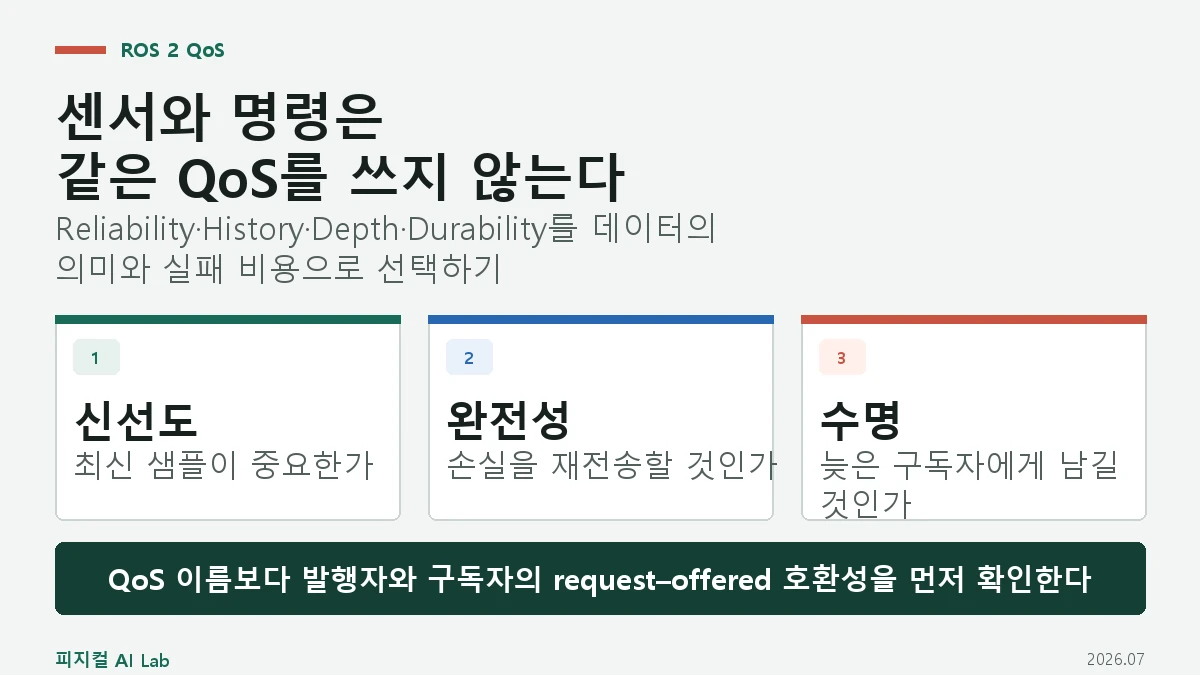
ROS 2 Executor는 구독·타이머·서비스 콜백을 운영체제 스레드에서 실행하고, Callback Group은 어떤 콜백이 병렬로 실행될 수 있는지 정합니다. Multi-Threaded Executor를 선택하는 것만으로 병렬성이 생기지 않으며, 기본 그룹·블로킹 호출·공유 잠금이 제어 주기를 막는지 측정해야 합니다.
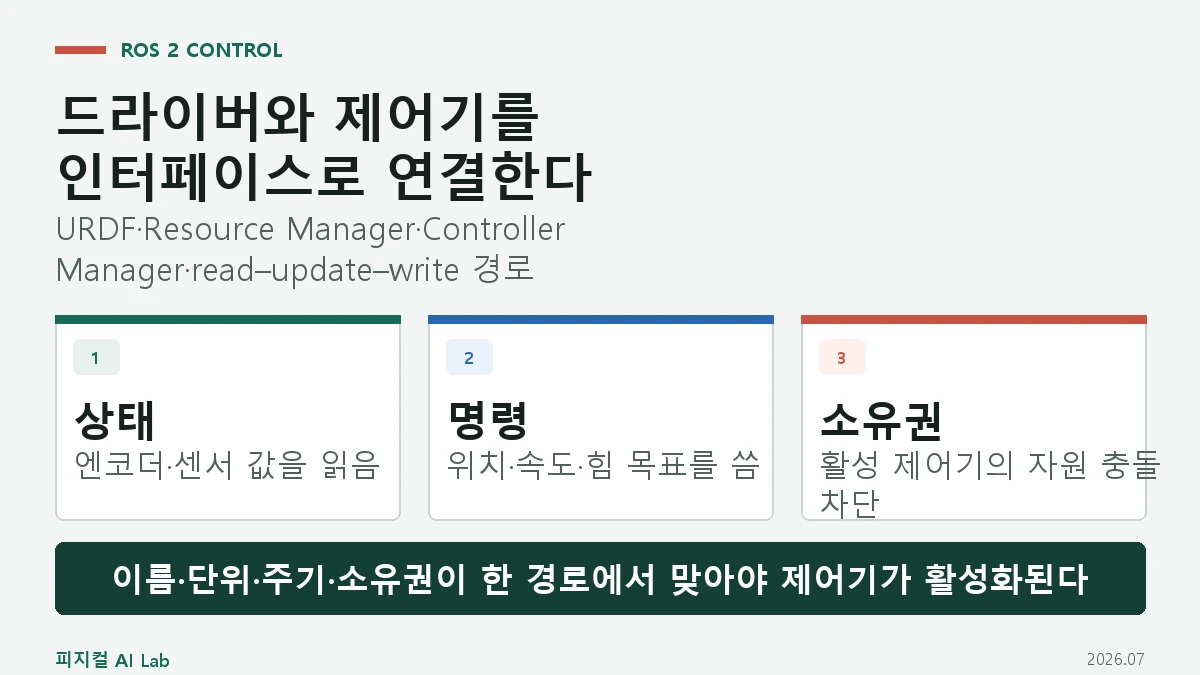
ros2_control 구조: 하드웨어 인터페이스와 컨트롤러 매니저를 연결하는 방법

ros2_control 구조: 하드웨어 인터페이스와 컨트롤러 매니저를 연결하는 방법의 핵심 구조와 판단 기준을 정리한 대표 이미지

ros2_control은 로봇 드라이버와 제어기를 state interface·command interface로 분리하고, Controller Manager가 자원 소유권과 read–update–write 주기를 관리하게 합니다. 연결 실패를 찾으려면 URDF 선언부터 실제 인터페이스 노출까지 같은 이름과 주기로 이어지는지 확인해야 합니다.