텔레옵 지연·스케일·클러치 보정 시험: 좋은 시범이 학습에서 망가지는 이유
텔레옵 시범은 지연·척도·좌표·클러치가 어긋나면 영상상 성공해도 학습 샘플로 실패한다. 원시 입력과 실행 행동 사이의 왕복 지연과 변환을 사건별로 교정해야 한다.
로봇 데이터셋, 센서, 엣지 AI 하드웨어 정리
텔레옵 시범은 지연·척도·좌표·클러치가 어긋나면 영상상 성공해도 학습 샘플로 실패한다. 원시 입력과 실행 행동 사이의 왕복 지연과 변환을 사건별로 교정해야 한다.
리더-팔로워·VR·UMI·모션수트는 조작 범위와 데이터 분포가 다르다. 작업의 접촉·이동·시야·작업자 부담과 로봇 행동 좌표를 기준으로 인터페이스를 골라야 한다.
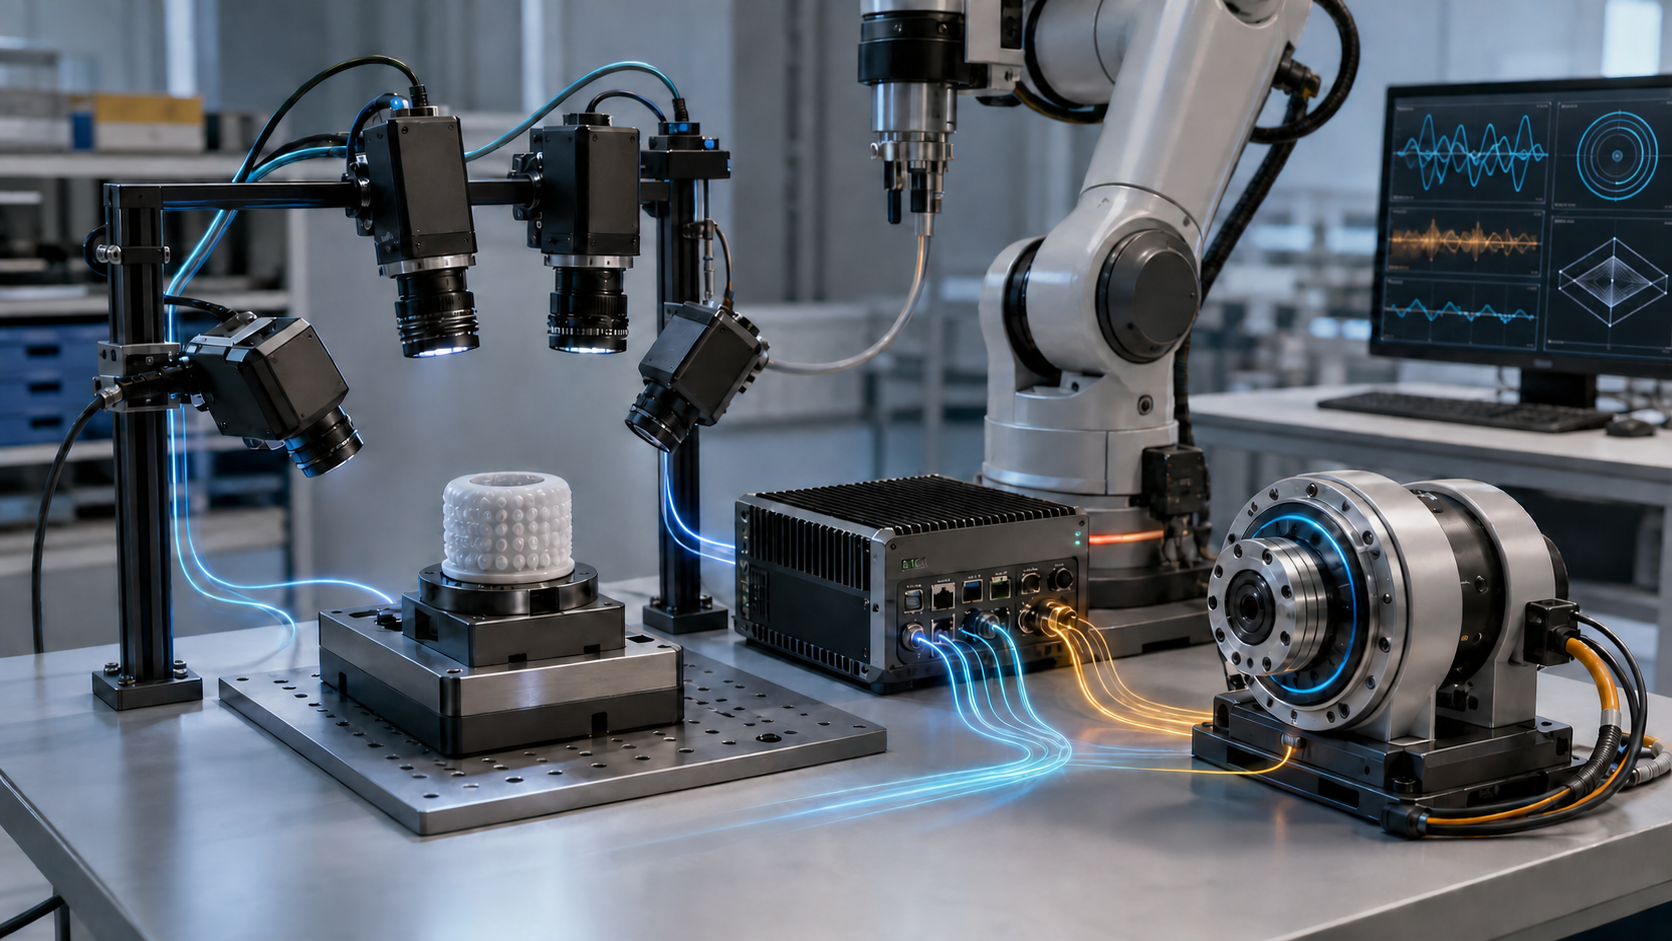
로봇 데이터 수집 리그는 카메라·관절·행동·힘·촉각을 같은 시간축과 좌표계로 묶는 계측 시스템이다. timestamp가 있다는 사실보다 실제 접촉 사건이 허용오차 안에서 재현되는지가 중요하다.
Open X-Embodiment·DROID·BridgeData V2·AgiBot World·LeRobot은 규모만으로 비교할 수 없다. 로봇 형태, 행동 표현, 카메라, 라이선스와 재생 가능성을 작업 요구에 맞춰야 한다.
현장 실패 데이터를 다시 학습에 넣는다고 로봇이 자동으로 좋아지는 것은 아니다. 고정 모델의 배치 갱신과 사전 정의 범위의 빠른 갱신을 위험에 따라 고르고, 데이터 계보·회귀시험·안전 근거·단계 배포·롤백을 하나의 변경 기록으로 이어야 한다.
로봇 관절 토크 센서는 온도가 바뀔 때 영점과 감도가 이동하고, 가열·냉각 경로와 하중 유지시간에 따라 히스테리시스·크리프가 겹친다. 온도만 넣은 단일 보정식이 아니라 열·하중·시간 시험으로 오차 예산을 만든다.
텐던 구동 로봇 손은 모터를 손바닥 밖에 둘 수 있지만 케이블 신장, 풀리 마찰, 마모와 장력 변화가 제어 오차로 돌아온다. 수명 주기를 초기 정착·추세 감시·재보정·교체 기준으로 설계하는 법을 정리한다.
ISO/CD 26264-1은 휴머노이드 데이터셋 파일형식을 하나로 정한 완성 규격이 아니다. 계획부터 폐기까지의 생애주기와 품질·보안·프라이버시 일반 요구를 개발 중이며, 실제 통합에는 좌표계·행동·안전 사건·출처 스키마가 별도로 필요하다.
Skydio X10·Dock의 원격 상태 화면은 임무 준비 판단을 돕지만 전체 preflight를 대신하지 않는다. 자동 상태, 카메라로 보이는 외관, 현장 손검사와 복구 기록을 한 출동 gate로 묶어야 한다.
Wing Delivery Network의 처리량은 드론 성능만으로 결정되지 않는다. Pad·AutoLoader·상점 준비·충전·공역을 도시 단위로 배정하는 물리 네트워크다.