컨텐츠로 건너뛰기

피지컬 AI Lab

  • 소개
  • 문의
  • 편집 원칙
  • 피지컬 AI Lab
  • 글 목록
  • 면책 안내
  • 개인정보처리방침

데이터셋·하드웨어

로봇 데이터셋, 센서, 엣지 AI 하드웨어 정리

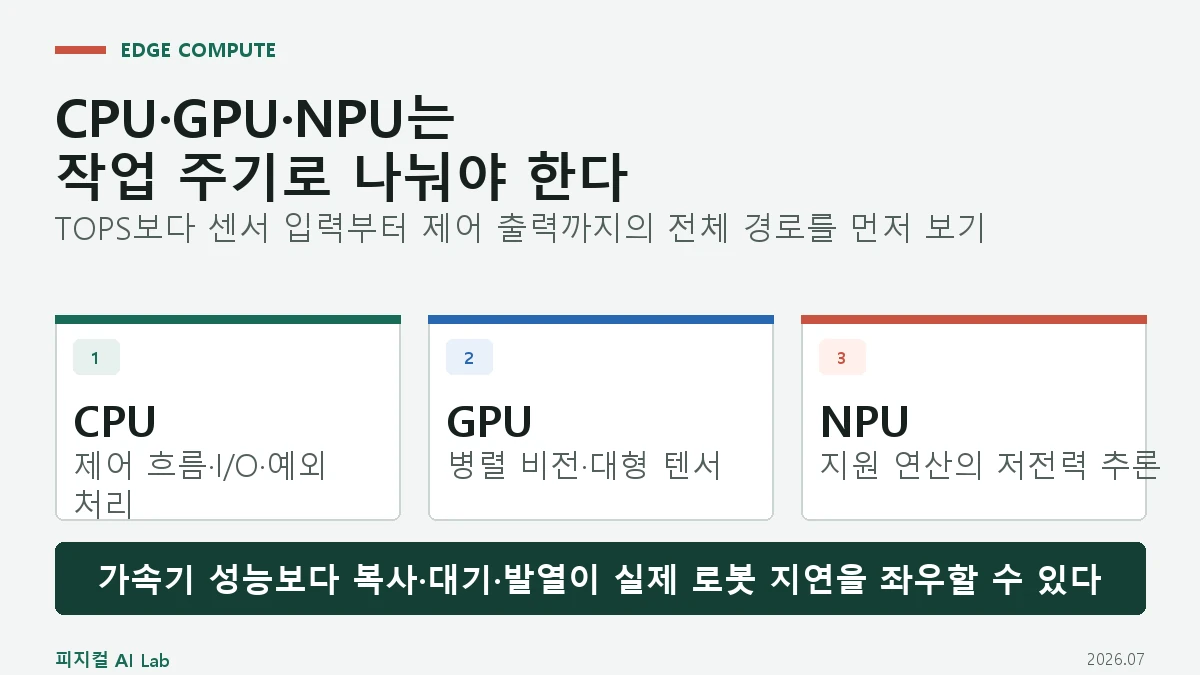
로봇 온디바이스 컴퓨팅: CPU·GPU·NPU와 메모리 대역폭을 어떻게 나누나
작성: 2026년 7월 27일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
로봇 온디바이스 컴퓨팅: CPU·GPU·NPU와 메모리 대역폭을 어떻게 나누나의 핵심 구조와 판단 기준을 정리한 대표 이미지

로봇의 CPU·GPU·NPU가 맡을 작업을 주기, 지연, 메모리 이동과 전력 기준으로 나누고 실제 보드 선택과 프로파일링 순서를 설명합니다.
카테고리 데이터셋·하드웨어

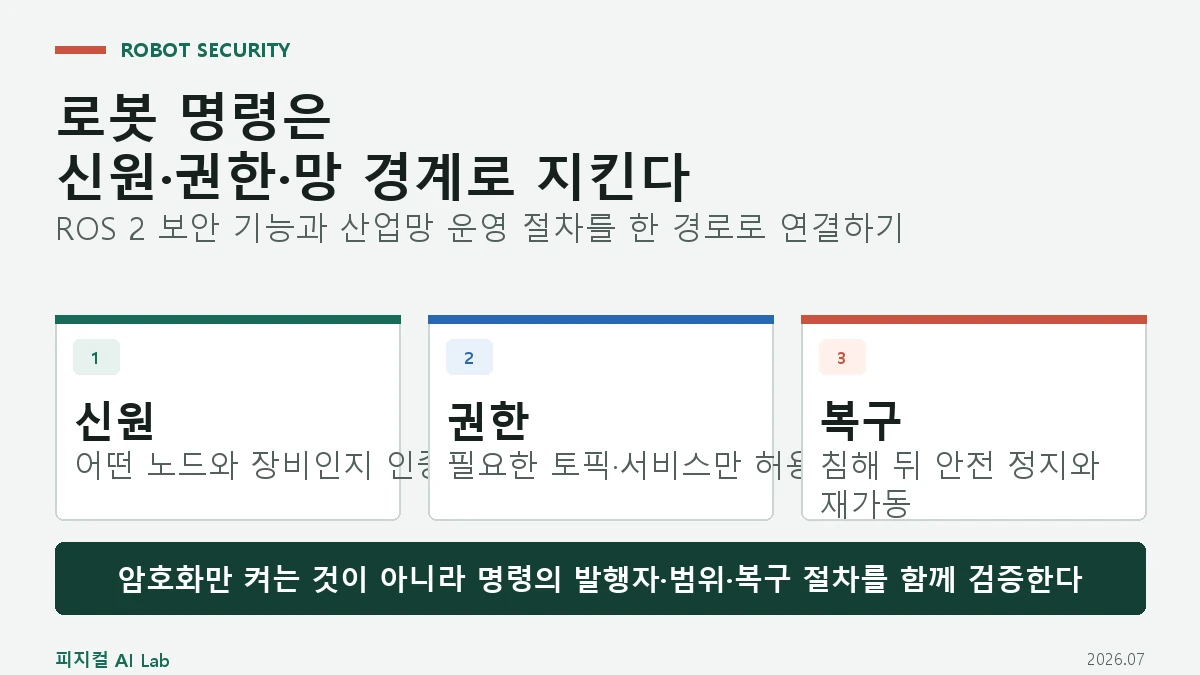
피지컬 AI 사이버보안: ROS 2·DDS·산업망에서 로봇 명령을 보호하는 방법

작성: 2026년 7월 27일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
피지컬 AI 사이버보안: ROS 2·DDS·산업망에서 로봇 명령을 보호하는 방법의 핵심 구조와 판단 기준을 정리한 대표 이미지

ROS 2와 DDS를 쓰는 로봇에서 신원·권한·망 분리·키 관리·복구 절차를 어떻게 설계해야 하는지, 실제 명령 경로와 검증 순서로 설명합니다.
카테고리 데이터셋·하드웨어

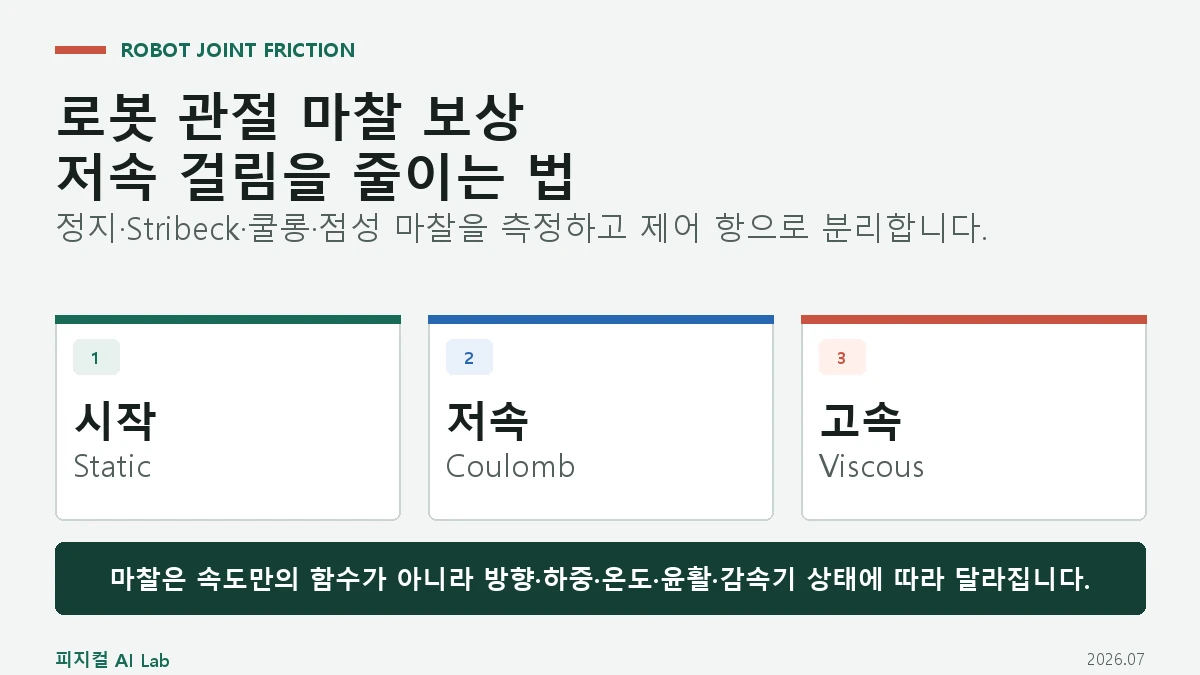
로봇 관절 마찰 보상: 정지 마찰·쿨롱 마찰·점성 마찰을 제어에 넣는 방법

작성: 2026년 7월 25일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
로봇 관절 마찰 보상: 정지 마찰·쿨롱 마찰·점성 마찰을 제어에 넣는 방법의 핵심 구조와 판단 기준을 정리한 대표 이미지

로봇 관절의 정지 마찰, Stribeck, 쿨롱, 점성 마찰을 속도·방향·온도별로 식별하고 피드포워드와 관측기로 보상하는 절차와 한계를 설명합니다.
카테고리 데이터셋·하드웨어

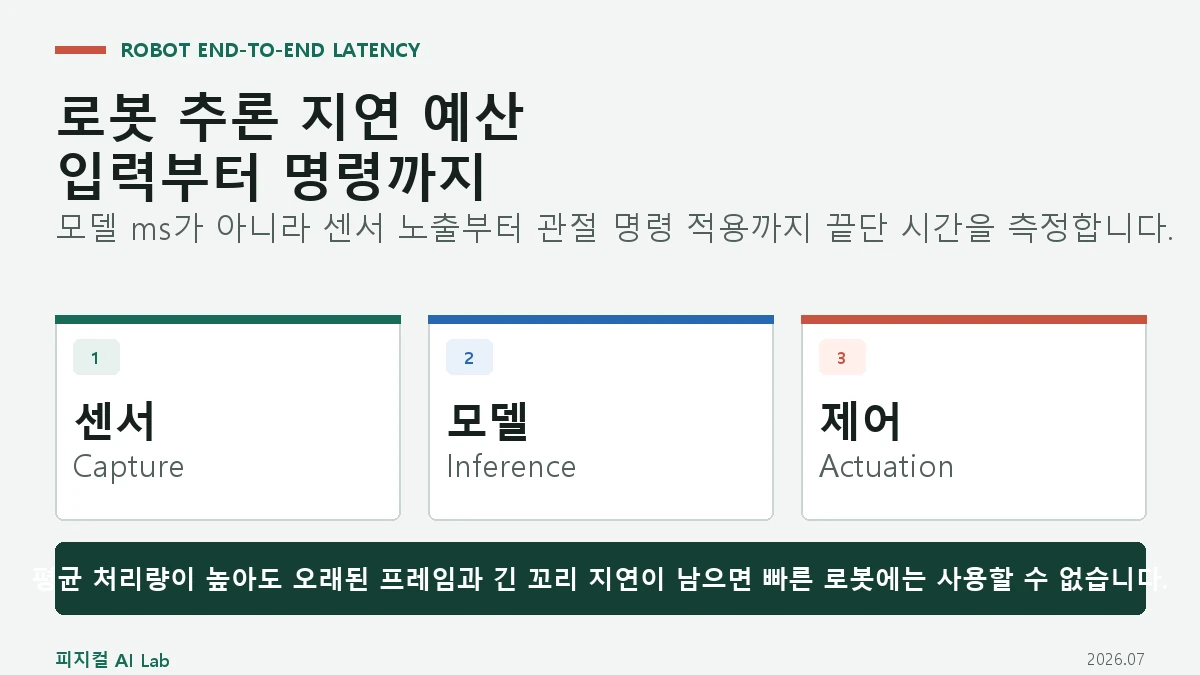
로봇 추론 지연 예산: 카메라 입력부터 관절 명령까지 시간을 나누는 방법

작성: 2026년 7월 25일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
로봇 추론 지연 예산: 카메라 입력부터 관절 명령까지 시간을 나누는 방법의 핵심 구조와 판단 기준을 정리한 대표 이미지

로봇 AI의 끝단 추론 지연을 카메라 노출·전송·전처리·모델·후처리·통신·제어 단계로 나누고 평균이 아닌 P95·최대 지연을 검증하는 방법을 설명합니다.
카테고리 데이터셋·하드웨어

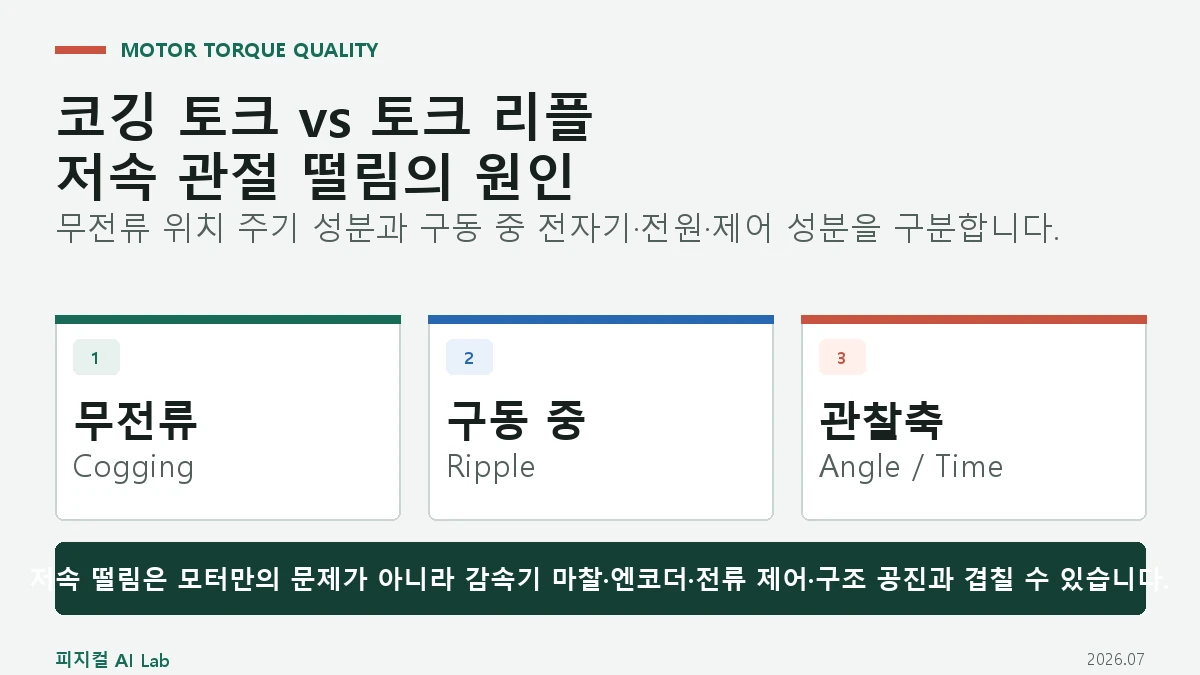
코깅 토크와 토크 리플 차이: 로봇 관절이 저속에서 떨리는 이유

작성: 2026년 7월 25일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
코깅 토크와 토크 리플 차이: 로봇 관절이 저속에서 떨리는 이유의 핵심 구조와 판단 기준을 정리한 대표 이미지

코깅 토크가 무전류에서도 생기는 위치 주기 외란인 이유와 전류·정류·DC 버스까지 포함한 토크 리플과의 차이, 저속 관절 시험과 보상 방법을 설명합니다.
카테고리 데이터셋·하드웨어

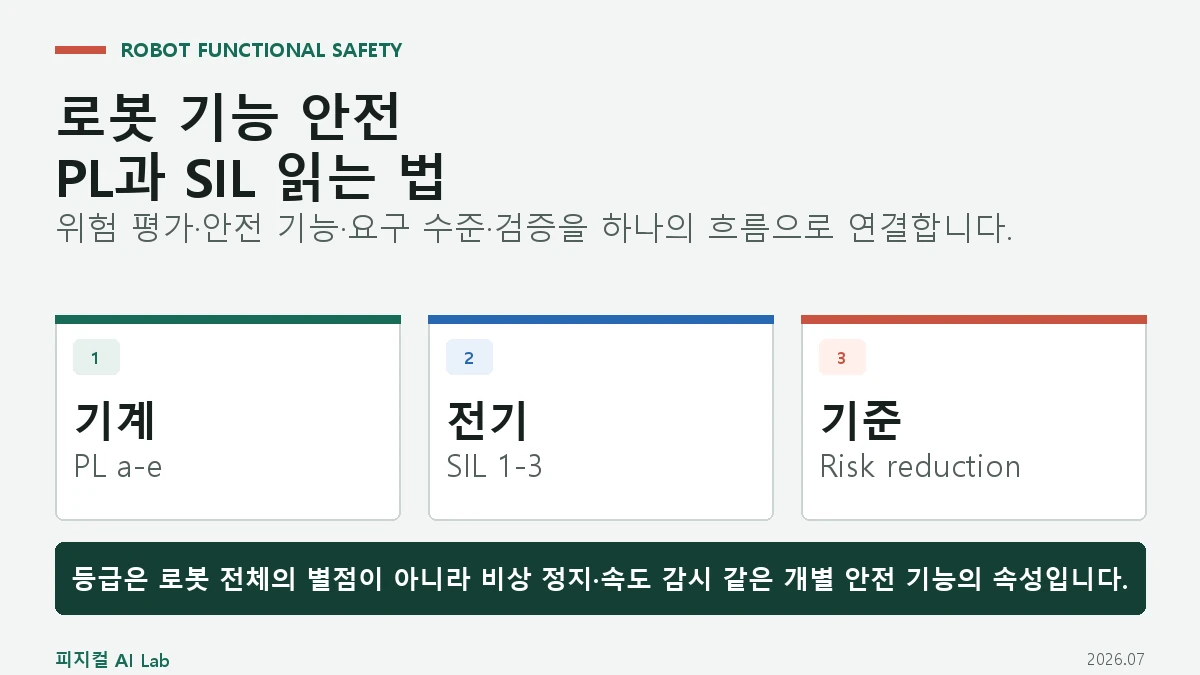
로봇 기능 안전의 PL과 SIL: 협동 작업에서 위험 감소 수준을 읽는 방법

작성: 2026년 7월 25일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
로봇 기능 안전의 PL과 SIL: 협동 작업에서 위험 감소 수준을 읽는 방법의 핵심 구조와 판단 기준을 정리한 대표 이미지

로봇 기능 안전에서 ISO 13849의 PL과 IEC 62061의 SIL이 무엇을 뜻하는지, 위험 평가에서 안전 기능·PLr·SIL 요구를 정하고 검증하는 흐름을 설명합니다.
카테고리 데이터셋·하드웨어

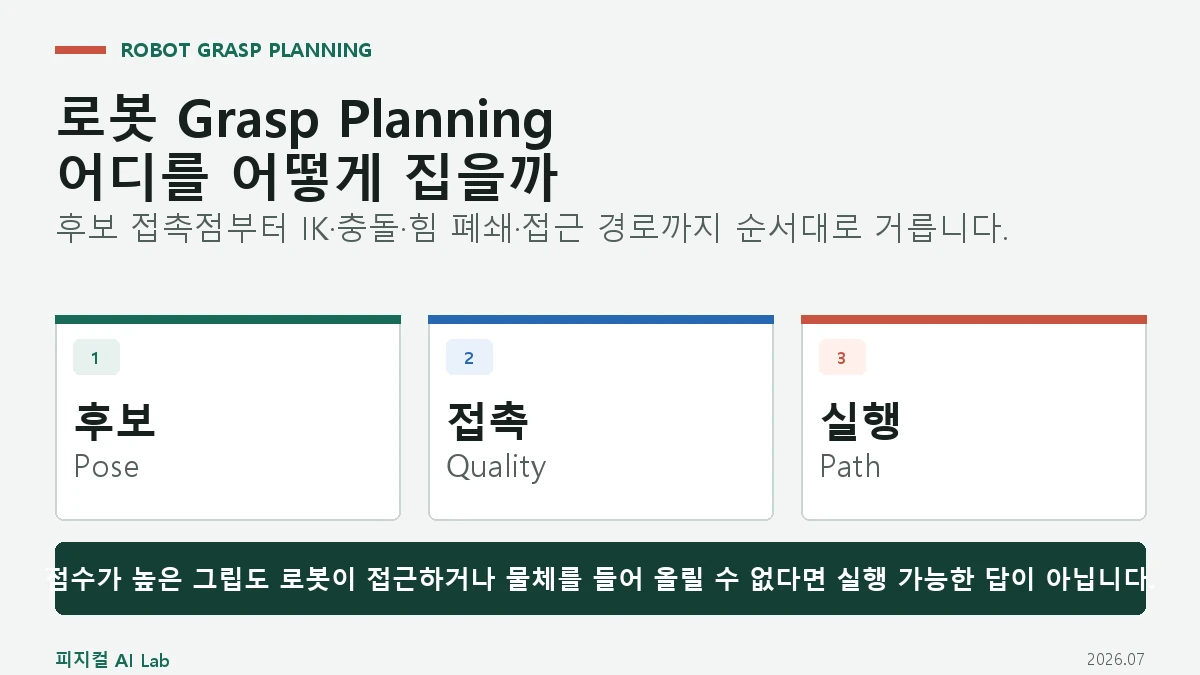
로봇 Grasp Planning이란: 물체 자세에서 집을 위치와 방향을 고르는 방법

작성: 2026년 7월 25일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
로봇 Grasp Planning이란: 물체 자세에서 집을 위치와 방향을 고르는 방법의 핵심 구조와 판단 기준을 정리한 대표 이미지

로봇 Grasp Planning이 물체 표면에서 그립 후보를 만들고 충돌·도달성·힘 폐쇄·접근 경로로 거르는 순서와 실제 빈 피킹 실패 조건을 설명합니다.
카테고리 데이터셋·하드웨어

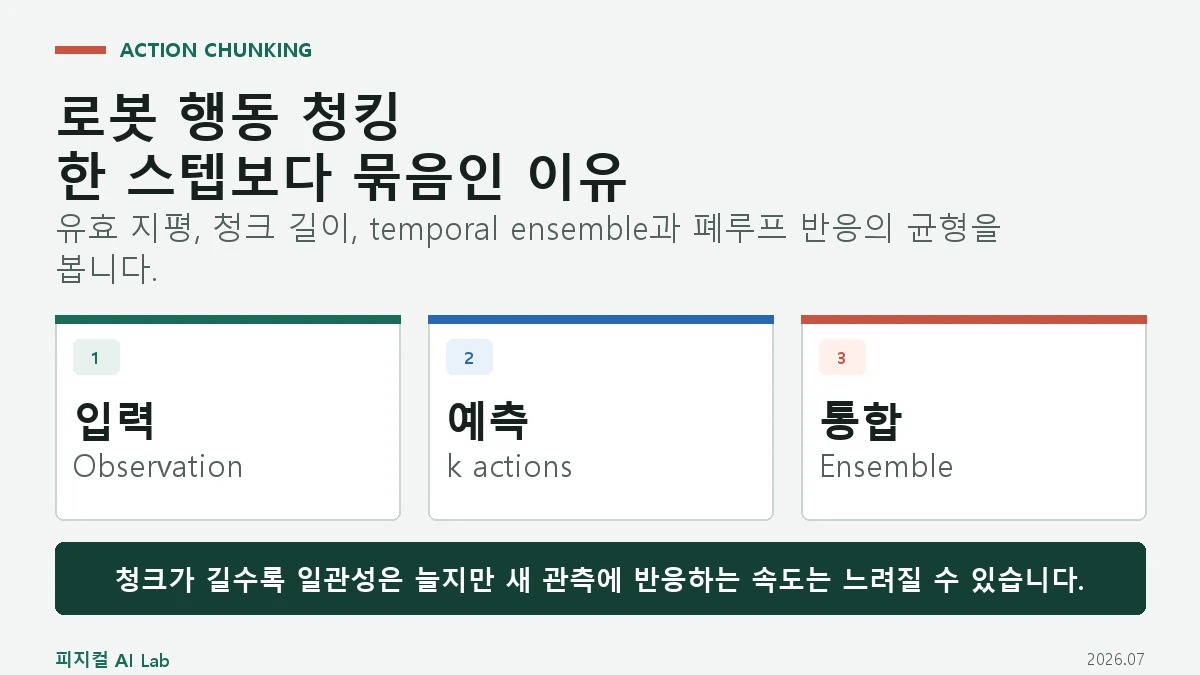
Action Chunking이란: 로봇이 한 스텝 대신 행동 묶음을 예측하는 이유

작성: 2026년 7월 25일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
Action Chunking이란: 로봇이 한 스텝 대신 행동 묶음을 예측하는 이유의 핵심 구조와 판단 기준을 정리한 대표 이미지

Action Chunking이 긴 로봇 작업의 유효 지평을 줄이고 행동을 부드럽게 만드는 원리와 ACT의 CVAE·temporal ensemble, 청크 길이 선택 기준을 설명합니다.
카테고리 데이터셋·하드웨어

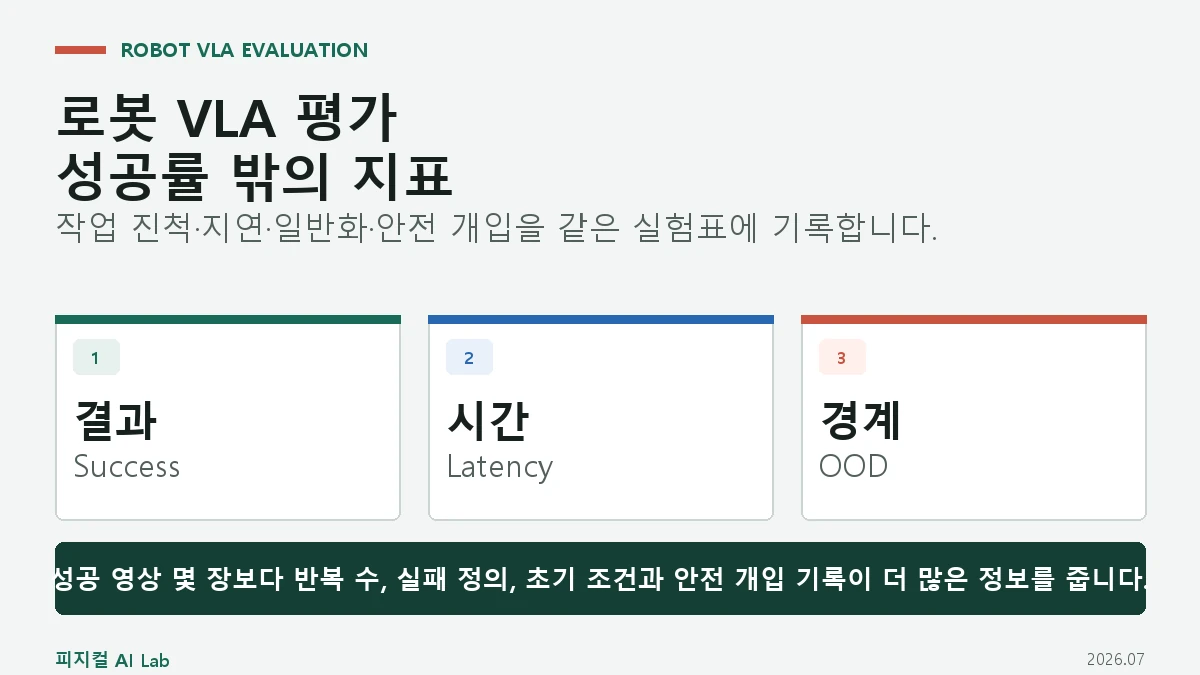
로봇 VLA 평가는 어떻게 하나: 성공률만으로 부족한 지연·안전·일반화 지표

작성: 2026년 7월 25일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
로봇 VLA 평가는 어떻게 하나: 성공률만으로 부족한 지연·안전·일반화 지표의 핵심 구조와 판단 기준을 정리한 대표 이미지

로봇 VLA 모델을 작업 성공률뿐 아니라 부분 진척, 추론 지연, 반복 안정성, 분포 밖 일반화와 안전 개입으로 평가하는 실험 설계를 설명합니다.
카테고리 데이터셋·하드웨어

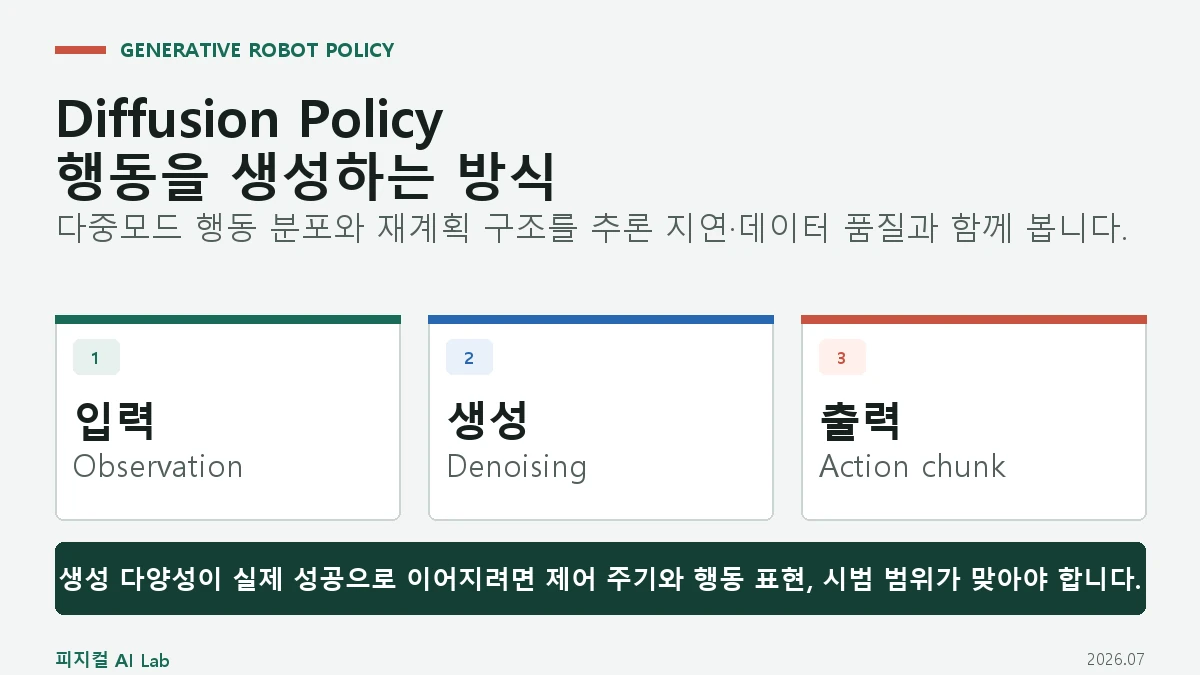
Diffusion Policy란: 로봇이 여러 행동 경로를 생성하는 방식

작성: 2026년 7월 25일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
Diffusion Policy란: 로봇이 여러 행동 경로를 생성하는 방식의 핵심 구조와 판단 기준을 정리한 대표 이미지

Diffusion Policy가 관측에 조건화된 행동 묶음을 반복적 노이즈 제거로 만드는 구조와 다중모드 행동, 재계획, 추론 지연, 평가 기준을 설명합니다.

카테고리 데이터셋·하드웨어
이전 글
새 글
← 이전 페이지1 … 페이지12 페이지13 페이지14 … 페이지19 다음 →

다른 언어로 읽기

English · 日本語 · 简体中文 · 繁體中文

주제별로 보기

  • 피지컬 AI 기초
  • 로봇 파운데이션 모델
  • 월드 모델과 시뮬레이션
  • 데이터와 하드웨어
  • 휴머노이드 로봇
  • 기업과 산업
  • 안전과 정책

전체 글 보기

사이트 안내

공식 자료를 먼저 확인하고 기술적 사실과 전망을 구분해 기록합니다.

  • 피지컬 AI Lab 소개
  • 편집 정책
  • 문의
© 2026 피지컬 AI Lab • 제작됨 GeneratePress · English · 日本語 · 简体中文 · 繁體中文