로봇 충돌 감지는 어떻게 하나: 토크 센서와 외란 관측기의 차이
로봇 충돌 감지에서 관절 토크 센서, 모터 전류, 외란 관측기가 무엇을 측정하는지 비교하고 임계값·지연·오탐을 검증하는 절차를 설명합니다.
로봇 데이터셋, 센서, 엣지 AI 하드웨어 정리
로봇 충돌 감지에서 관절 토크 센서, 모터 전류, 외란 관측기가 무엇을 측정하는지 비교하고 임계값·지연·오탐을 검증하는 절차를 설명합니다.
로봇 시스템 식별에서 입력과 운동 데이터를 이용해 관성·마찰·모터 상수를 추정하는 절차와 여기 궤적, 식별 가능성, 검증 데이터 분리 원칙을 설명합니다.
로봇 관절의 위치·속도·전류 루프를 안쪽부터 조정하는 순서와 P·I·D 항의 역할, 포화·마찰·공진을 구분하는 측정 기준을 설명합니다.
ROS 2에서 실시간 제어가 의미하는 마감시간과 지터를 설명하고, DDS 통신·메모리 할당·로깅을 관절 제어 루프에서 분리하는 구조와 시험 절차를 정리합니다.
로봇 SLAM이 센서 관측으로 위치와 지도를 동시에 추정하는 원리, LiDAR·Visual·Visual-Inertial SLAM의 차이와 실패 조건을 설명합니다.
EtherCAT와 CAN-FD를 대역폭, 주기 결정성, 관절 동기화, 토폴로지, 배선과 고장 진단 기준으로 비교해 로봇 통신망을 선택하는 방법을 설명합니다.
로봇 센서 퓨전이 카메라·IMU·엔코더·GPS·LiDAR를 시간 동기화와 좌표 변환, EKF·UKF로 결합하는 원리와 실패 조건을 설명합니다.
모션 플래닝이 충돌 없는 경로를 찾고 궤적 최적화가 시간·속도·가속도·힘을 조정하는 차이와 검증 기준을 설명합니다.
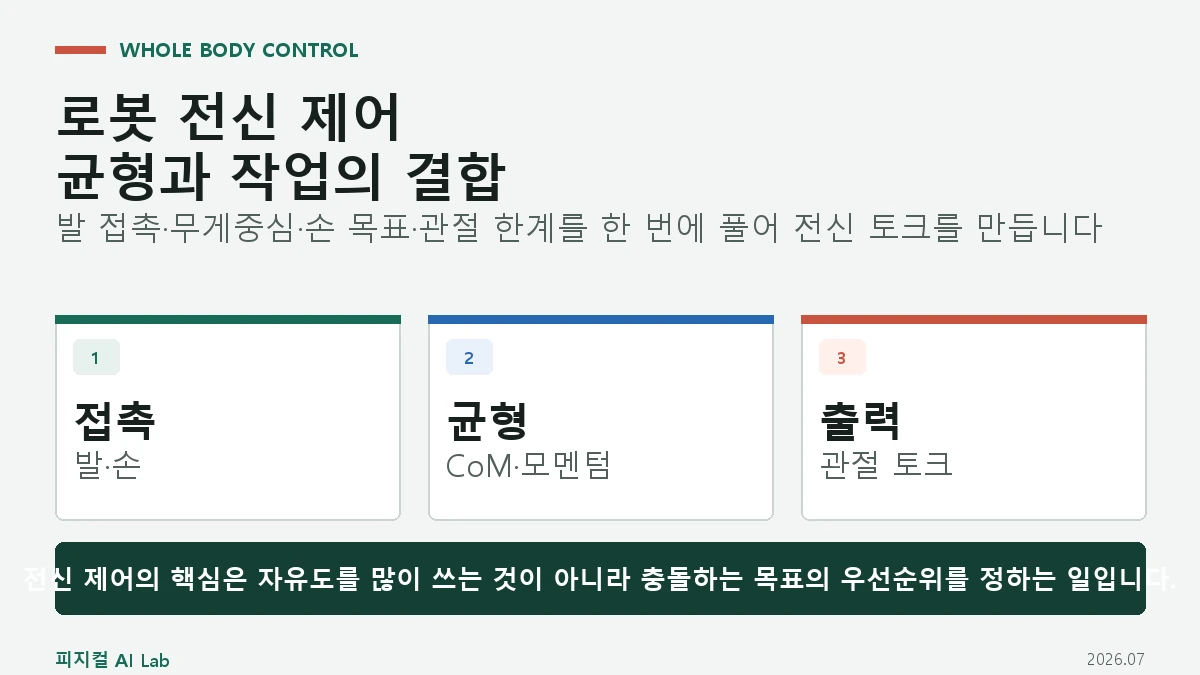
휴머노이드 전신 제어가 발 접촉, 균형, 손 작업과 관절 제한을 하나의 최적화 문제로 묶어 토크를 계산하는 방식을 설명합니다.
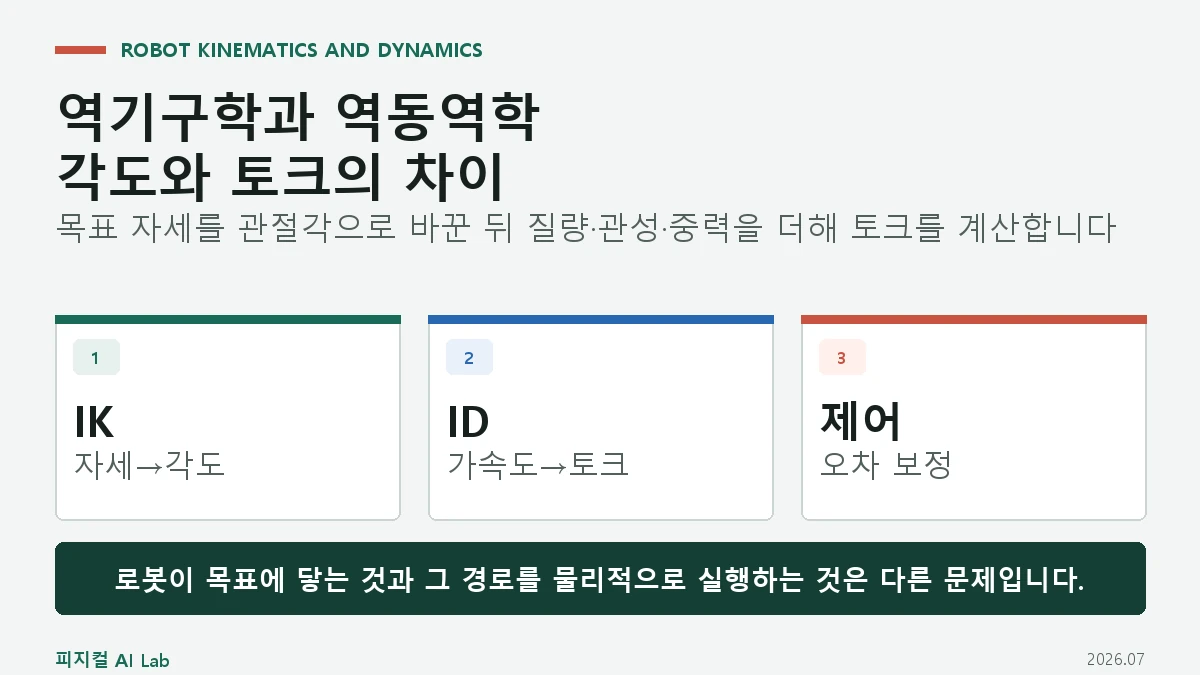
역기구학이 목표 자세에서 관절 각도를 찾고 역동역학이 그 움직임에 필요한 토크를 계산하는 차이와 실제 제어 흐름을 설명합니다.