로봇 FAT와 SAT 인수시험 차이: 출하 전 공장시험과 현장시험을 같은 계약 증거로 잇는 법
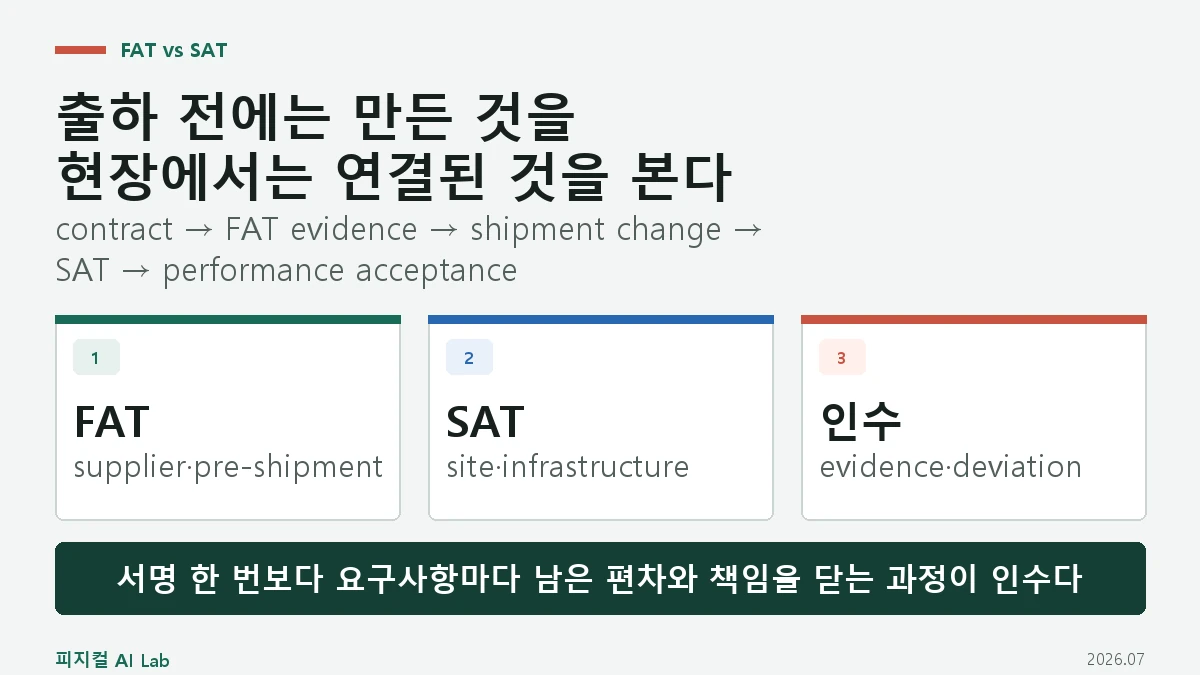
로봇 FAT와 SAT 인수시험 차이: 출하 전 공장시험과 현장시험을 같은 계약 증거로 잇는 법의 핵심 구조와 판단 기준을 정리한 대표 이미지

FAT는 공급자 공장에서 출하 전에 로봇 셀의 기능·인터페이스·문서와 알려진 제한을 확인하는 인수시험이고, SAT는 설치 현장에서 실제 전원·네트워크·안전설비·자재·운영 인력과 연결된 시스템이 계약 요구를 만족하는지 확인하는 시험입니다. 두 시험은 장소만 다른 복사본이 아니라 시험 가능한 위험과 전제조건이 다르므로 요구사항 추적표, 합격 기준, 편차·펀치리스트, 재시험과 성능 관찰 기간을 하나로 이어야 합니다.
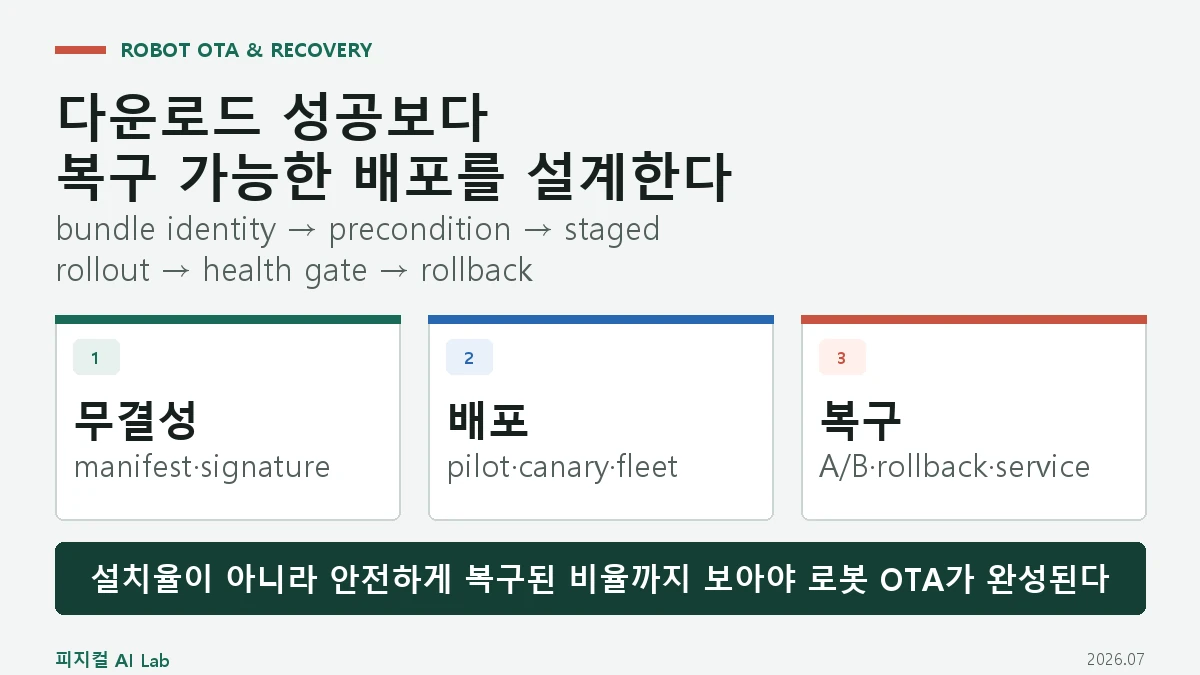
로봇 OTA 업데이트와 롤백 설계: 서명·단계 배포·복구까지 끊기지 않게 만드는 법

로봇 OTA 업데이트와 롤백 설계: 서명·단계 배포·복구까지 끊기지 않게 만드는 법의 핵심 구조와 판단 기준을 정리한 대표 이미지

로봇 OTA는 새 파일을 원격으로 내려보내는 기능이 아니라, 어떤 로봇에 어떤 코드·모델·파라미터·맵·펌웨어 묶음을 설치할지 확인하고 실패하면 안전한 버전으로 돌아가는 변경 관리 체계입니다. 배포 전 조건, 서명된 매니페스트, 소규모 선행 배포, 부팅 후 건강성 판정, A/B 슬롯과 현장 복구 수단을 한 흐름으로 설계해야 업데이트가 이동·조작 기능과 생산을 동시에 망가뜨리지 않습니다.

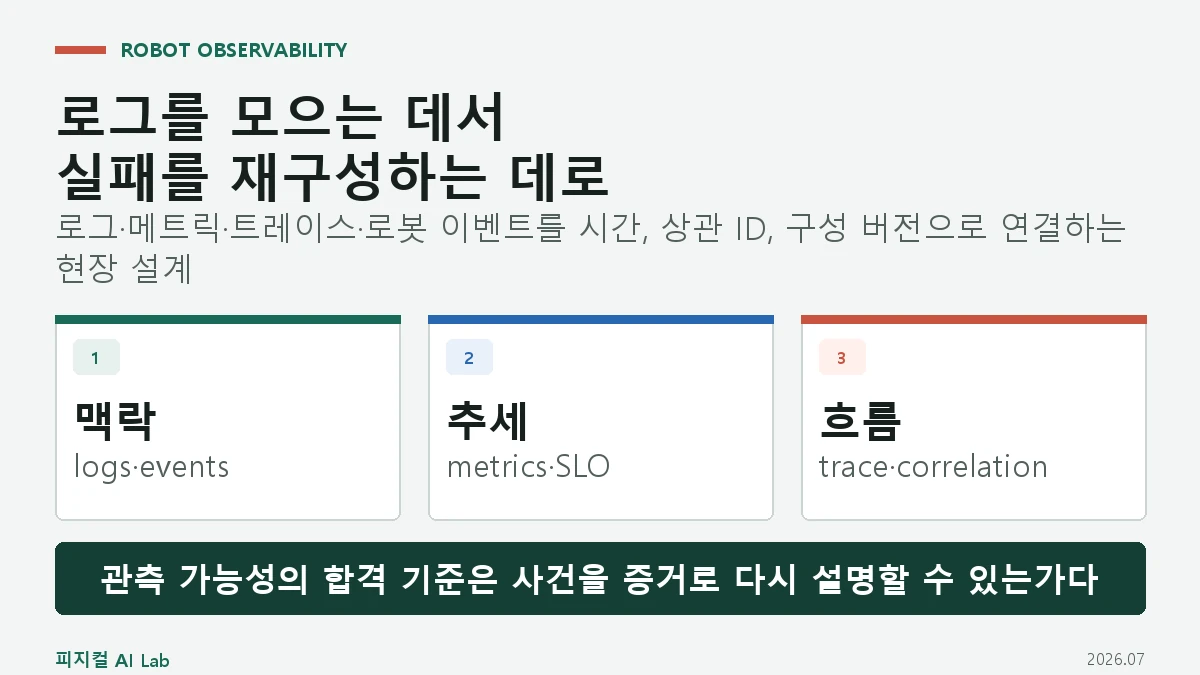
로봇 관측 가능성: 로그·메트릭·분산 추적으로 현장 실패를 재구성하는 방법

로봇 관측 가능성: 로그·메트릭·분산 추적으로 현장 실패를 재구성하는 방법의 핵심 구조와 판단 기준을 정리한 대표 이미지

로봇 관측 가능성은 로그를 많이 저장하는 일이 아니라 작업 요청부터 인식·계획·제어·장치·플릿과 클라우드까지 같은 사건을 시간과 상관 ID로 연결해, 실패 뒤 어떤 상태와 버전이 어떤 순서로 작용했는지 재구성할 수 있게 만드는 능력입니다. 로그는 사건의 맥락, 메트릭은 집계된 상태와 추세, 트레이스는 구성요소 사이 작업 흐름을 보여 주며 rosbag 같은 고대역폭 센서 기록은 목적·보존·개인정보 기준을 따로 설계해야 합니다.

로봇 예지보전: 진동·전류·온도 추세로 관절 고장을 먼저 찾는 방법

로봇 예지보전: 진동·전류·온도 추세로 관절 고장을 먼저 찾는 방법의 핵심 구조와 판단 기준을 정리한 대표 이미지

로봇 예지보전은 진동·모터 전류·온도에서 단일 임계값을 찾는 일이 아니라 정상 상태의 자세·속도·하중·주변온도별 기준선을 만들고, 같은 운전 조건에서 변화 추세를 확인해 점검·윤활·교체 같은 정비 행동으로 연결하는 과정입니다. 이상 감지, 고장 진단과 잔여수명 예측은 다른 단계이며 정비 후 신호와 실제 부품 상태로 판단을 다시 검증해야 합니다.

로봇 가동률 지표: MTBF·MTTR·OEE로 데모와 운영 성능을 구분하는 방법

로봇 가동률 지표: MTBF·MTTR·OEE로 데모와 운영 성능을 구분하는 방법의 핵심 구조와 판단 기준을 정리한 대표 이미지

로봇 운영 성능은 성공 장면의 비율이 아니라 정의된 생산시간 동안 얼마나 자주 고장나고, 얼마나 빨리 복구되며, 목표 속도와 양품 생산을 얼마나 유지했는지로 봐야 합니다. MTBF·MTTR·가용도·OEE는 서로 다른 질문에 답하므로 failure와 time base, planned stop, microstop, 품질 손실과 사람 개입을 먼저 정의한 뒤 같은 원장으로 계산해야 합니다.

로봇 안전 제어 아키텍처: 이중 채널·워치독·안전 PLC가 고장을 막는 방법

로봇 안전 제어 아키텍처: 이중 채널·워치독·안전 PLC가 고장을 막는 방법의 핵심 구조와 판단 기준을 정리한 대표 이미지

로봇 안전 제어는 안전 센서·논리·구동부를 하나의 기능 사슬로 정의하고, 단일 고장이 위험한 출력으로 이어지지 않도록 이중 채널, 진단, 상호감시와 안전 상태를 설계하는 일입니다. 워치독과 하트비트는 정지·지연을 찾는 보조수단이지 값의 타당성이나 공통 원인 고장을 자동으로 해결하지 않으며, 안전 PLC도 올바른 사양·배선·프로그램·검증이 있어야 안전 기능이 됩니다.

비상정지·보호정지·안전정지 차이: 로봇을 멈추는 목적과 재시작 조건

비상정지·보호정지·안전정지 차이: 로봇을 멈추는 목적과 재시작 조건의 핵심 구조와 판단 기준을 정리한 대표 이미지

비상정지는 긴급 위험을 사람이 신속히 줄이기 위한 보완 기능이고, 보호정지는 보호장치나 안전 기능이 위험 운동을 통제하기 위해 요청하는 정지입니다. ‘안전정지’는 현장에서 넓게 쓰이는 표현이므로 실제 설계에서는 적용 표준과 제조사가 정의한 정지 범주·드라이브 안전 기능, 정지 뒤 에너지 상태와 재시작 조건까지 확인해야 합니다.

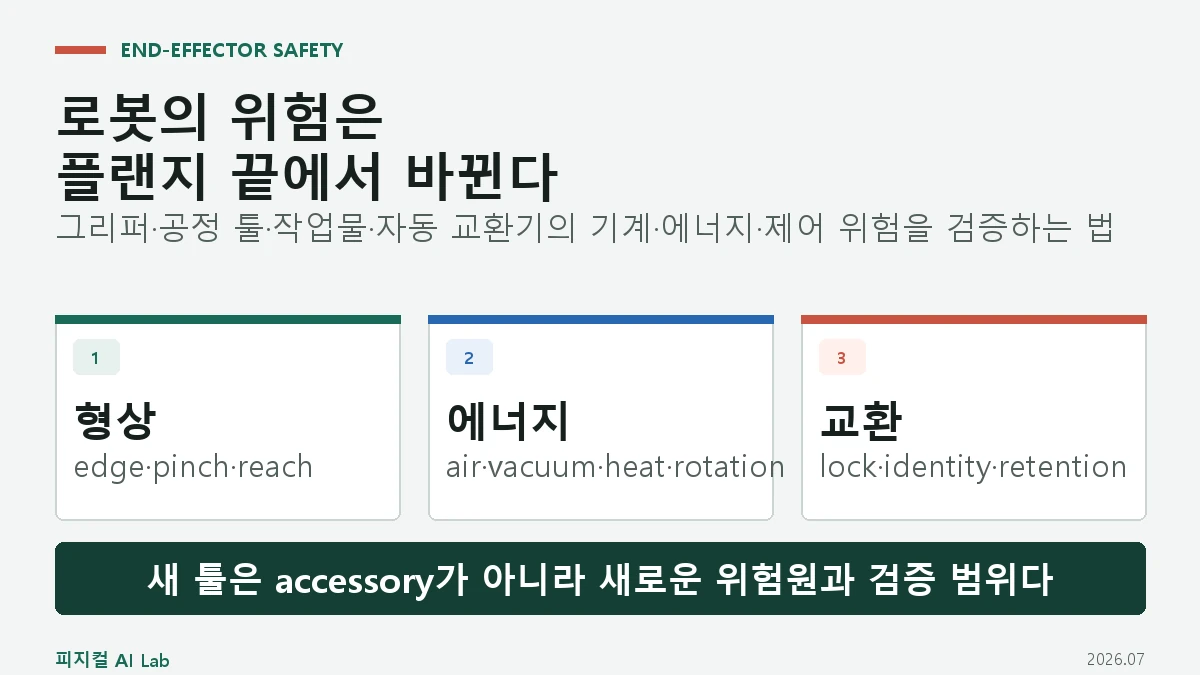
로봇 엔드이펙터 안전: 그리퍼·용접건·공구 교환이 만드는 추가 위험

로봇 엔드이펙터 안전: 그리퍼·용접건·공구 교환이 만드는 추가 위험의 핵심 구조와 판단 기준을 정리한 대표 이미지

로봇 엔드이펙터 안전은 플랜지에 툴을 단 뒤 새로 생기는 끼임, 날카로운 모서리, 공정 에너지, 저장 에너지, 작업물 낙하와 자동 공구 교환 실패를 로봇 셀 위험성평가에 통합하는 일입니다. 툴 질량·무게중심·관성, 에너지 차단, 파지 유지, tool identity와 기계적 잠금 상태를 설계하고 실제 고장 조건에서 검증해야 합니다.

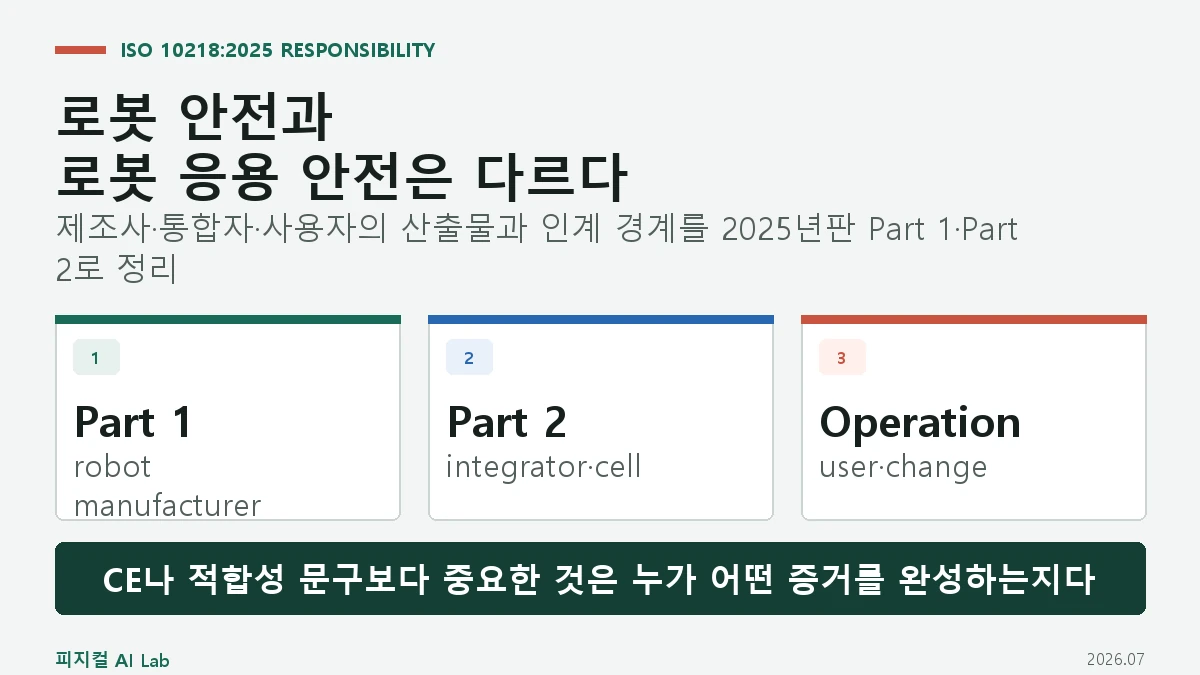
ISO 10218:2025 로봇 제조사와 시스템 통합자의 안전 책임은 어떻게 나뉘나

ISO 10218:2025 로봇 제조사와 시스템 통합자의 안전 책임은 어떻게 나뉘나의 핵심 구조와 판단 기준을 정리한 대표 이미지

ISO 10218:2025의 책임 경계는 로봇 한 대와 완성된 로봇 응용을 구분하면 선명해집니다. Part 1은 산업용 로봇 제조사가 제공하는 partly completed machinery의 안전 요구를, Part 2는 통합자가 로봇·툴·작업물·주변 설비를 셀로 통합해 시운전·운전·유지보수·폐기까지 다룰 때의 요구를 중심으로 하며, 최종 사용자도 승인된 사용·교육·점검·변경관리 책임을 이어받습니다.

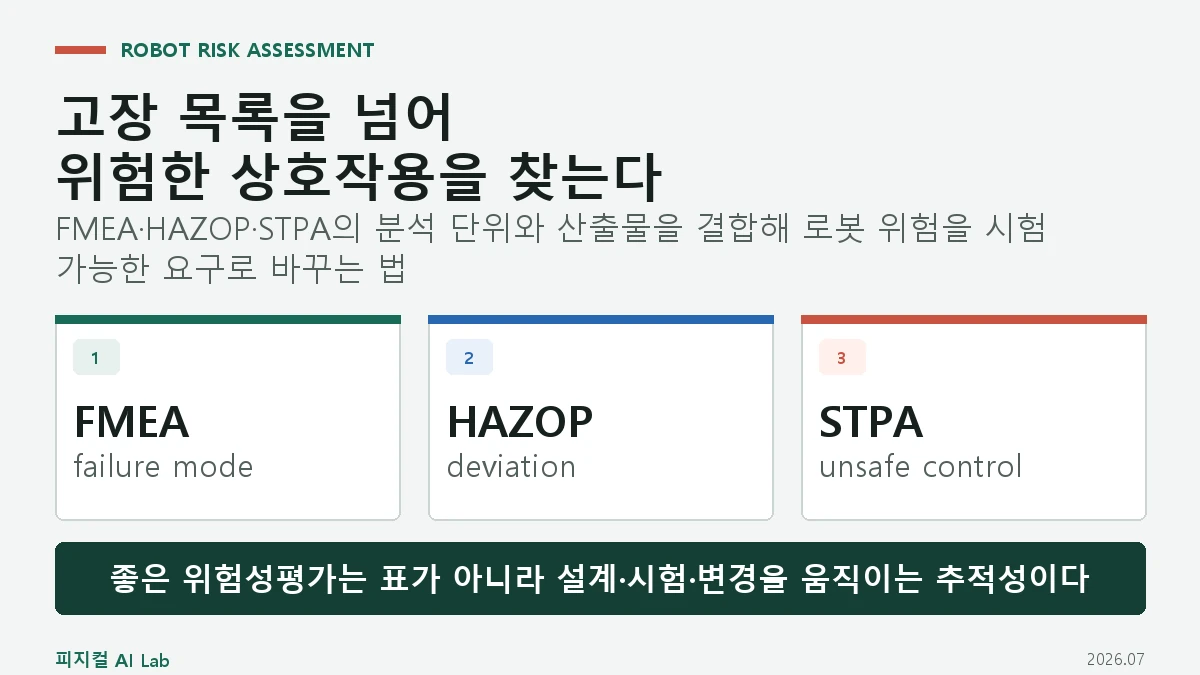
로봇 위험성평가: FMEA·HAZOP·STPA로 고장과 위험 시나리오를 찾는 방법

로봇 위험성평가: FMEA·HAZOP·STPA로 고장과 위험 시나리오를 찾는 방법의 핵심 구조와 판단 기준을 정리한 대표 이미지

로봇 위험성평가는 FMEA, HAZOP, STPA 중 하나를 고르는 일이 아니라 시스템 경계와 수명주기 위험을 먼저 정의하고 세 방법의 서로 다른 시야를 조합하는 일입니다. FMEA는 부품·기능 고장, HAZOP은 의도에서 벗어난 편차, STPA는 고장이 없어도 생길 수 있는 부적절한 제어를 찾아 위험 저감과 검증 항목으로 연결합니다.