휴머노이드 낙상 감지와 보호 동작: 넘어짐을 피할 수 없을 때 충격을 줄이는 방법
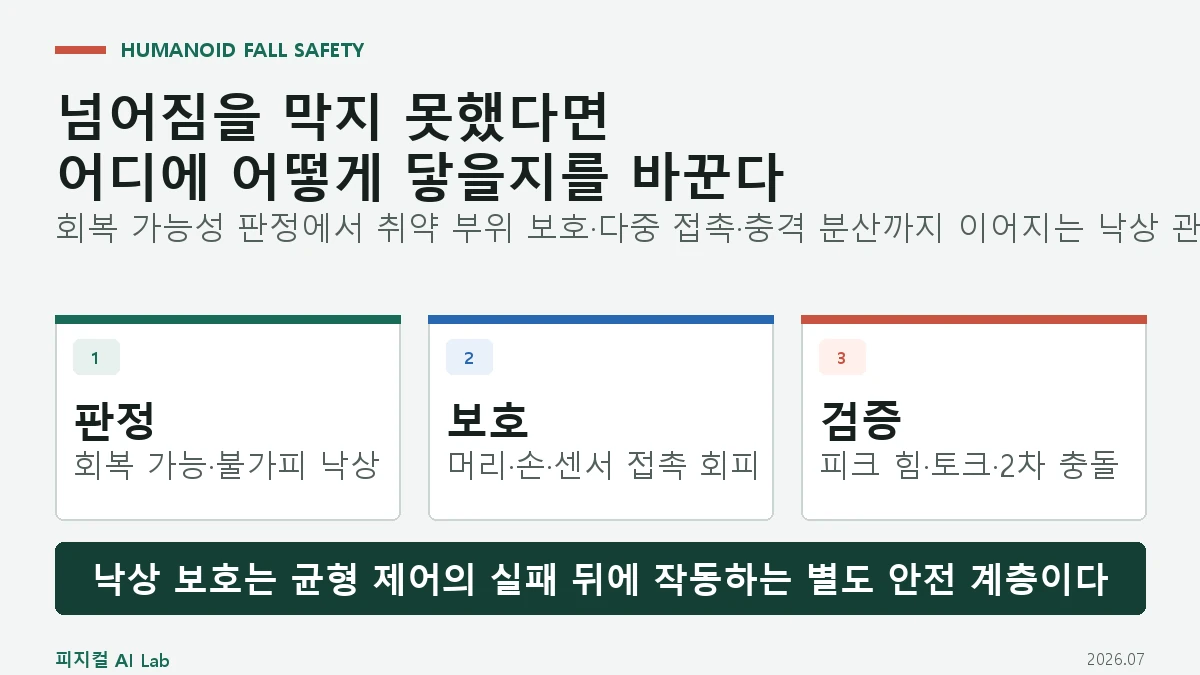
휴머노이드의 모든 흔들림을 회복할 수 있는 것은 아닙니다. 낙상이 불가피해진 시점을 너무 늦게 판단하면 보호 동작을 만들 시간이 사라지고, 너무 일찍 판단하면 정상 회복 기회를 버립니다. 이 글은 회복 가능성 판정, 충격 부위 선택, 에너지 분산, 보호 동작 검증을 하나의 낙상 관리 흐름으로 정리합니다.
로봇 데이터셋, 센서, 엣지 AI 하드웨어 정리
휴머노이드의 모든 흔들림을 회복할 수 있는 것은 아닙니다. 낙상이 불가피해진 시점을 너무 늦게 판단하면 보호 동작을 만들 시간이 사라지고, 너무 일찍 판단하면 정상 회복 기회를 버립니다. 이 글은 회복 가능성 판정, 충격 부위 선택, 에너지 분산, 보호 동작 검증을 하나의 낙상 관리 흐름으로 정리합니다.
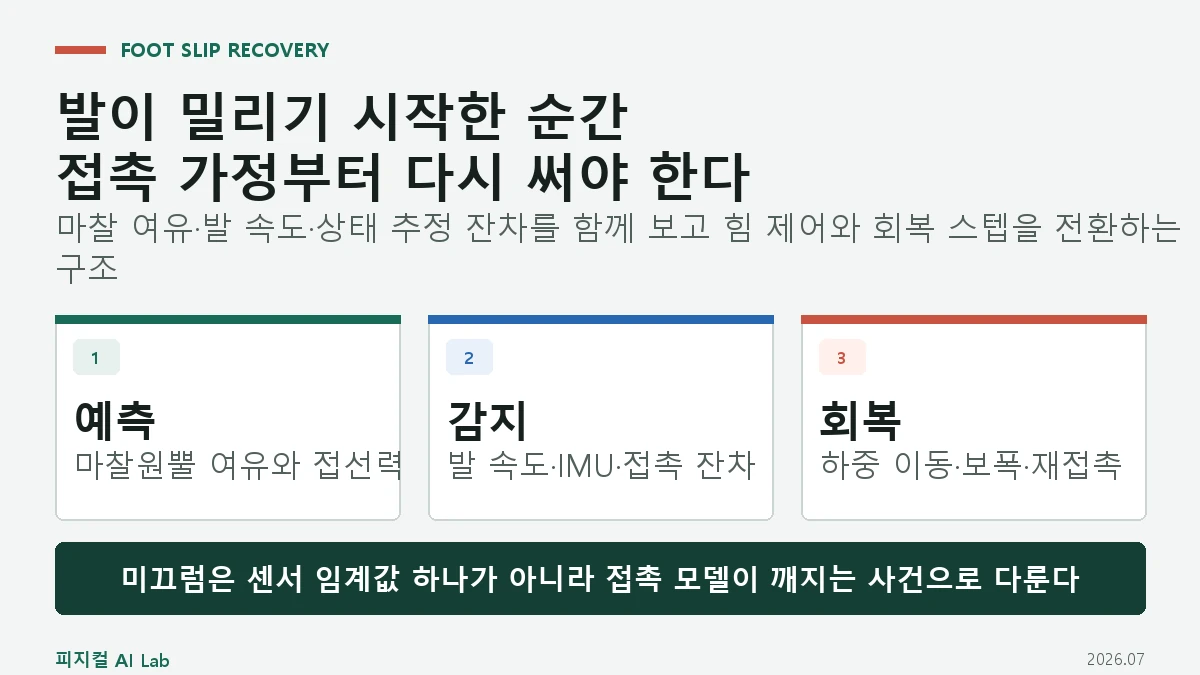
발이 바닥에 붙어 있다고 믿은 제어기와 달리 실제 지지발이 움직이기 시작하면, 상태 추정과 균형 제어가 동시에 틀어집니다. 이 글은 마찰 한계 접근을 미리 알아채는 신호, 이미 시작된 미끄럼을 구분하는 방법, 보폭·접촉력·몸통을 조정해 넘어짐을 피하는 회복 순서를 설명합니다.
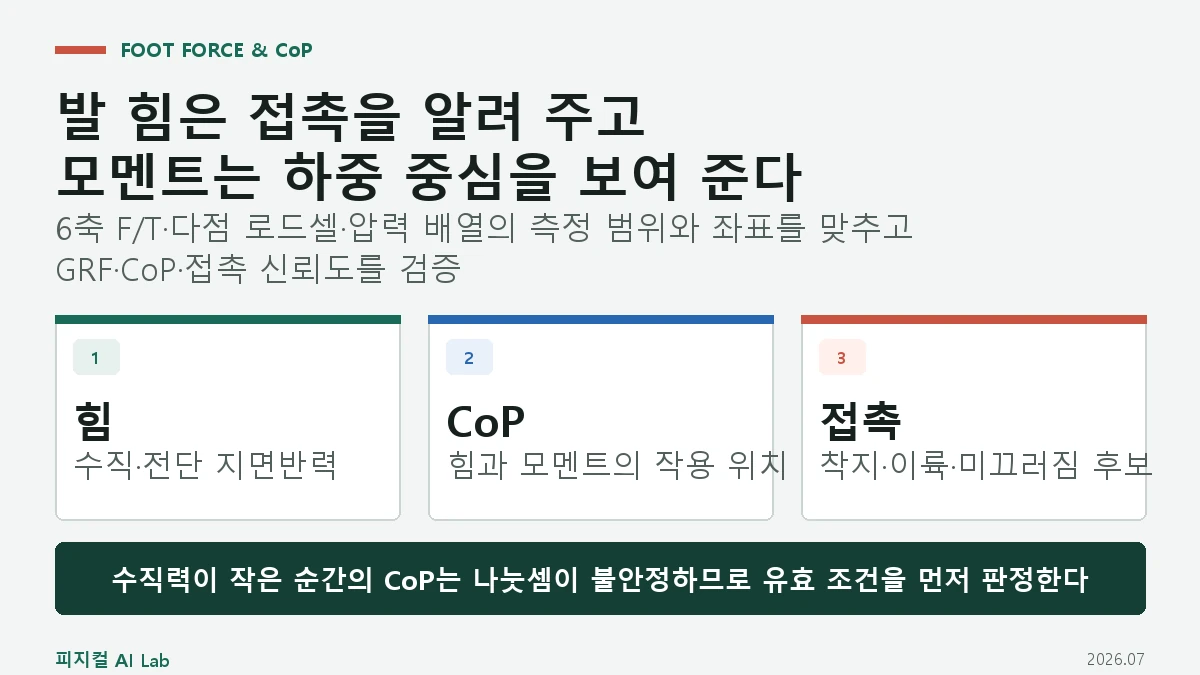
휴머노이드 발 센서는 단순히 발이 닿았는지 확인하는 스위치가 아닙니다. 수직·전단 지면반력과 모멘트, 발바닥 압력 분포로 하중 중심과 접촉 상태를 추정하지만 센서 배치·좌표·영점·포화가 틀리면 CoP도 잘못됩니다. 센서 유형, 계산식의 유효 조건, 교정과 고장 시험을 정리합니다.
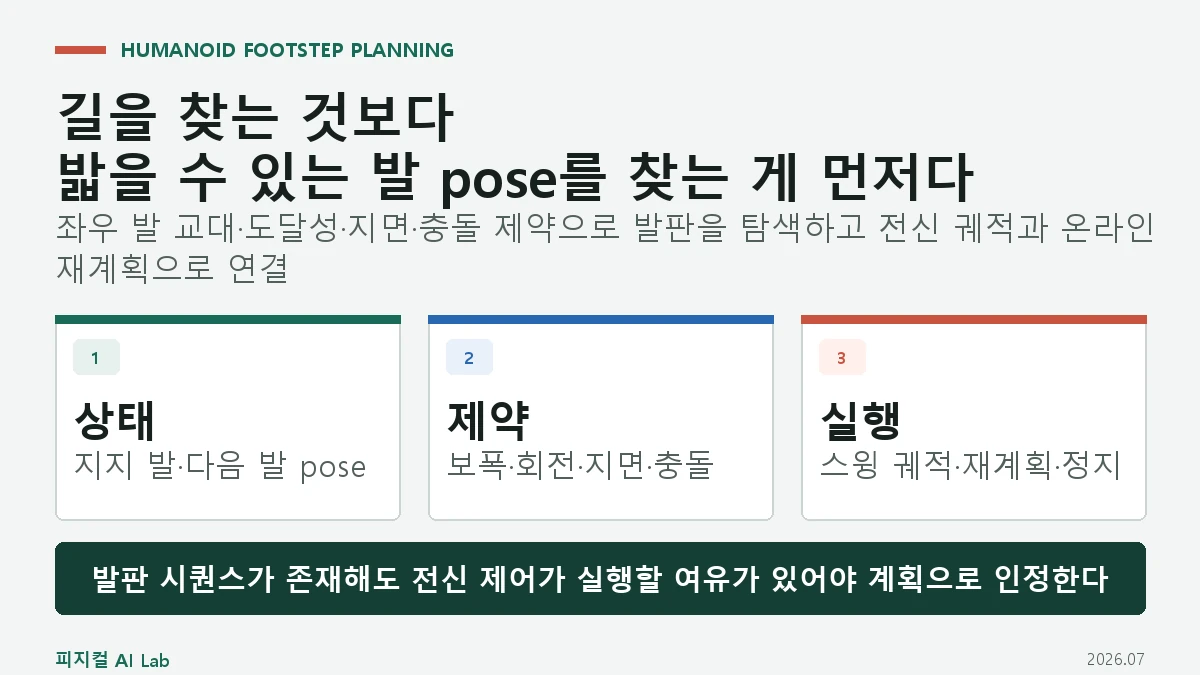
휴머노이드의 경로는 몸통 중심선 하나로 끝나지 않습니다. 어느 발을 어디에 어떤 방향으로 놓을지, 보폭과 회전·지면 기울기·장애물·안정성·다음 걸음 가능성을 함께 만족해야 합니다. 발 pose 탐색에서 전신 궤적 생성, 온라인 재계획과 실행 검증까지 연결합니다.
천은 접히고 가려지며, 케이블은 얽히고, 봉투는 열림과 뒤집힘 같은 위상 상태를 가집니다. 강체처럼 하나의 6D 자세만 추정하면 같은 손 위치에서도 전혀 다른 결과가 나옵니다. 변형 물체의 상태 표현, 관측 불확실성, 행동 프리미티브, 데이터와 시뮬레이션, 현장 검증을 물체 종류별로 정리합니다.
휴머노이드의 관절 각도는 엔코더로 읽을 수 있지만 공중에 떠 있는 몸통의 위치와 속도는 직접 고정된 기준이 없습니다. IMU 적분은 드리프트하고, 발 접촉을 고정점으로 가정하면 미끄러질 때 오차가 번집니다. 부동 베이스 상태, 접촉 보조 필터, 관측 가능성, 접촉 전환과 검증 방법을 정리합니다.
모바일 매니퓰레이터는 목적지에 도착한 뒤 팔만 움직이는 로봇이 아닙니다. 베이스가 몇 cm 비켜 서거나 몸체가 조금 회전하면 손의 도달 가능 영역, 팔꿈치 충돌, 카메라 시야와 전복 여유가 동시에 달라집니다. 순차 계획과 결합 계획의 차이, 베이스 배치·도달성·충돌·실행 복구를 한 작업으로 묶는 방법을 정리합니다.
양팔 로봇은 팔 두 개를 따로 움직이는 시스템이 아닙니다. 긴 물체나 조립 부품을 함께 잡으면 두 손과 물체가 폐쇄 사슬을 만들고, 작은 자세 오차가 물체를 비틀거나 큰 내력으로 바뀝니다. 절대·상대 좌표, 동기화, 하중 분배와 internal force, 충돌·통신 고장·재파지 시험을 실무 관점에서 정리합니다.
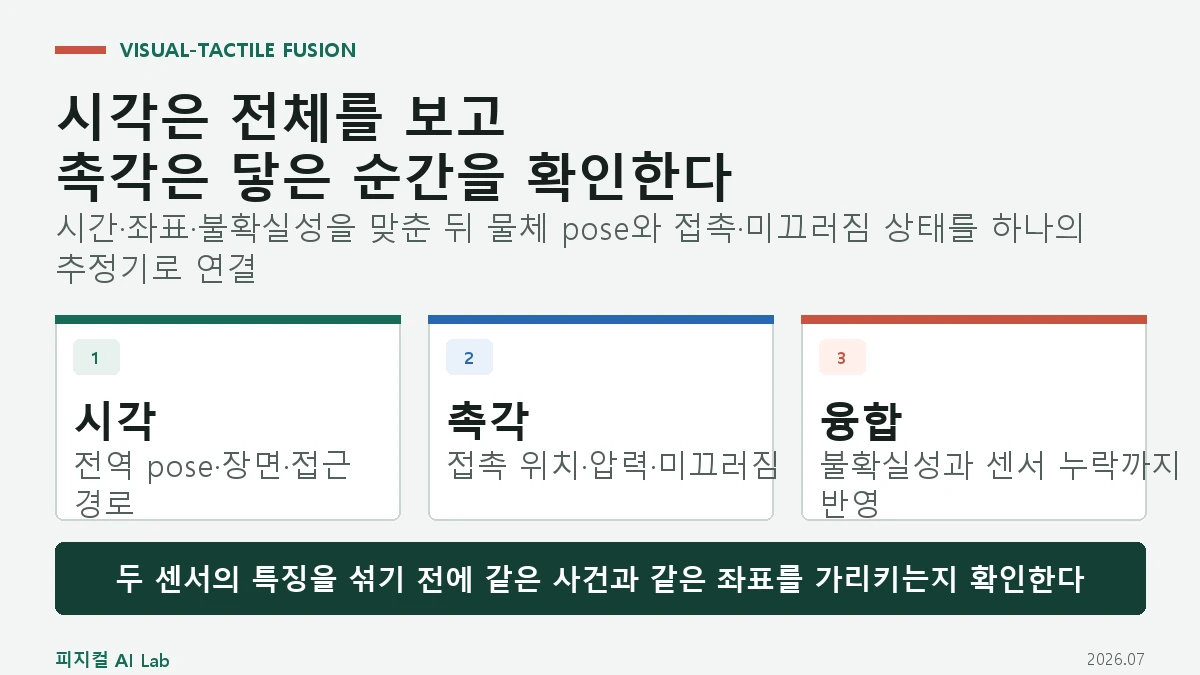
시각은 물체의 전역 자세와 주변 장면을 보지만 접촉 순간에는 손과 물체가 서로를 가립니다. 촉각은 국소 접촉과 미끄러짐에 강하지만 물체 전체 위치를 직접 알려 주기 어렵습니다. 두 센서의 시간·공간 보정, 특징·상태·결정 수준 융합, 불확실성, 모달리티 누락과 ablation 시험까지 설계 기준을 정리합니다.
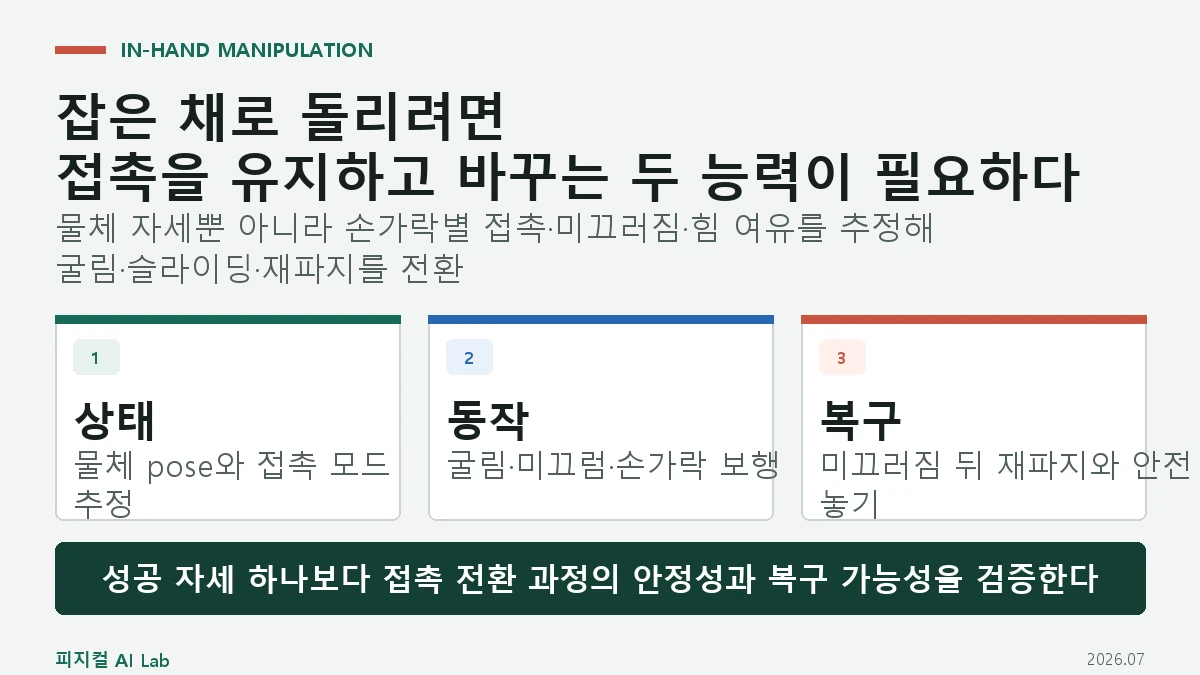
In-Hand Manipulation은 물체를 내려놓지 않고 손가락 접촉을 바꾸며 자세와 위치를 조정하는 기술입니다. 굴림·미끄럼·손가락 보행·재파지가 섞이고, 물체 일부가 가려져 시각만으로 상태를 알기 어렵습니다. 접촉 모드, 촉각·고유감각 상태 추정, 제어 구조, 데이터와 Sim2Real, 실패 복구 시험을 한 흐름으로 설명합니다.