진공 그리퍼 실패 조건: 누설·표면 거칠기·가속도·패드 변형을 검증하는 방법
진공 그리퍼는 진공도가 표시된다고 물체를 안전하게 들고 있다는 뜻이 아닙니다. 다공성 재료의 지속 누설, 거친 표면의 미세 틈, 편심 하중과 가속도, 패드 변형이 겹치면 이동 중 갑자기 물체를 잃을 수 있습니다. 흡착력 계산에서 끝내지 않고 압력 형성·유지·운반·해제 상태와 실패 시험을 설계하는 방법을 정리합니다.
로봇 데이터셋, 센서, 엣지 AI 하드웨어 정리
진공 그리퍼는 진공도가 표시된다고 물체를 안전하게 들고 있다는 뜻이 아닙니다. 다공성 재료의 지속 누설, 거친 표면의 미세 틈, 편심 하중과 가속도, 패드 변형이 겹치면 이동 중 갑자기 물체를 잃을 수 있습니다. 흡착력 계산에서 끝내지 않고 압력 형성·유지·운반·해제 상태와 실패 시험을 설계하는 방법을 정리합니다.
Peg-in-Hole 조립은 구멍을 찾는 비전 문제로 끝나지 않습니다. 작은 위치·각도 오차가 접촉 뒤 횡력과 모멘트로 바뀌며, 잘못 누르면 끼임과 부품 손상이 생깁니다. 접근·접촉·탐색·삽입 상태를 나누고 위치 제어에서 힘 제어로 전환하는 기준, 나선·래스터 탐색, 재시도와 합격 시험까지 실무 순서로 정리합니다.
파지 안정성은 그리퍼 힘 하나로 결정되지 않습니다. 손가락 접촉점의 법선, 마찰계수, 접촉 위치와 물체 무게중심이 허용하는 wrench 범위 안에 중력·가속·충격이 들어와야 합니다. 마찰원뿔과 힘 폐쇄의 의미, 촉각·힘 센서로 미끄럼을 찾고 실제 물체로 검증하는 절차를 정리합니다.
ICP는 source 점과 target의 대응점을 반복해 변환을 줄이고, NDT는 target 공간을 voxel별 정규분포로 만들어 source가 그 분포에 잘 놓이도록 최적화합니다. 둘 다 초기값이 필요한 국소 정합이므로 점군 전처리·해상도·동적 물체·수렴 판정과 실패 감시를 함께 설계해야 합니다.
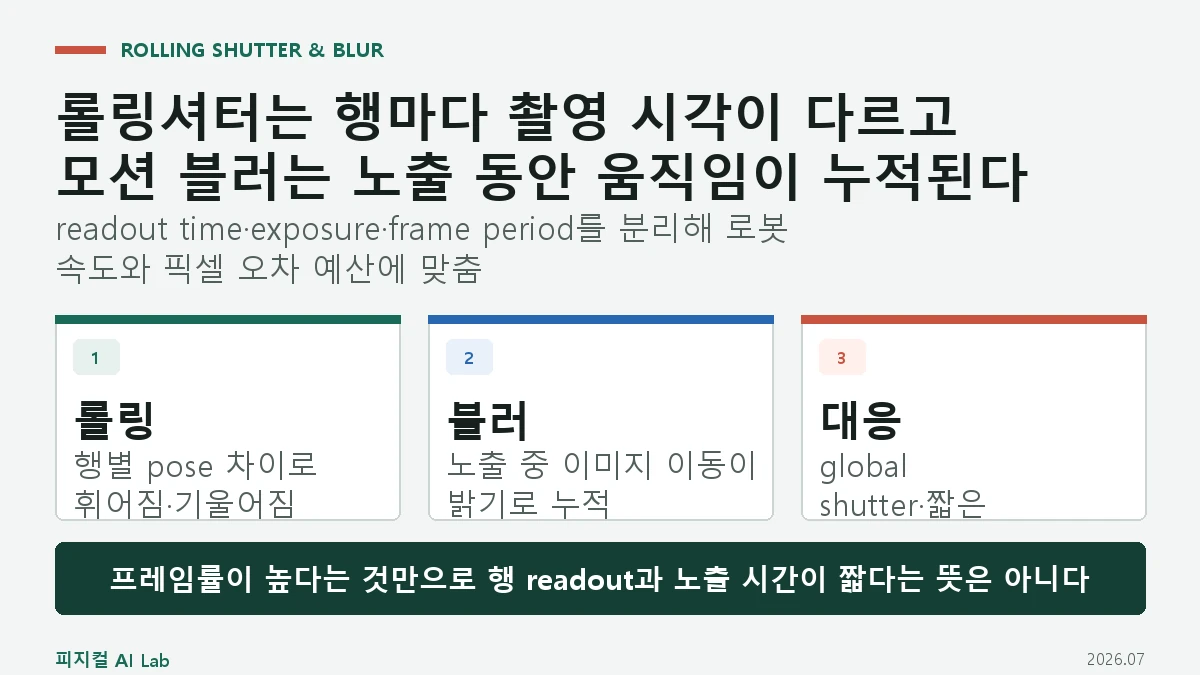
롤링셔터 왜곡은 영상의 행이 서로 다른 시각에 노출돼 한 프레임 안에 여러 카메라 자세가 섞이는 기하 오차이고, 모션 블러는 한 픽셀이 노출 시간 동안 움직인 밝기를 누적하는 흐림입니다. readout time·exposure·프레임률을 분리해 측정하고 로봇 속도·조명·트리거와 검증하는 방법을 정리합니다.
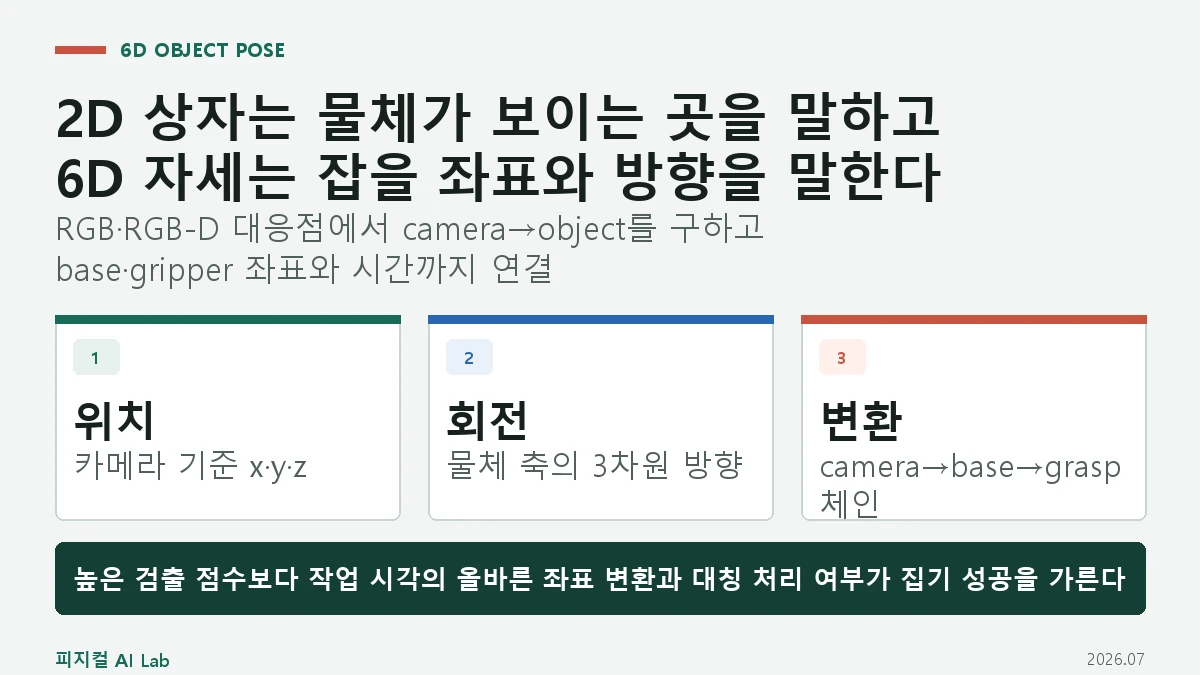
6D 물체 자세는 카메라에서 본 강체의 x·y·z 위치와 roll·pitch·yaw 회전을 함께 추정한 변환입니다. 2D 검출 상자에서 끝나는 것이 아니라 카메라 내부 보정, CAD·키포인트·깊이 대응, 대칭 물체의 모호성, hand-eye 변환과 집기 시각까지 맞아야 실제 로봇 좌표가 됩니다.
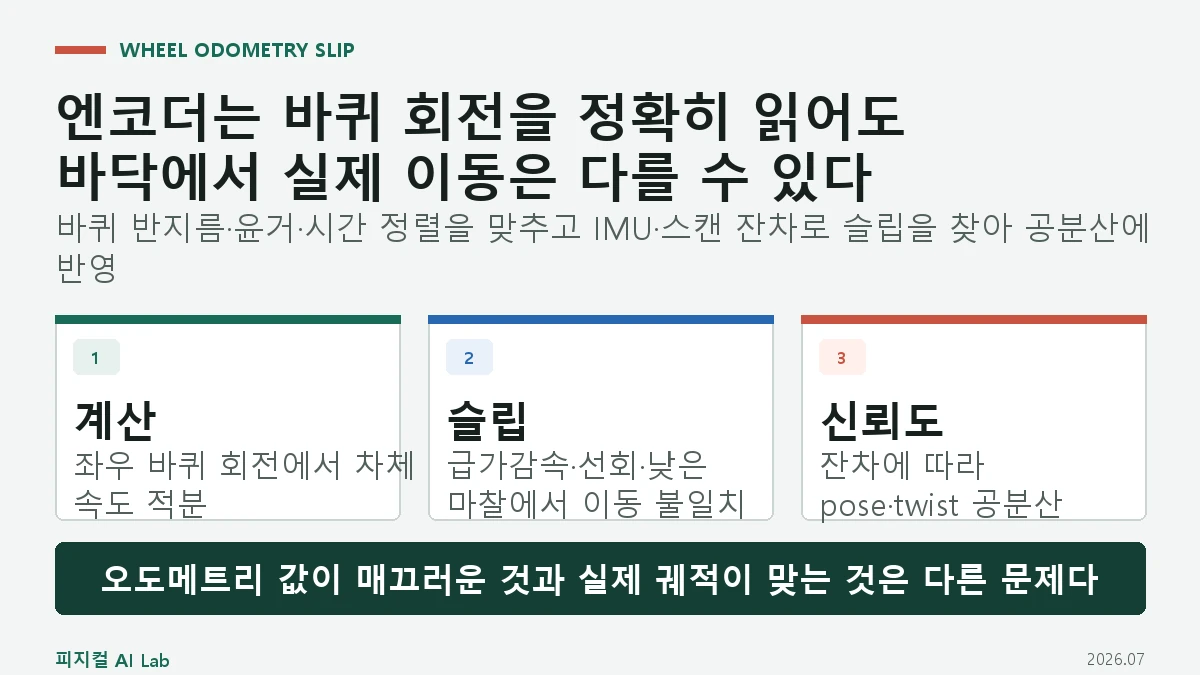
휠 오도메트리는 엔코더 회전량을 바닥 이동으로 적분하지만 급가속·제동·선회·문턱·낮은 마찰에서는 바퀴가 돈 거리와 차체가 간 거리가 달라집니다. 바퀴 반지름과 윤거 보정, IMU·LiDAR 잔차로 슬립을 찾는 법, 고정 공분산 대신 상황별 불확실성을 키우는 법과 실제 주행 검증 절차를 정리합니다.
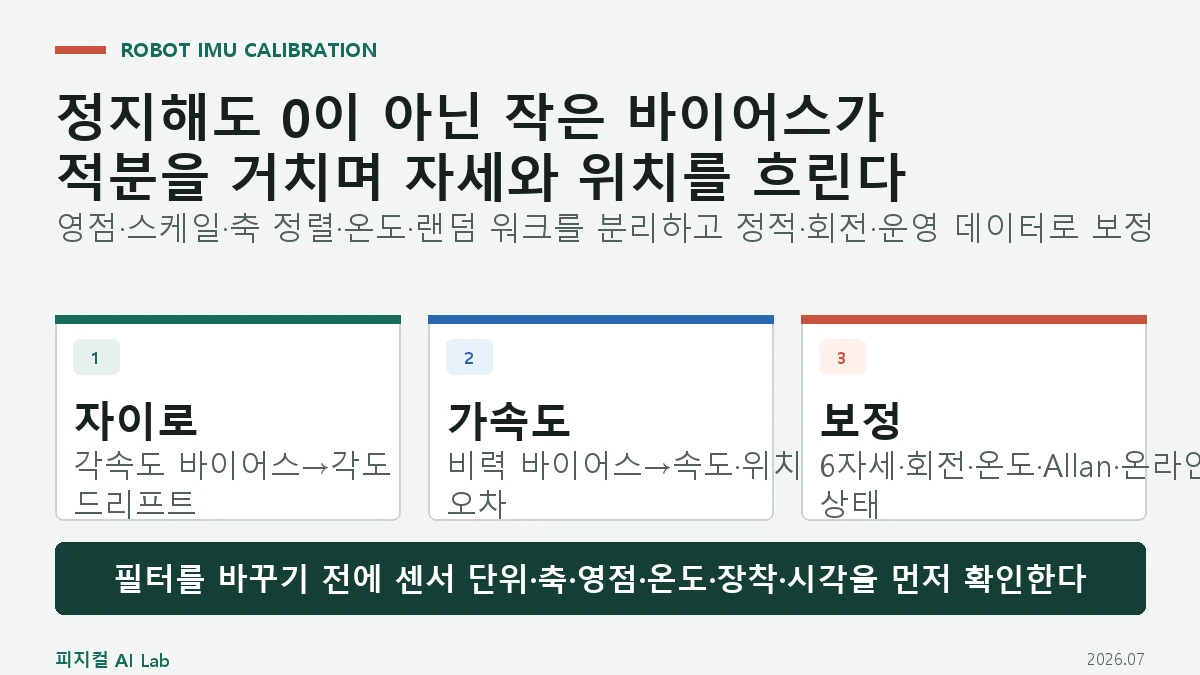
IMU는 자세를 직접 재는 센서가 아니라 각속도와 비력을 측정합니다. 영점 바이어스가 남으면 자이로 적분 각도와 가속도 이중 적분 위치가 시간에 따라 흐릅니다. 전원 켤 때 영점, 6자세 가속도 보정, 회전 속도·온도 보정, Allan deviation, 온라인 바이어스 추정과 진동·시간 동기 검증 절차를 정리합니다.
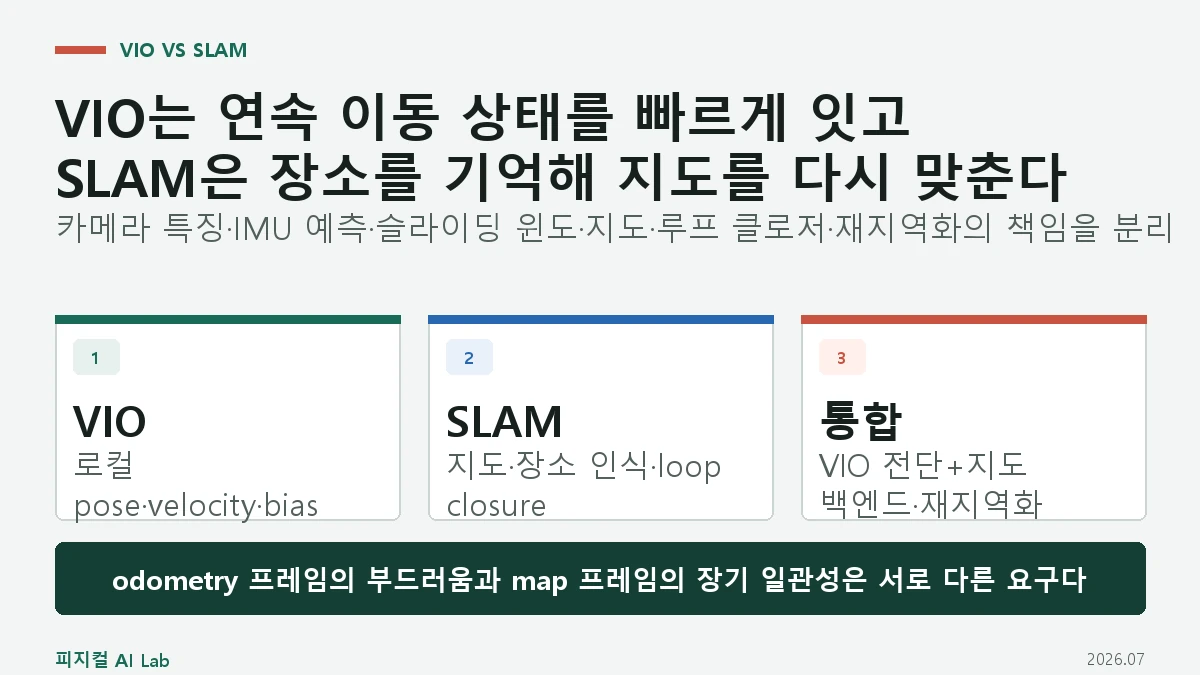
Visual-Inertial Odometry는 카메라 특징과 IMU를 융합해 최근 구간의 연속 이동과 속도·바이어스를 추정하고, SLAM은 위치추정과 함께 재사용 가능한 지도·루프 클로저·재지역화를 관리합니다. VIO가 지도 없이 아무것도 기억하지 않는다는 뜻도, Visual-Inertial SLAM이 드리프트를 완전히 없앤다는 뜻도 아닙니다. 상태·지도·좌표계·초기화·보정·시험 기준을 구분합니다.
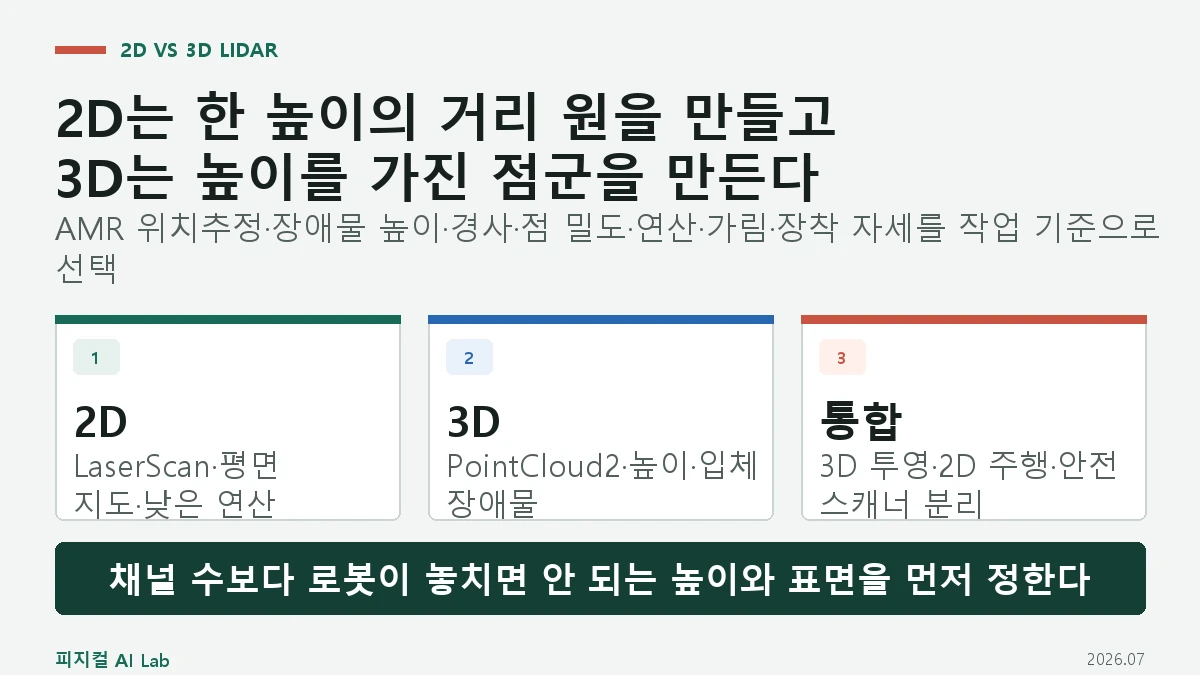
2D LiDAR는 한 평면의 거리 스캔으로 AMR 지도·위치추정을 단순하게 만들고, 3D LiDAR는 높이를 포함한 점군으로 낮은 장애물·돌출물·경사와 복잡한 공간을 봅니다. 그러나 3D가 항상 더 좋은 것은 아닙니다. 설치 높이·시야·점 밀도·지면 제거·시간 동기·연산·안전 센서 책임을 작업별로 비교합니다.