로봇 모터 드라이버 구조: 전류 센싱·PWM·보호회로가 관절을 제어하는 방식
로봇 모터 드라이버가 DC 버스 전력을 3상 전류로 바꾸고, 전류 센싱·PWM·게이트 드라이버·보호회로로 관절 토크를 만드는 구조를 설명합니다.
로봇 데이터셋, 센서, 엣지 AI 하드웨어 정리
로봇 모터 드라이버가 DC 버스 전력을 3상 전류로 바꾸고, 전류 센싱·PWM·게이트 드라이버·보호회로로 관절 토크를 만드는 구조를 설명합니다.
로봇 감속기의 백래시, 로스트 모션, 히스테리시스와 비틀림 강성을 구분하고 출력축 토크-각도 시험으로 비교하는 방법을 설명합니다.
FOC 제어가 3상 전류를 d축·q축으로 변환해 BLDC·PMSM 로봇 모터의 자속과 토크를 분리하는 원리와 튜닝·검증 방법을 설명합니다.
로봇 관절 백드라이버빌리티를 역구동 토크, 감속비, 마찰, 반사 관성으로 설명하고 사람 접촉과 힘 제어에서 검증하는 방법을 정리합니다.
직렬 탄성 액추에이터 SEA와 QDD를 힘 측정, 충격 흡수, 대역폭, 백드라이버빌리티, 열과 제어 난이도로 비교합니다.
로봇 액추에이터 토크 밀도를 질량·부피·연속·최대 토크로 구분하고, 감속기와 냉각 조건까지 맞춰 관절 사양을 비교하는 방법을 설명합니다.
로봇의 관절 영점·기구 파라미터·TCP·핸드아이 캘리브레이션이 줄이는 오차와 좌표계, 측정 절차, 독립 검증 방법을 설명합니다.
평행·진공·소프트·다지형 로봇 그리퍼를 물체 형상, 표면, 사이클 타임, 파지력, 감지, 실패 복구 기준으로 선택하는 방법을 설명합니다.
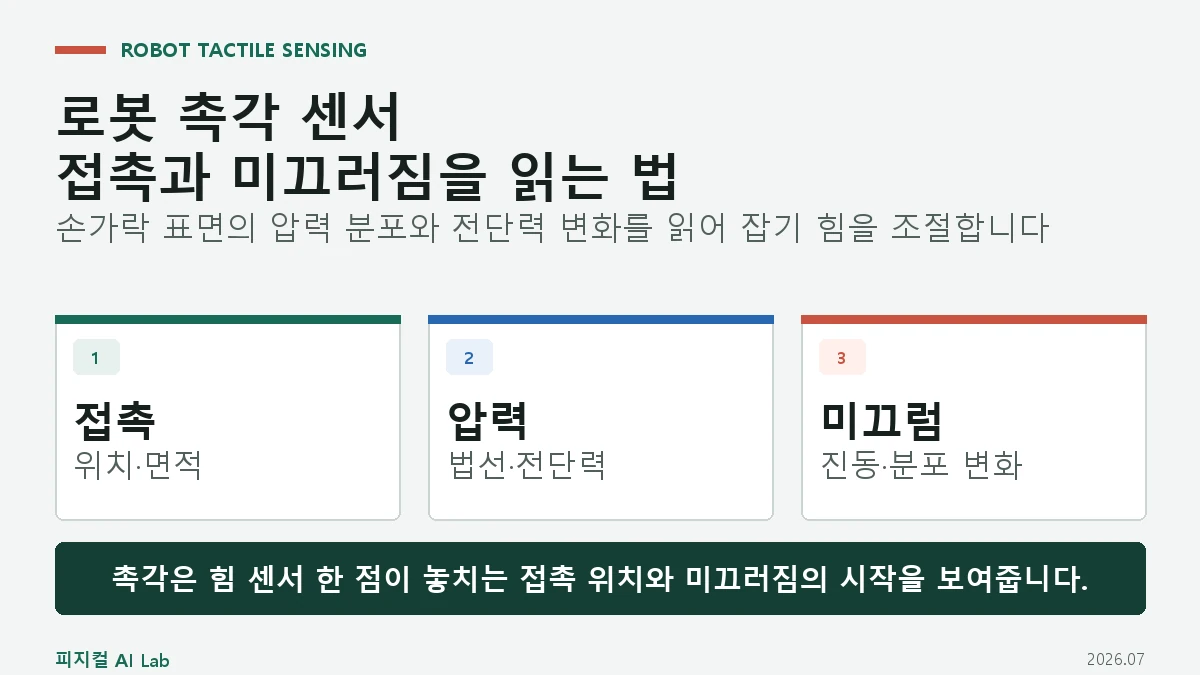
로봇 촉각 센서가 접촉 위치, 압력 분포, 전단력, 미끄러짐을 측정하고 보정·접촉 추정·그립 제어로 연결하는 방법을 설명합니다.
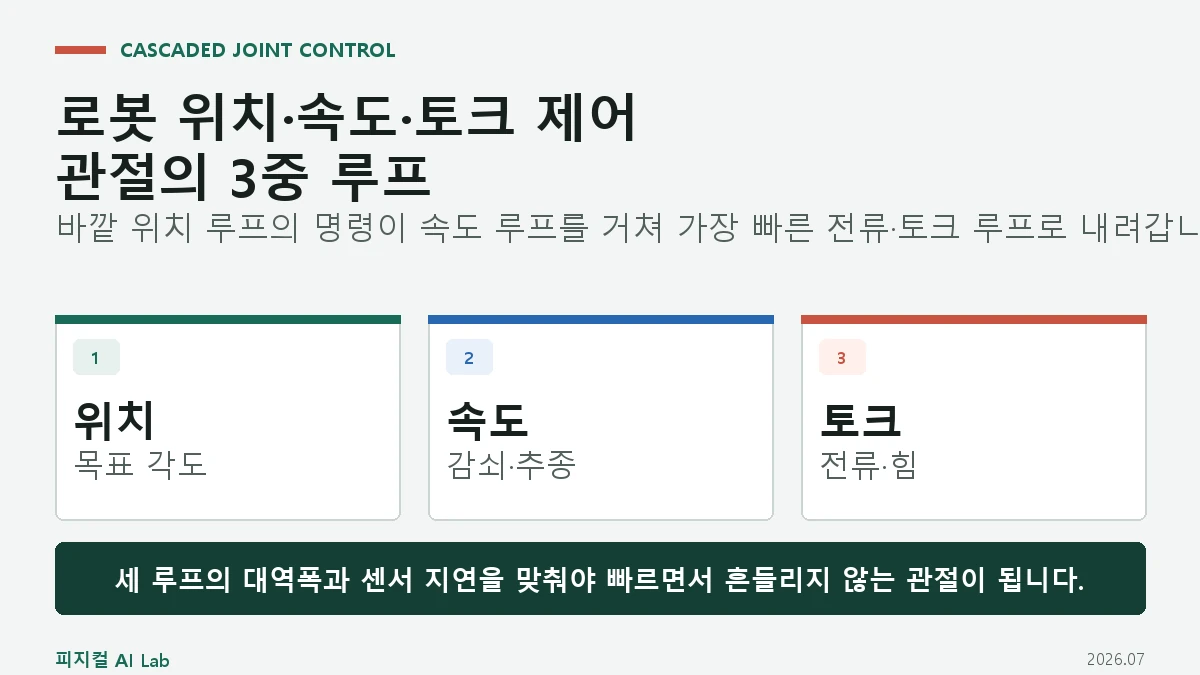
로봇 관절의 위치·속도·토크 제어가 중첩 루프로 연결되는 구조와 대역폭, 센서 지연, 감속기 탄성이 안정성에 미치는 영향을 설명합니다.