임피던스 제어와 어드미턴스 제어 차이: 힘을 받는 로봇의 반응 설계
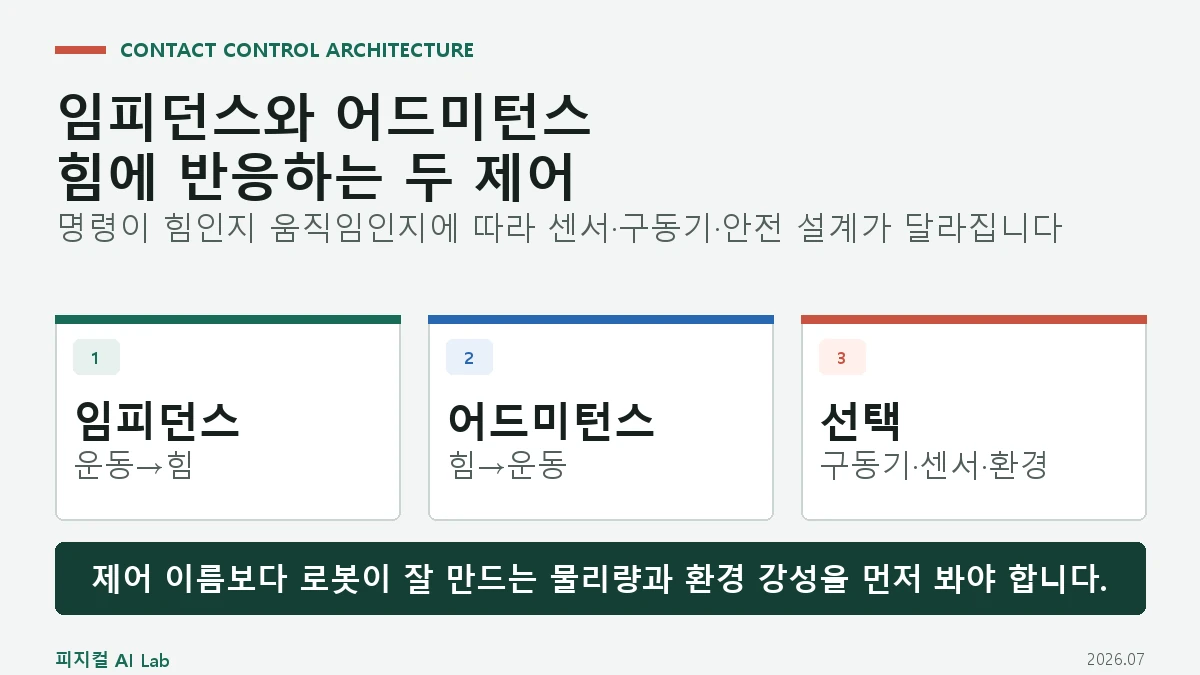
임피던스 제어와 어드미턴스 제어의 입력·출력 방향, 구동기와 센서 조건, 환경 강성, 지연과 안전 한계를 접촉 작업 기준으로 비교합니다.
로봇 데이터셋, 센서, 엣지 AI 하드웨어 정리
임피던스 제어와 어드미턴스 제어의 입력·출력 방향, 구동기와 센서 조건, 환경 강성, 지연과 안전 한계를 접촉 작업 기준으로 비교합니다.
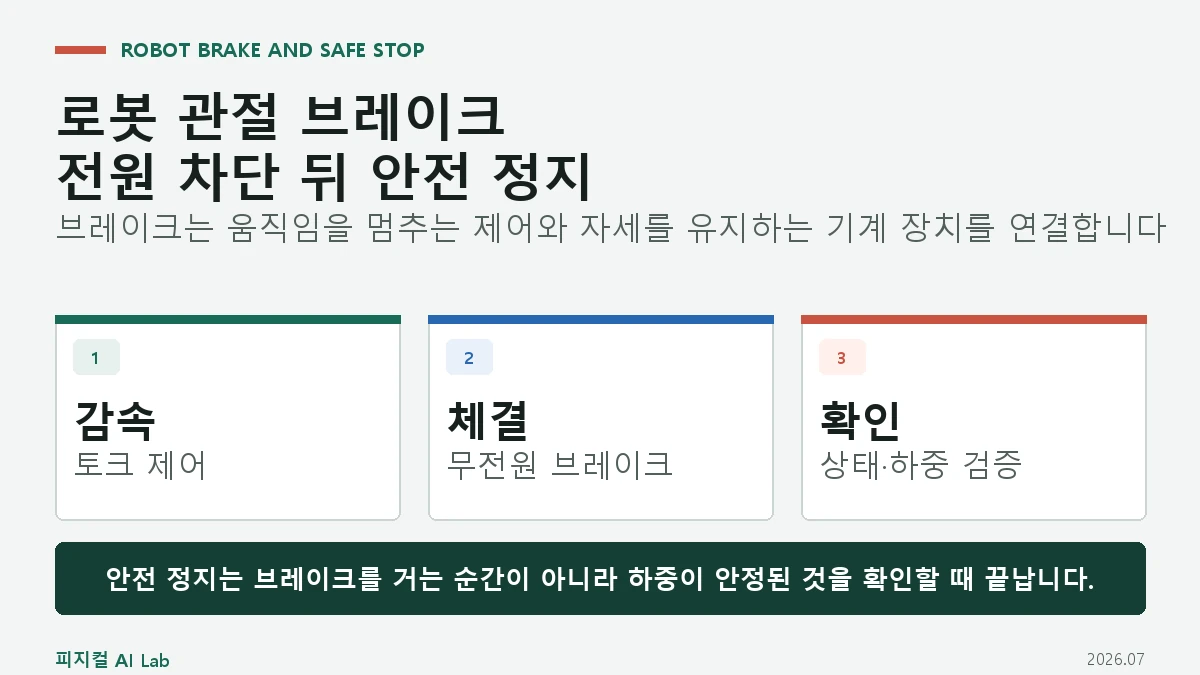
로봇 관절의 무전원 브레이크가 제어 감속, 체결, 토크 제거, 정지 확인과 연결되는 원리와 유지 토크·비상 정지 용량의 차이를 설명합니다.
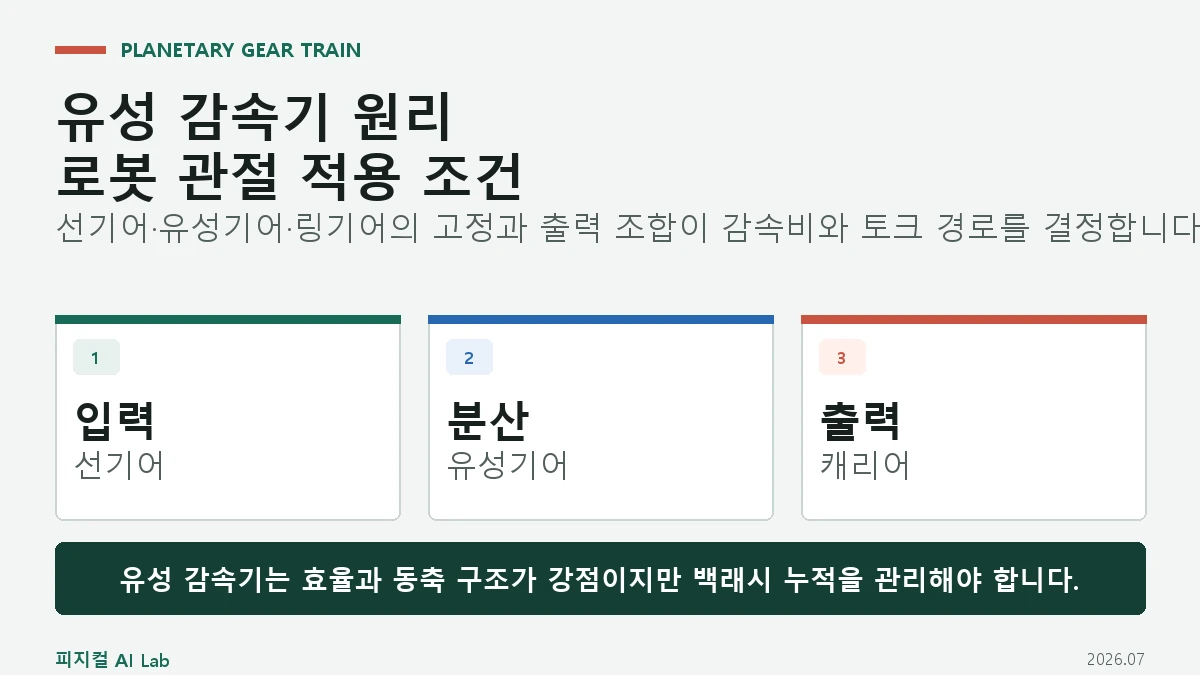
선기어·유성기어·링기어·캐리어의 조합으로 감속비와 토크가 만들어지는 원리, 로봇 관절 적용 조건과 백래시 관리 방법을 설명합니다.
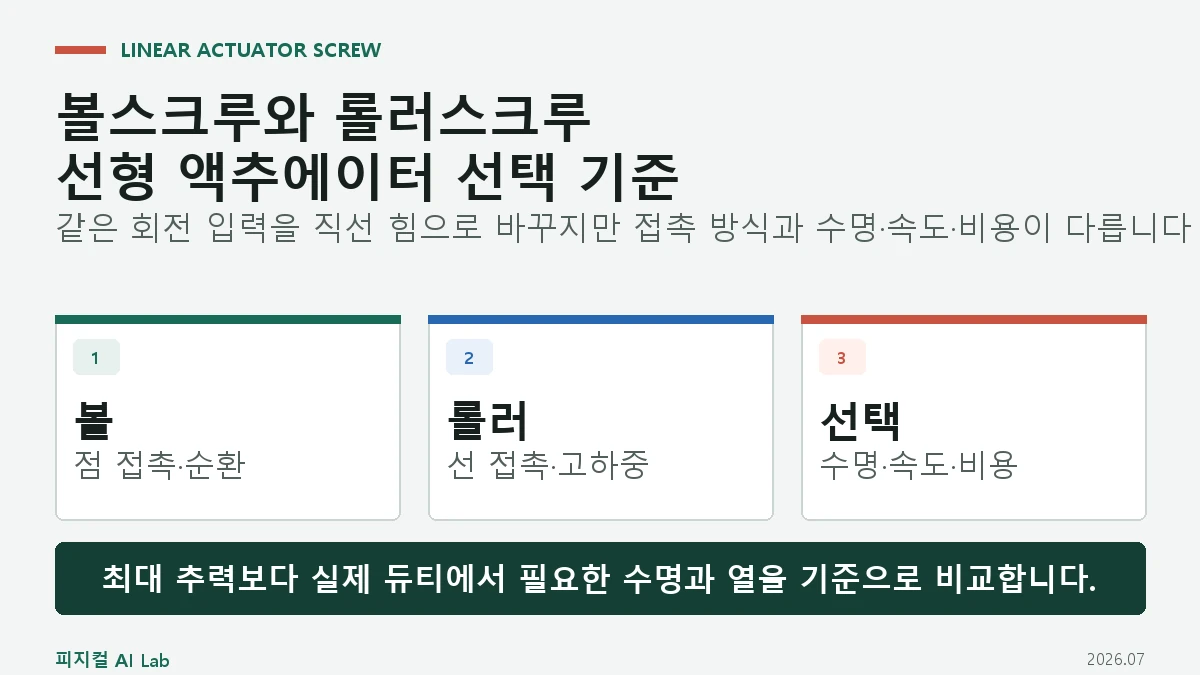
볼스크루와 롤러스크루의 접촉 방식, 추력, 속도, 강성, 수명, 비용 차이를 로봇 선형 액추에이터의 실제 듀티 기준으로 비교합니다.
로봇 관절에서 크로스롤러·앵귤러·박형 베어링을 방사·축·모멘트 하중, 강성, 예압, 조립 공차로 비교하는 방법을 설명합니다.
RV 감속기의 편심축·사이클로이드 디스크·핀 기어·출력 캐리어가 토크를 전달하는 원리와 하모닉 감속기와의 차이를 설명합니다.
로봇 관절의 모터·드라이버·감속기에서 생기는 열을 분리하고 방열 경로, 온도 계측, 출력 제한으로 연속 토크를 유지하는 방법을 설명합니다.
로봇 관절 액추에이터의 토크·속도·백래시·열 포화·내구 수명을 같은 시험 조건에서 검증하는 방법과 합격 기준을 정리합니다.
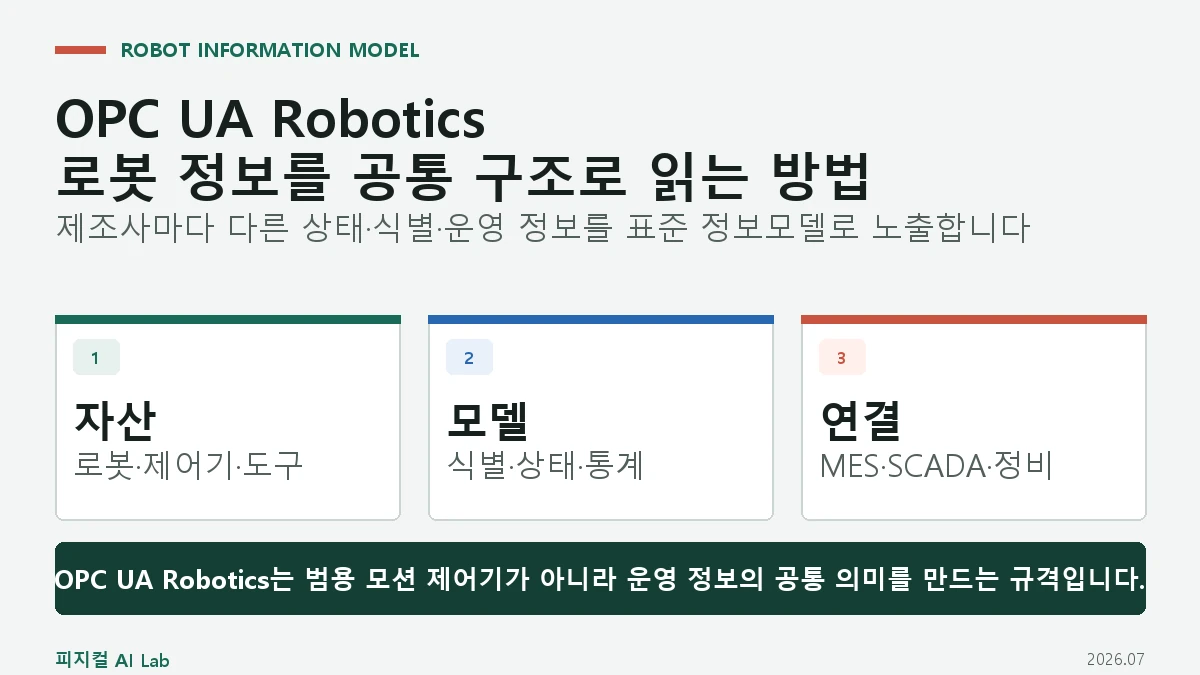
OPC UA Robotics Companion Specification이 로봇 자산·상태·운영 정보를 공통 의미로 노출하는 방법과 제어 명령 표준과의 차이를 설명합니다.
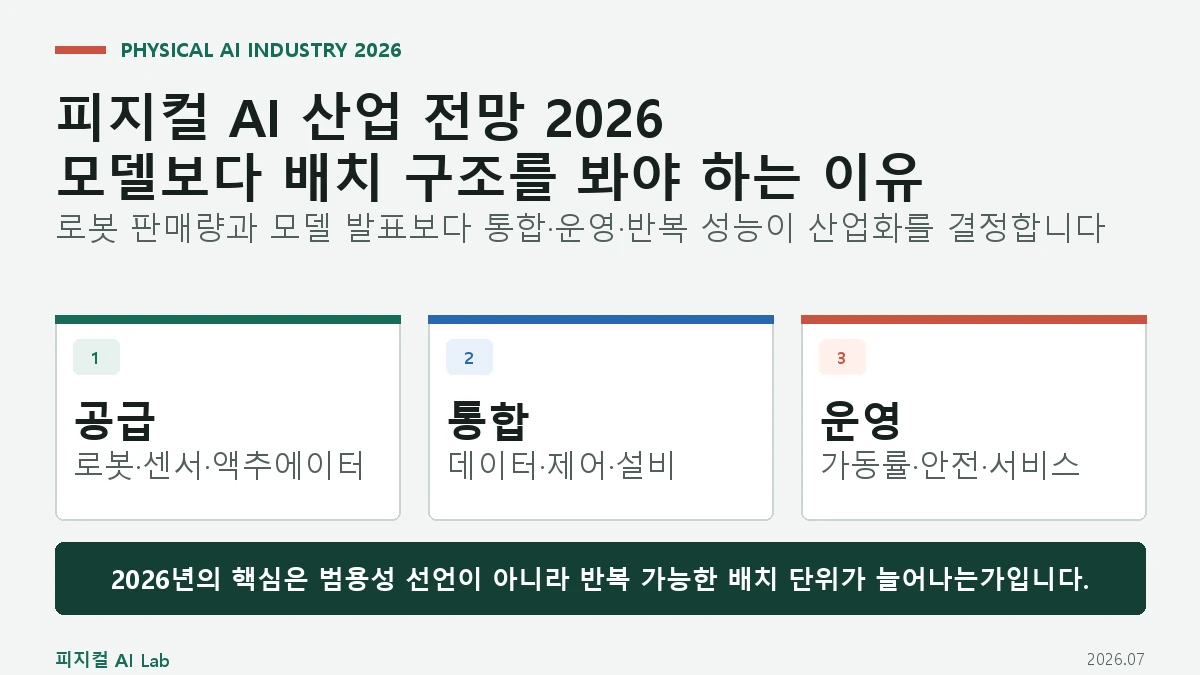
피지컬 AI 산업을 모델 발표가 아니라 로봇 설치, 반복 운영, 서비스 계약, 통합 비용과 책임 구조로 읽는 2026년 전망을 정리합니다.